feedback ao redor dele e responde à pergunta do engenheiro: como fazer a saída acompanhar a entrada rapidamente, com precisão e sem oscilações?
sistemas**. EE06 forneceu a função de sistema. Este curso encerra uma
feedback ao redor dele e responde à pergunta do engenheiro: como eu
faço a saída seguir a entrada rapidamente, com precisão e sem overshoot?
Unidades 10.1 e 10.2 constroem modelos da planta (o objeto sendo controlado) e os reduzem a uma única função de transferência.
controlado) e reduzi-los a uma única função de transferência.
Unidades 10.3 a 10.5 preveem e moldam a resposta temporal: especificações,
estabilidade, lugar das raízes.
Unidades 10.6 e 10.7 trabalham no domínio da frequência: margens, Nyquist, PID e
compensadores.
Unidade 10.8 introduz o espaço de estados: modelos para múltiplos estados e um método de projeto
construído sobre álgebra linear.
Um hábito permeia todo o curso. Cada projeto é verificado em ambos os
domínios. Uma margem de fase prediz amortecimento. Um posicionamento de polos prediz
sobrepasso. Toda afirmação algébrica de estabilidade é confirmada por um segundo método:
Routh contra lugar das raízes, Nyquist contra Routh. Quando dois caminhos levam a
um mesmo número, você pode confiar no número.
Por que importa. Um carro com controle de cruzeiro mantém 100 km/h numa ladeira. Uma impressora 3D
coloca uma gota de plástico dentro de 0.05 mm. Ambos começam da mesma forma: escreva
o que o sistema físico faz, como uma equação com a qual você possa calcular.
A ideia. Quase todos os domínios físicos armazenam, fluem e perdem energia de
uma mesma maneira. Um tanque quente armazena calor, ganha calor de um aquecedor e perde
calor para o ambiente. Um capacitor armazena carga, ganha-a de uma fonte e vaza
ela através de um resistor. Escrita como uma única variável de estado$x$, cada uma
deles diz
$$\text{(how fast } x \text{ changes)} \;=\; \text{(drive in)} \;-\; \text{(leakage out)}.$$
Um modelo de primeira ordem tem a forma $\tau\, \dfrac{dx}{dt} + x = K\,u(t)$.
A letra grega $\tau$ (tau) é a constante de tempo, medida em
segundos: indica quanto tempo o armazenamento leva para responder. O símbolo $K$ é o
ganho CC: o valor final de $x$ por unidade de entrada constante $u$. Com uma entrada
entrada de tamanho $U$, a solução é $x(t) = KU\,(1 - e^{-t/\tau})$, que
atinge 63.2% de seu valor final em uma constante de tempo.
Linearização. Sistemas reais não são linhas retas. Um pêndulo
obedece $\ddot\theta = -(g/l)\sin\theta$, que não possui ganho único. A solução é
escolher um ponto de operação (o estado próximo ao qual se trabalha) e substituir
a curva por sua inclinação naquele ponto. Perto do repouso, $\sin\theta \approx \theta$, logo o
pêndulo comporta-se como uma mola com frequência natural$\omega_n = \sqrt{g/l}$. Para um balanço de comprimento $l = 0.9$ m, use $g = 9.81$
m/s² e obtenha $\omega_n = \sqrt{9.81/0.9} = 3.30$ rad/s, aproximadamente 0.53 Hz: um
balanço lento de parque infantil. A mesma ideia funciona para um reservatório drenando a $q = 2\sqrt{h}$
(em m³/h com $h$ em m): a inclinação $\dfrac{dq}{dh} = 1/\sqrt{h}$ equivale a 0.5
perto de $h = 4$ m, e 1/3 perto de $h = 9$ m. O modelo linearizado é válido apenas próximo
ao seu ponto de operação, e a inclificação indica quão fiel ele é.
Motor DC controlado por armadura: duas leis físicas, um laço de retroalimentação interno
Exemplo resolvido 1: circuito RC. Use $R = 2$ kΩ e $C = 100$ µF. O
resistor percorre a corrente $\dfrac{v_{in} - v}{R}$ e o capacitor
a integra, resultando em
Este é o modelo de primeira ordem com $\tau = RC = 2000 \times 100\times10^{-6} = 0.2$ s e $K = 1$. Aplique um degrau na entrada de 0 para 5 V e o capacitor atinge
$5(1 - e^{-1}) = 3.16$ V, que é 63.2%, após 0.2 s. Verificação: um
$R$ maior ou um $C$ maior indicam um circuito mais lento, e o produto $RC$ tem unidades de
segundos, logo o modelo está consistente.
Exemplo resolvido 2: motor CC controlado por armadura. Este modelo apresenta
ao longo de todo o curso. O motor possui inércia do rotor $J = 0.01$ kg·m²,
atrito $B = 0.1$ N·m·s, constante do motor $K = 0.5$ (em N·m/A, numericamente igual
a V·s/rad) e resistência da armadura $R = 1$ Ω. A indutância é pequena,
portanto, desconsideramos. Duas leis físicas acoplam os lados elétrico e mecânico:
lados:
Lei do torque: a corrente gera torque, $T = K\,i$, com $T$ em N·m e $i$ em A.
Lei de Newton para o rotor: $J\,\dot\omega = T - B\,\omega$, onde
$\omega$ é a velocidade do eixo em rad/s.
O acoplamento opera em ambos os sentidos. O armadura girante também gera uma tensão contra-eletromotriz$K\omega$, então a lei de tensão de Kirchhoff (KVL) resulta em $V = R\,i + K\omega$. No domínio s, com condições iniciais nulas, as duas leis tornam-se
O modelo possui um polo em $s = -35$ rad/s. A constante de tempo é
$1/35 = 28.6$ ms: rápido. O ganho em DC é $50/35 = 1.43$ rad/s de velocidade final
por volt. Verificação em DC: com tudo constante, as equações do motor são
pura álgebra, e de fato $\dfrac{K}{BR + K^{2}} = \dfrac{0.5}{0.35} = 1.43$.
aparece no diagrama como um laço de retroalimentação que o motor estabelece espontaneamente. As duas
aparece no diagrama como um laço de retroalimentação que o motor constrói espontaneamente. As duas
variáveis aqui, $i$ e $\omega$, são exatamente as variáveis de estado que a unidade
10.8 formaliza.
Erros comuns.
Omitir o termo de força contra-eletromotriz $K\omega$ na LKT. O resultado parece mais simples e
é muito errada: $\dfrac{K}{(Js+B)R} = \dfrac{50}{s+10}$ prevê 5 rad/s por
volt em vez de 1.43 e uma constante de tempo de 100 ms em vez de 28.6 ms. A
fem de reatuação embutida é o que torna o motor real rápido.
Usar linearização longe do ponto de operação. A inclinação do tanque é 0.5
em $h = 4$ m e 0.33 em $h = 9$ m; uma única inclinação não serve para ambos.
Erro de unidades: $J$ em kg·m², $B$ em N·m·s, $\omega$ em rad/s. Verifique que a
constante do motor tenha o mesmo valor em ambas as leis.
Resumo. Armazenamento, fluxo e dissipação geram $\tau\dot x + x = Ku$. Escolha
o ponto de operação, tome a inclinação e o mundo torna-se linear próximo dele.
O modelo do motor $50/(s+35)$ é nosso exemplo contínuo a partir daqui.
10.2
Funções de transferência e diagramas de blocos
Por que importa. Um diagrama de blocos é como os engenheiros falam sobre sistemas: um
pôster do controle de cruzeiro de um carro é um diagrama de blocos, não uma página de equações.
A ideia. A função de transferência $G(s)$ é a razão entre saída
e entrada no domínio s, com condições iniciais nulas. Quando os blocos estão
conectados, aritmética substitui a álgebra:
Série (um bloco após o outro): multiplique, $G = G_1 G_2$.
Paralelo (ambos os blocos alimentam a mesma soma): some, $G = G_1 + G_2$.
Retroalimentação: divida pelo laço, $T = \dfrac{G}{1 + GH}$.
A fórmula de feedback merece sua derivação em uma linha. O erro é $e = r - H\,y$ e a saída é $y = G\,e$. Combine-os: $y = G(r - Hy)$, mova o
termo $GH\,y$ para o outro lado, e $y(1 + GH) = Gr$. A equação
$$1 + GH = 0$$
é a equação característica. Suas raízes são os polos em malha fechada,
portanto, ela descreve toda a estabilidade. Reduza os laços internos primeiro e
mantenha o denominador visível em cada etapa.
Reduza o laço interno primeiro, multiplique as séries, feche o laço externo por último
Exemplo resolvido 1: um laço, lido como um sistema de segunda ordem. Coloque
$G_1 = \dfrac{1}{s+1}$ e $G_2 = \dfrac{1}{s+2}$ em série com ganho $K = 6$,
sob feedback unitário ($H = 1$):
Agora leia os parâmetros de segunda ordem comparando com $s^{2} + 2\zeta\omega_n s + \omega_n^{2}$. Aqui $\omega_n = \sqrt{8} = 2.83$ rad/s e
o fator de amortecimento$\zeta = \dfrac{3}{2 \times 2.83} = 0.530$. Isso
fica dentro da região padrão de projeto $0.4 \le \zeta \le 0.7$, e a unidade 10.3
transforma-o em um overshoot de aproximadamente 14%.
Exemplo resolvido 2: laços aninhados. Um laço interno $\dfrac{2}{s}$ com
ganho de feedback 0.5 está em série com $\dfrac{1}{s+1}$, tudo dentro de um
laço externo com feedback unitário. Etapa 1, colapse o laço interno:
Leia: $\omega_n = \sqrt{3} = 1.73$ rad/s e $\zeta = \dfrac{2}{2\times 1.73} = 0.577$. Um diagrama confuso tornou-se dois números. Para diagramas verdadeiramente complexos,
a regra de ganho de Mason faz tudo isso em uma fórmula: some os caminhos diretos
ganhos de caminho, subtraia os produtos dos laços que não se tocam. Alcança-o
quando a álgebra de blocos realmente se complica, não antes; em diagramas simples o
três regras acima são mais rápidas.
Erros comuns.
Fechar um laço como $\dfrac{G}{1+G}$ quando $H \ne 1$. O caminho de retorno carrega
$GH$, não $G$.
Perder um sinal de menos no somador de realimentação. O erro é $r - Hy$. Se você adicionar
em vez disso, a equação característica torna-se $1 - GH = 0$ e toda
afirmação de estabilidade inverte.
Reduzir o laço externo primeiro. Ainda funciona, mas a álgebra explode;
interno primeiro é a disciplina.
Resumo. Série multiplica, paralelo soma, realimentação divide por $1 + GH$,
e o denominador do resultado é a equação característica. Laços internos
primeiro.
10.3
Resposta no domínio do tempo
Por que isso importa. Quando um fabricante de drones promete "estabiliza dentro de meio
segundo, oscilação menor que 10%”, esses são números do domínio do tempo. Esta unidade
é o dicionário que converte posições de polos nesses números.
A ideia. O protótipo de segunda ordem carrega o vocabulário:
$$G(s) = \frac{\omega_n^{2}}{s^{2} + 2\zeta\omega_n s + \omega_n^{2}}.$$
Seus polos estão em $s = -\zeta\omega_n \pm j\,\omega_n\sqrt{1-\zeta^{2}}$. Leia
a imagem: a distância da origem é $\omega_n$ (quão rápido), o
parte imaginária oscila, e a parte real $-\zeta\omega_n$ decai. O amortecimento
é o cosseno do ângulo do polo, então um raio partindo da origem com ângulo
$\arccos\zeta$ é uma linha de amortecimento constante: uma imagem, um número.
Um coeficiente de amortecimento, uma forma: toda a família em $\omega_n = 4$ rad/s
A resposta ao degrau é a saída quando a entrada salta de 0 para 1.
Com entrada degrau unitário, os resultados padrão são
Aqui $M_p$ é o sobrepasso (pico acima do valor final, como
fração), $t_p$ o tempo de pico, e $t_s$ o tempo de assentamento
. A fórmula do sobrepasso não é mágica: a resposta ao degrau é
e o primeiro pico ocorre onde a derivada é zero, que cai em
$\omega_d t_p = \pi$; substituindo isso no envelope, obtém-se $M_p$.
Erro em regime permanente exige mais um conceito. Conte os integradores no
laço aberto: essa contagem é o tipo do sistema. Um sistema tipo-1 (um
integrador) tem erro nulo em regime permanente para um degrau, e sua constante de erro de velocidade$K_v = \lim_{s\to0}\, sG(s)$ fornece o erro de rampa
$\dfrac{1}{K_v}$. Leia as constantes do laço antes de calcular qualquer
transitório.
Exemplo resolvido 1: um par de números, quatro especificações. Considere
$\omega_n = 4$ rad/s e $\zeta = 0.5$. Então $\omega_d = 3.46$ rad/s e os
polos são $-2 \pm j3.46$. Verificação de consistência: a distância da origem é
$\sqrt{2^{2} + 3.46^{2}} = 4 = \omega_n$, pois deve ser. As especificações:
O tempo de subida de 10 para 90% calcula numericamente a partir da resposta
de degrau como 0.41 s. Verificação entre domínios: $\zeta = 0.5$ deve vir
com margem de fase próxima de 50 graus, e a regra operacional da unidade 10.6 $\zeta \approx PM/100$ fecha esse laço.
Exemplo resolvido 2: escolha o ganho para atender a uma especificação de amortecimento. A planta é
$G = \dfrac{K}{s(s+2)}$ em realimentação unitária. O laço fechado é
$\dfrac{K}{s^{2} + 2s + K}$, portanto, correspondendo ao protótipo obtém-se $2\zeta\omega_n = 2$ e $\omega_n = \sqrt{K}$, logo $\zeta = 1/\sqrt{K}$. Demanda
$\zeta = 0.45$:
Prever a resposta: $M_p = e^{-\pi(0.45)/0.893} = 0.205$, logo 20.5%; pico
de tempo $t_p = \dfrac{\pi}{2.22 \times 0.893} = 1.58$ s; assentamento $t_s \approx \dfrac{4}{0.45\times2.22} = 4.0$ s. Agora as constantes de erro, lidas no
a planta é do tipo $K_v = \dfrac{4.94}{2} = 2.47$. Verificação de máquina: o degrau de malha fechada simulado assenta
erro $\dfrac{1}{K_v} = 0.405$, enquanto o erro de degrau é exatamente zero porque
a planta é do tipo 1. Verificação por máquina: o degrau de malha fechada simulado se assenta
em 1.000 e seu primeiro pico é 1.205.
Erros comuns.
Misturar $\omega_n$ com $\omega_d$. O tempo de pico usa a frequência amortecida;
de $\omega_n$.
Citar $t_s$ sem sua faixa. As estimativas de 2% e 5% diferem por um fator
de $\tfrac{4}{3}$.
Aplicar fórmulas de segunda ordem a um sistema com zeros ou polos extras
sem verificar se realmente um par de polos domina.
Resumo. Polos dentro, especificações fora: $M_p$, $t_p$, $t_s$, e o erro
constantes. Uma linha de amortecimento no plano polar é uma linha de sobrepasso constante.
10.4
Estabilidade de Routh
Por que importa. A estabilidade é a única propriedade que você deve ter antes de qualquer
outro projeto. Um laço que oscila até saturar não está mal sintonizado; ele está instável.
ajustado; está quebrado.
A ideia. O sistema em malha fechada é estável exatamente quando todas as raízes do
polinômio característico têm parte real negativa. A tabela de Routh
conta essas raízes sem resolver nada. Escreva os coeficientes em duas
linhas, depois preencha para baixo. Cada nova entrada é um cruzar-multiplicar-e-dividir das
duas linhas acima dela, e o número de trocas de sinal na primeira coluna
é igual ao número de raízes no semiplano direito (RHP). Uma primeira coluna sem
trocas de sinal significa nenhuma raiz no RHP: estável.
A primeira coluna lê-se $1,\, 2,\, 1,\, -6,\, 5$: duas mudanças de sinal ($+1$ para
$-6$, depois de $-6$ para $+5$), portanto duas raízes RHP. Verifique com as raízes exatas, que
são $-1.29 \pm j0.86$ e $+0.29 \pm j1.42$: realmente duas no semiplano direito
e a tabela confirmou isso sem resolver a equação quartica.
Exemplo resolvido 2: encontrar a faixa de ganho. Para qual $K$$s^{3} + 5s^{2} + 6s + K$ é estável? Construa a tabela:
A estabilidade exige $\dfrac{30-K}{5} > 0$ e $K > 0$, logo $0 < K < 30$. Em
exatamente $K = 30$ a linha $s^{1}$ desaparece. Isso não é um erro: uma linha inteira
zero indica raízes simétricas, obtidas pela equação auxiliar
construída a partir da linha anterior, $5s^{2} + 30 = 0$, logo $s = \pm j2.45$. O sistema
encontra-se na fronteira: estabilidade marginal, oscilação sustentada
em 2.45 rad/s que nem cresce nem decai. As próximas duas unidades atingem essa mesma
fronteira por dois outros caminhos.
O teste de Routh delimita o espaço de projeto estável antes de qualquer raiz ser resolvida
Um desenho de projeto. Para a família $s^{3} + as^{2} + 8s + K$, o mesmo
produto cruzado gera a entrada $s^{1}$ em $\dfrac{8a - K}{a}$, logo a estabilidade é
exatamente $0 < K < 8a$: uma fronteira retilínea no plano $(a, K)$. A planta
de laboratório deste curso, $s(s+2)(s+4)$, possui $a = 6$ e limite $K = 48$: toda
unidade subsequente aterrissa nesse mesmo ponto.
Erros comuns.
Alimentar a matriz com um polinômio incompleto. Os coeficientes devem abranger
todos os expoentes de $s^n$ para baixo; um expoente ausente recebe coeficiente 0.
Dividir uma linha por um número negativo para simplificar. Redimensionar por um positivo
é livre; um redimensionamento negativo inverte exatamente os sinais que se conta.
Tratar um único zero na primeira coluna como falha. Substitua-o por um
pequeno positivo $\varepsilon$ e continue; uma linha inteira zero exige a
equação auxiliar.
Chamar o caso $K = 30$ de “estável”. Pólos no eixo indicam estabilidade marginal, não
estável: a oscilação nunca desaparece.
Resumo. Construa a matriz, conte as mudanças de sinal na primeira coluna e o número de RHP
resulta sem encontrar raízes. Os intervalos dos parâmetros são lidos em uma linha.
10.5
Locus das raízes
Por que importa. O ganho é o controle usado em todo amplificador, controlador e
sessão de ajuste. O locus das raízes mostra para onde os polos em malha fechada vão
à medida que você o ajusta, antes de construir qualquer coisa.
A ideia. O lugar das raízes é o conjunto de pontos $s$ onde o
condição de ângulo é satisfeita para o laço $L(s) = K\,\dfrac{\prod(s-z_i)}{\prod (s-p_i)}$:
Cada ramo começa em um polo de malha aberta (em $K = 0$) e termina em um zero ou em
infinito. As regras padrão de esboço derivam dessa única condição:
Segmentos do eixo real: um segmento contém o locus quando há número ímpar de
polos mais zeros à sua direita.
Ângulos da assíntota$\dfrac{180°(2k+1)}{n-m}$, centrados no
centroide dos polos menos os zeros.
O ponto de ruptura, onde os ramos deixam o eixo real, resolve
$\dfrac{d}{ds}\Bigl[\dfrac{\prod(s-p_i)}{\prod(s-z_i)}\Bigr] = 0$, e apenas
raízes no locus contam.
A interseção com o eixo $j\omega$: substitua $s = j\omega$ em $1 + KL_0 = 0$ e
resolva as partes real e imaginária.
Exemplo resolvido 1: esboce a planta de funcionamento. Adote
$L = \dfrac{K}{s(s+2)(s+4)}$. Três polos em $0, -2, -4$ e sem zeros, logo $n - m = 3$ e as assíntotas saem do baricentro $\dfrac{(0) + (-2) + (-4)}{3} = -2$ em $\pm 60°$ e $180°$. A localidade no eixo real é o segmento
$[-2, 0]$ e a semirreta $(-\infty, -4]$. A ruptura resolve
resultando em $s = -0.845$ (na localidade: mantenha-a) e $s = -3.155$ (entre $-4$
e $-2$, fora da localidade: descarte-a). Na ruptura, o ganho é $K = |s(s+2)(s+4)| = 0.845 \times 1.155 \times 3.155 = 3.08$. O $j\omega$
cruzamento: com $s = j\omega$, a parte real fornece $K = 6\omega^{2}$ e a
parte imaginária fornece $\omega^{2} = 8$, logo $\omega = 2.83$ rad/s e $K = 48$.
O mesmo 48 que o limite de Routh traçou.
Polos saem, encontram-se em −0.845, curvam para as assíntotas e cruzam para a instabilidade em K = 48
Exemplo resolvido 2: projetar uma especificação de amortecimento na localidade. Exija
$\zeta = 0.5$. Os polos devem situar-se no raio em $\arccos 0.5 = 60°$ a partir do
eixo real negativo, ou seja, em $s = -\sigma + j\,\sqrt{3}\,\sigma$ para algum
$\sigma > 0$. Procure ao longo do raio pelo ponto que satisfaça a condição de
ângulo. Em $\sigma = 0.667$ os três ângulos dos polos são $120° + 40.9° + 19.1° = 180°$ exatamente, logo o ponto de projeto é
$|s^{*}| = \sqrt{0.667^{2} + 1.155^{2}} = 1.334$, exatamente o amortecimento solicitado. Verifique a
$\dfrac{0.667}{1.334} = 0.500$, exatamente o amortecimento solicitado. Verifique a
sala de estabilidade: $K = 8.30$ fica muito abaixo do limite 48, então amortecimento, não
$\zeta$, bem à esquerda do par, que é por que o par domina e
$-4.67$, bem à esquerda do par, é por isso que o par domina e
as previsões de segunda ordem são válidas.
Erros comuns.
Manter uma raiz de ruptura fora do locus. A equação quadrática fornece duas soluções; apenas
pontos no locus do eixo real são físicos.
Lendo o amortecimento como distância da origem. $\zeta$ é o cosseno do
ângulo do polo: círculos têm $\omega_n$ constante, raios têm $\zeta$ constante.
Assumir que a interseção com a assíntota é a interseção de $j\omega$. Calcule a
interseção a partir de $1 + KL_0 = 0$; a assíntota é apenas um auxílio para esboço.
Resumo. Condição de ângulo dentro, esboçar: segmentos, baricentro, assíntotas,
ruptura, interseção. O projeto significa percorrer o locus até um raio de amortecimento e
ler o ganho.
Por que importa. Na indústria, raramente se conhece as posições exatas dos polos; mede-se
uma resposta em frequência. As margens são a tolerância de engenharia expressa em
essa linguagem: quão próximo da instabilidade está este laço, em decibéis e
graus?
A ideia. Um gráfico de Bode desenha o ganço do laço $L(j\omega)$ como magnitude (em
dB, contra logaritmo da frequência) e fase (em graus). Cada polo contribui com uma
inclinação de $-20$ dB/década e até $-90°$ de fase; cada zero contribui o
oposto. Dois números lidos no gráfico carregam a informação de estabilidade:
Margem de fase PM: na frequência de cruzamento de ganho
(onde $|L| = 1$), quantos graus a fase está acima de $-180°$.
Margem de ganho GM: na cruzamento de fase (onde
$\angle L = -180°$), o fator pelo qual $|L|$ está abaixo de 1.
A regra prática que conecta os domínios é $\zeta \approx PM/100$: uma
margem de 50° comporta-se como $\zeta \approx 0.5$, um sobressinal próximo a 16%. O
critério de Nyquist torna a contagem de estabilidade exata. Trace
$L(j\omega)$ para $\omega$ de $-\infty$ a $+\infty$, conte as voltas no sentido horário
circunvoluções$N$ em torno do ponto $-1$, e o laço fechado tem $Z = N + P$
polos no semiplano direito, onde $P$ conta os polos RHP de malha aberta. (Um polo na
origem, como em nossa planta de exemplo, está recuada para a direita no Nyquist
Leia PM no cruzamento de ganho; a fase nunca atinge −$-1$°, logo GM é infinito
Exemplo resolvido 180: margens por aritmética. Considere
Exemplo resolvido 1: margens por aritmética. Pegue
$L = \dfrac{100}{s(s+10)}$. Elevando ao quadrado obtém-se $|L| = 1$, portanto
$\omega\sqrt{\omega^{2}+100} = 100$. Elevando ao quadrado resulta em $\omega^{4} + 100\omega^{2} - 10^{4} = 0$, portanto
margem de fase é $-90° - \arctan(7.86/10) = -90° - 38.2° = -128.2°$. A margem de ganho é infinita:
a fase apenas se aproxima assintoticamente de $PM = 180° - 128.2° = 51.8°$. Verifique no domínio
temporal: o laço fechado é $-180°$, exatamente o
domínio: a malha fechada é $\dfrac{100}{s^{2} + 10s + 100}$, exatamente o
protótipo com $\omega_n = 10$ e $\zeta = 0.5$, um overshoot de 16.3%. O
regra $\zeta \approx PM/100$ previu 0.52 contra um 0.5 exato: uma estimativa prática, não um teorema.
estimativa prática, não um teorema.
Uma forma de curva; o ganho desliza-a através de −1. Em K = 96, ela envolve duas vezes o ponto
Exemplo resolvido 2: a planta oscilante, três formas. Escolha
$L = \dfrac{20}{s(s+2)(s+4)}$, o projeto $\zeta = 0.5$ com ganho mais
que dobrado. A fase atinge $-180°$ onde a parte imaginária de
$s(s+2)(s+4)$ se anula, em $\omega = \sqrt{8} = 2.83$ rad/s, e ali
O ganho cruzamento resolve $\omega\sqrt{\omega^{2}+4}\sqrt{\omega^{2}+16} = 20$, resultando em $\omega_{c} = 1.73$ rad/s. A fase ali é $-154.3°$, logo $PM = 25.7°$. A regra prevê $\zeta \approx 0.26$ e resposta oscilatória;
simular a malha fechada exata resulta em 48% de overshoot, o comportamento que as
margem prometida. Agora o teste de Nyquist. A magnitude na $-180°$
frequência é $K/48$, logo em $K = 20$ a curva passa 0.42 para a
direita de $-1$: sem circunferências, estável. Em $K = 48$ ela passa exatamente pelo
$-1$: marginal. Em $K = 96$, ela envolve duas vezes no sentido horário ao redor de $-1$, logo $Z = N + P = 2 + 0 = 2$ polos RHP de malha fechada. Routh em $s^{3} + 6s^{2} + 8s + K$
diz instável para $K > 48$, com duas raízes RHP em $K = 96$. Três métodos,
uma única resposta.
Erros comuns.
Ler margens de ganho e fase na resposta em malha fechada. Margens são definidas sobre o laço
de ganho $L$, antes do fechamento do laço.
Misturar as duas frequências de cruzamento. PM pertence ao cruzamento de ganho; GM ao
cruzamento de fase.
Contar circunvolvidas da origem. O critério conta cruzamentos de
ponto $-1$, e com esta convenção de sinais, o sentido horário é positivo
direção.
Esquecer $P$. Se a planta própria tem polos RHP, $Z = N + P$ precisa dessa
contagem; $N$ sozinho não é a resposta.
Resumo. Bode fornece PM e GM em segundos; $\zeta \approx PM/100$ transforma
eles no domínio do tempo; Nyquist conta polos RHP exatamente, e os três
devem concordar com Routh.
Por que importa. A maioria dos laços industriais usa PID. É o primeiro
controlador que você irá sintonizar, e aquele que mais sintonizará frequentemente.
A ideia. Um controlador PID atua sobre o erro $e = r - y$
de três formas ao mesmo tempo:
O termo proporcional reage agora. O termo integral
lembra: elimina erro de regime permanente elevando o tipo do sistema. O
derivativo antecipa, adicionando amortecimento proporcional à velocidade
com que o erro se move. Na forma em série (ideal), $u = K_{p}\bigl(e + \frac{1}{T_i}\int e\,dt + T_d\dot e\bigr)$, as constantes de ajuste são os
tempo integral $T_i$ e tempo derivativo $T_d$, ambos em segundos.
O primeiro ajuste clássico é o ajuste Ziegler-Nichols pelo ganho último: aumente o
ganho proporcional até que o laço oscile levemente, registre o ganho último
$K_u$ e o período de oscilação $T_u$, e consulte a linha da tabela. O
a lista de preços é tão importante quanto os ganhos. O P sozinho nunca elimina o estado estacionário.
erro. O I adiciona defasagem de fase. O D amplifica ruído de medição, e deve agir sobre
a saída medida em vez da referência, ou toda mudança de ponto de ajuste
aciona o atuador.
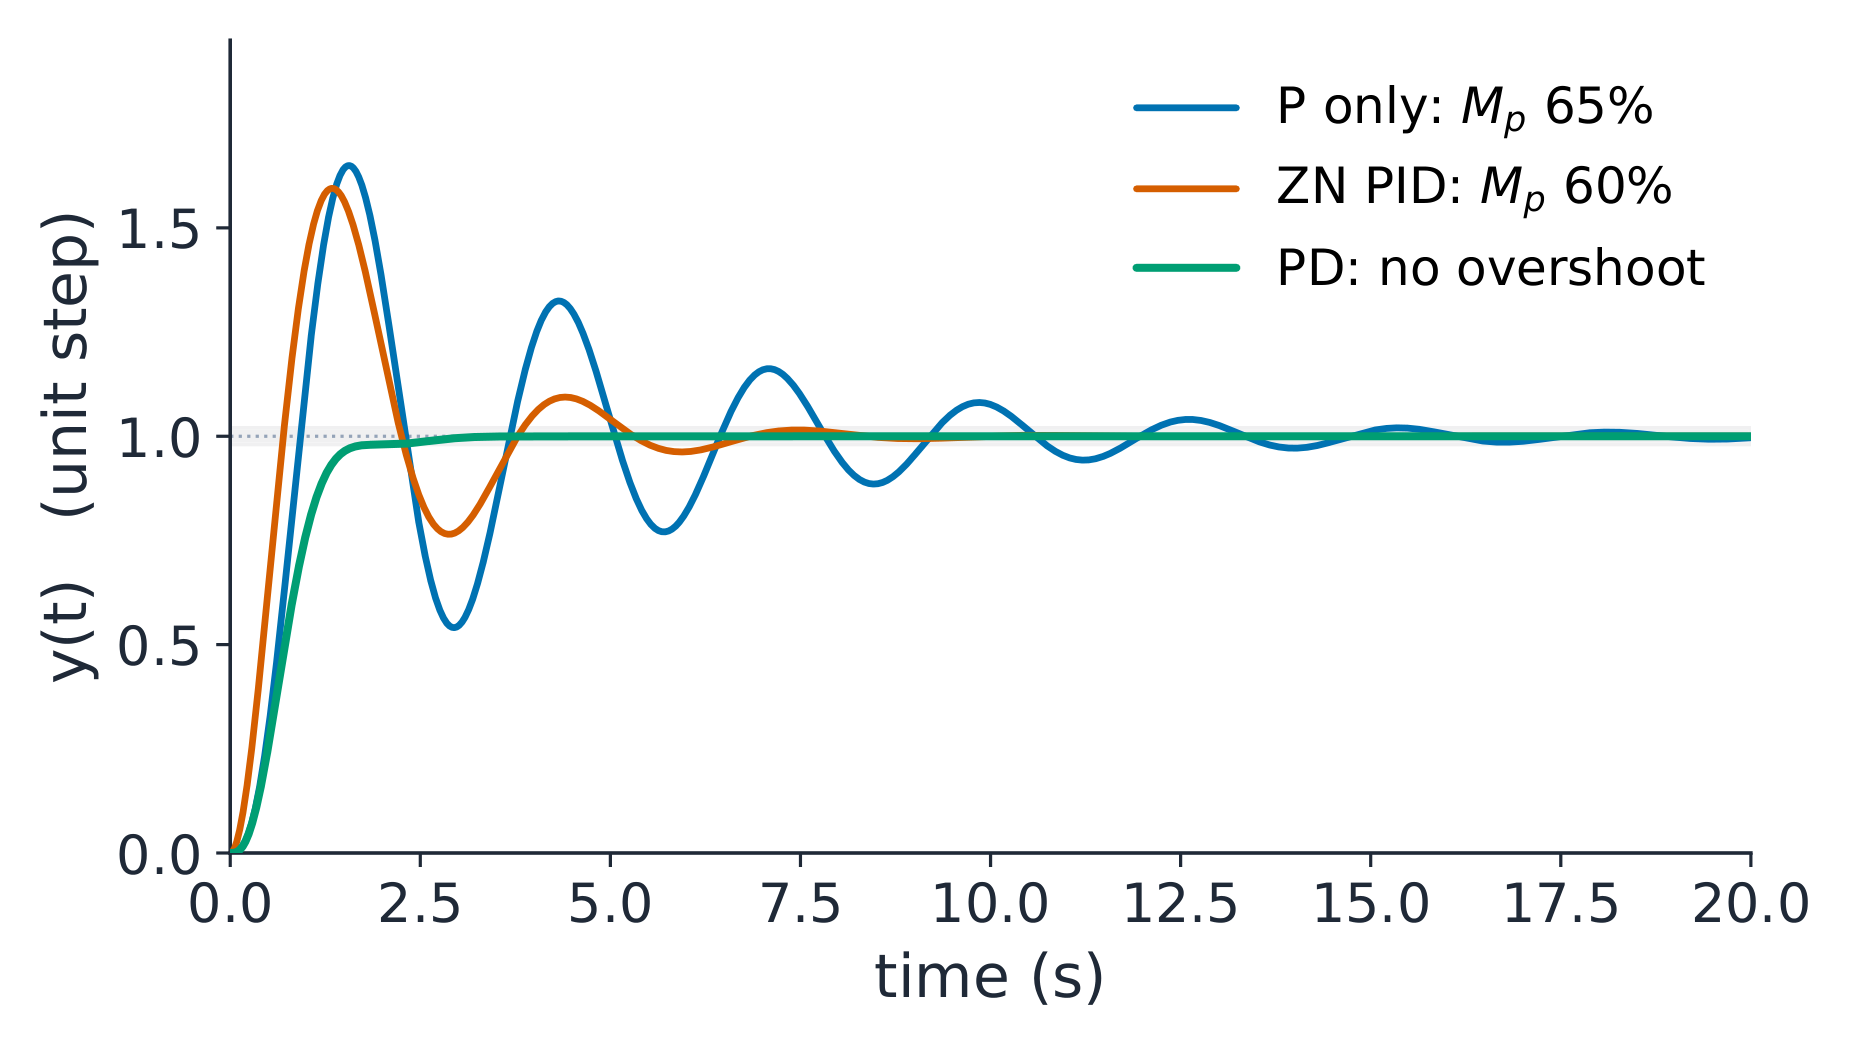
Uma planta, três sintonias; cada curva simulada a partir das equações de malha fechada
Exemplo resolvido 1: Ziegler-Nichols na planta em operação. A malha
$\dfrac{K}{s(s+2)(s+4)}$ oscila em $K_u = 48$ com $\omega_u = \sqrt{8} = 2.83$ rad/s (limite de Routh e Nyquist), logo o período é $T_u = \dfrac{2\pi}{2.83} = 2.22$ s. A linha PID da tabela fornece
O que você realmente obtém? Com P sozinho em $K_p = 28.8$, a malha
$s^{3}+6s^{2}+8s+28.8$ tem polos $-5.50$ e $-0.25 \pm j2.27$: 65%
sobreposição, assintotização por volta de 15 s, e um erro permanente em rampa
$\dfrac{1}{K_v} = \dfrac{8}{K_p} = 0.278$. O PID de Ziegler-Nichols remove esse erro
completamente, porque o integrador eleva o tipo, e sua primeira sobreposição
é de 60%, decaindo para cerca de um sexto a cada ciclo: a receita visa uma
decadência de um quarto, não conforto. A lição honesta: a tabela te posiciona
na vizinhança em um experimento, mas não conclui o trabalho.
Exemplo resolvido 2: finalize com derivativo e dimensionar um compensador adiantador. Mantenha $K_p = 28.8$ e adicione derivativo. O polinômio característico da malha PD é
$s^{3} + 6s^{2} + (8 + K_{p}T_d)s + K_{p}$: o termo D literalmente soma ao
coeficiente de amortecimento. Aumente $T_d$ do valor de Ziegler-Nichols até que as
oscilações parem. Em $T_d = 0.5$ s, o polinômio é $s^{3}+6s^{2}+22.4s+28.8$
com polos $-2$ e $-2 \pm j3.22$. Onde o derivativo atua importa: sobre o
medição (a prática correta, conforme abaixo) a etapa de referência não atinge nenhum
zero, e a etapa simulada não apresenta nenhum overshoot, assentando-se em 2.1 s.
No erro, o zero PD em $-2$ cancela o polo real e o par restante,
$\zeta = 2/3.79 = 0.53$, ainda oscila em cerca de 14%: amortecimento em qualquer direção,
mas apenas a forma de medição é livre de impacto. O erro de rampa permanece $0.278$:
derivativo compra amortecimento, não precisão. Para precisão e velocidade juntas você
combina os termos e retifica, que é exatamente o exercício na folha 10.7.
Quando a planta não possui ganho último limpo, compensação avançada no domínio da frequência
cumpre o mesmo papel. Um compensador avançado$\dfrac{1+\tau s}{1+\alpha\tau s}$ com $0 < \alpha < 1$ coloca um zero abaixo de um
polo e compra fase em uma frequência. O aumento máximo é
Para um aumento de +45°, $\alpha = \dfrac{1-\sin 45°}{1+\sin 45°} = 0.172$. O mesmo
rede também eleva o ganho de alta frequência em $\dfrac{1}{\alpha} = 5.8$,
que o projeto deve então absorver, geralmente reduzindo o ganho principal. Uma rede atraso
é o mesmo par com $\alpha > 1$: ela compra ganho de baixa frequência para
redução de erro, ao custo de atraso de fase.
Anti-saturação pertence a toda implementação real. Quando o
atuador satura, o integrador continua acumulando erro que não pode gastar,
e na recuperação ele libera a ação armazenada como um único grande overshoot. As duas
curas padrão: limitar o integrador enquanto a saída satura, ou
retroceder, alimentando um ganho vezes o excesso de saturação para reduzir
a integral. Sem uma dessas, a primeira saturação real consome toda
margem que você projetou.
Erros comuns.
Aplicar o método do ganho último em um processo que nunca oscila. Um
processo de primeira ordem ou fortemente amortecido não possui $K_u$; use a variante
de resposta ao degrau da tabela em vez disso.
Derivar o erro em vez da medição. Um degrau de ponto de ajuste
tem inclinação infinita, e o termo D ativa o atuador.
Confundir as formas de sintonia. As constantes série $K_p, T_i, T_d$ não são
os ganhos paralelos: $K_i = K_p/T_i$ e $K_d = K_p T_d$.
Projetar uma rede de avanço e esquecer seu $\dfrac{1}{\alpha}$
aumento de ganho de alta frequência, que erosiona a própria margem que você adquiriu.
Resumo. P reage, I lembra, D antecipa; cada um compra um comportamento
e cobra um preço conhecido. Use a tabela para o primeiro ajuste, margens para o
refinamento e anti-saturação para a realidade. O laboratório interativo na página
do curso permite ajustar exatamente esses dois botões, ganho e amortecimento, e observar
sobrepasso, tempo de assentamento e estabilidade mudarem.
Explorar
Um botão para ganho, um para amortecimento
Mova o ganho Kp e o tempo derivativo Td e observe as alterações conjuntas de overshoot, assentamento e estabilidade; o ganho isolado interrompe o loop em Kp = 48, e o amortecimento o corrige.
Por que importa. Funções de transferência descrevem uma entrada e uma saída.
Controladores modernos, como um robô equilibrista ou um drone executando quatro laços simultaneamente,
uma vez, vive no espaço de estados, onde várias variáveis internas são modeladas e
alimentadas em conjunto.
A ideia.Espaço de estados escreve o sistema como $n$ equações de primeira ordem
em vez de um único polinômio de $n$-ésima ordem:
$$\dot{x} = Ax + Bu,
\qquad
y = Cx + Du,$$
onde $x$ é o vetor de estado, $u$ a entrada, $y$ a saída medida e
$A$, $B$, $C$, $D$ são matrizes de constantes. Intuição: os estados são $n$
gavetas de memória. A matriz $A$ diz como cada gaveta empurra as outras,
$B$ diz por onde a entrada entra e $C$ diz o que você mede. As
autovalores de $A$ são os polos do sistema, porque
$\det(sI - A) = 0$
é exatamente a equação característica. Com entrada nula, a solução é
$x(t) = \Phi(t)\,x(0)$, onde a matriz de transição$\Phi(t) = e^{At}$ é a exponencial matricial, calculada como a infinita
$I + At + \dfrac{(At)^{2}}{2!} + \cdots$, que converge para toda
matriz quadrada.
Trajetórias alinham-se ao autovetor lento: a cauda de toda resposta é o polo lento
Exemplo resolvido 1: leia um modelo, verifique seu decaimento. Pegue
$G(s) = \dfrac{8}{(s+2)(s+4)} = \dfrac{8}{s^{2}+6s+8}$. Na forma canônica,
O ganho CC verifica a construção: $-CA^{-1}B = \tfrac{8}{8} = 1$,
correspondendo ao ganho da planta em $s = 0$. Os autovalores de $A$ são $-2$ e
$-4$, exatamente os polos. Agora a matriz de transição em $t = 0.5$ s, avaliada
pela série:
Seus autovalores são $e^{-1} = 0.368$ e $e^{-2} = 0.135$: cada polo torna-se
seu próprio fator de decaimento por meio segundo. Essa é a identidade fundamental: a matriz
exponencial é o polo, tornado real. Partindo de $x(0) = [1,\;0]^{T}$, o
estado após 0.5 s é a primeira coluna, $[0.600,\; -0.930]^{T}$. No
plano de fase, todas as trajetórias alinham-se ao autovetor lento $[1, -2]^{T}$, razão pela qual o polo $\lambda = -2$ domina a cauda da
resposta.
Exemplo resolvido 2: posicionamento de polos por álgebra linear. Com realimentação de estado completo
$u = -K_{fb}\,x$ (aqui $K_{fb}$ é um vetor linha de ganhos, não o
polinômio característico. Exija ambos os polos em $A - BK_{fb}$, isto é,
polinômio característico diretamente. Exija ambos os polos em $-10$, isto é
$s^{2} + 20s + 100$. Com $B = [0,\;1]^{T}$ e $K_{fb} = [k_1,\; k_2]$,
cujo polinômio característico é $s^{2} + (6+k_2)s + (8+k_1)$. Iguale
coeficientes: $k_1 = 92$ e $k_2 = 14$. A verificação ocupa uma linha: os
autovalores de $A - BK_{fb}$ resultam exatamente em $-10$ e $-10$. O que
desde que a entrada possa efetivamente acionar todas as direções de estado. Essa
propriedade é controlabilidade, verificada pelo posto da matriz
é alcançado, desde que a entrada possa acionar cada direção de estado. Essa
propriedade é controlabilidade, verificada pelo posto da matriz
$[\,B\;\;AB\;\;\cdots\,]$, que é 2 aqui, portanto ambos os polos podem ser posicionados.
Quando os estados não são medidos, um observador os estima; esta é a
porta para o próximo curso.
Erros comuns.
Esquecer $C$. Os estados não são a saída; a função de transferência é
$C(sI-A)^{-1}B + D$, e ignorar $C$ altera silenciosamente o ganho CC.
Considerar ⟨$e^{At}$⟩ elemento por elemento. A exponencial matricial é definida por
a série, e suas entradas fora da diagonal não são exponenciais das
entradas.
Assumir que o posicionamento de polos sempre funciona. Se ⟨$[\,B\;\;AB\;\;\cdots\,]$⟩ perde
posto, algumas direções são inacessíveis e nenhum ⟨$K_{fb}$⟩ existe; verifique
a controlabilidade primeiro.
Misturar convenções. Este curso usa estados em coluna e um vetor linha $K_{fb}$; um
livro-texto com estados em linha inverte todos os produtos.
Resumo. ⟨$A$⟩ armazena a dinâmica, seus autovalores são os polos, ⟨$e^{At}$⟩
é a resposta livre, e ⟨$u = -K_{fb}x$⟩ transforma o projeto em álgebra linear,
garantido pela controlabilidade.
Aulas interativas sobre este tópico
Passe por ele passo a passo, com exercícios de verificação instantânea.


 Exemplo resolvido 180: margens por aritmética. Considere