Este é o primeiro curso em Engenharia Mecânica Universitária: estática da engenharia
— a mecânica dos corpos em equilíbrio. Tudo o que uma máquina, ponte ou
prédio faz começa aqui, e a única ferramenta central do curso é o diagrama de corpo livre.
diagrama**.
As unidades 1.1 e 1.2 constroem o vocabulário: vetores, forças e a disciplina de
isolar um corpo antes de calcular qualquer coisa.
As unidades 1.3 a 1.5 resolvem o equilíbrio: partículas primeiro, depois momentos e apoios para
corpos rígidos.
As unidades 1.6 a 1.8 aplicam as mesmas três equações a estruturas, atrito e
Como ler cada unidade: uma breve narrativa explica por que importa; uma imagem vem antes de qualquer
fórmula; depois as definições precisas; depois exemplos resolvidos que ficam mais difíceis, cada um com
uma verificação calculada de outra forma; depois os erros que as pessoas realmente cometem; depois um
resumo de três linhas. O hábito que decide o sucesso: desenhar primeiro o diagrama de corpo livre completo,
com todas as forças e todas as reações, e verificá-lo antes de escrever
equações. Uma reação ausente é invisível na álgebra — ela simplesmente produz um
equações. Uma reação ausente é invisível na álgebra — ela simplesmente produz uma
resposta errada confiante.
Duas cordas puxam uma caixa: uma para leste com 30 N, outra para norte com 40 N. Qual única tração substituiria
essas duas? Responder a isso — combinar e decompor empurrões — é o que a unidade 1.1 torna
preciso.
Uma força é um empurrão ou puxão com magnitude, direção e
linha de ação. Forças são vetores: somam-se ponta-a-cauda e podem ser resolvidas
em componentes ao longo de qualquer eixo conveniente. As equações de resolução, com $\theta$
medido em relação ao eixo $x$:
$$F_x = F\cos\theta \qquad F_y = F\sin\theta$$
Os componentes são os lados do retângulo; a força é sua diagonal
A resultante de várias forças é a soma vetorial: some as componentes e, em seguida,
reconstrua a magnitude $R = \sqrt{(\Sigma F_x)^2 + (\Sigma F_y)^2}$ e a direção
$\theta_R = \tan^{-1}(\Sigma F_y / \Sigma F_x)$. Uma força pode ser deslocada ao longo de sua linha
de ação sem alterar seu efeito sobre um corpo rígido — mas nunca lateralmente fora dessa
linha. Forças no SI são medidas em newtons (N); 1 N acelera 1 kg a
1 m/s². Pesos são forças: $W = mg$, com $g = 9.81 \text{ m/s}^2$, logo um bloco de 50 kg
pesa 490.5 N.
Exemplo resolvido 1 (resolver e verificar). Uma força de 100 N atua a 30° acima da
horizontal: $F_{x} = 100\cos 30^{\circ} = 86.6$ N e $F_{y} = 100\sin 30^{\circ} = 50$
N. Verificação: $\sqrt{86.6^{2} + 50^{2}} = 100$ N — os componentes sempre reconstruem o
vetor original, o que é uma verificação livre em ambas as direções.
Exemplo resolvido 2 (três forças, escalonado). Um poste é puxado por três cordas:
200 N leste, 150 N norte, 100 N oeste. Some os componentes primeiro:
$\Sigma F_x = 200 - 100 = 100$ N e $\Sigma F_y = 150$ N, logo
$R = \sqrt{100^{2} + 150^{2}} = 180.3$ N a $\theta_R = \tan^{-1}(150/100) = 56.3°$
acima do leste. A verificação geométrica: 100 e 150 são os catetos do retângulo, e
180.3 é sua diagonal — a mesma figura do exemplo 1, percorrida ao contrário. Isso
rotina de componentes primeiro substitui todo desenho ponta-a-ponta por aritmética que
não pode se enredar.
Erros comuns. Misturar a referência do ângulo (do eixo $x$ ou da própria linha da
força) — sempre especifique qual. Usar $\cos$ nos dois componentes porque o
triângulo "parece" um problema de cosseno: $F_x$ toma o cosseno do ângulo em relação ao
eixo $x$, $F_y$ o seno, sempre. Reportar apenas uma magnitude sem direção — um
vetor resultante possui ambos.
Resumo: forças são vetores com magnitude, direção e linha de ação; decomponha por
$\cos$/$\sin$, combine somando componentes e verifique reconstruindo o original;
desloque uma força ao longo de sua linha livremente, nunca transversalmente.
Um livro repousa sobre uma mesa. O que a mesa faz ao livro? Nada no livro
a imagem mostra isso — até você fazer o corte e desenhar o que ele transmite. Esse corte,
e a disciplina ao redor dele, é o diagrama de corpo livre: a única ferramenta do curso que cada
unidade subsequente utiliza.
Um diagrama de corpo livre isola um único corpo, desenha todas as forças externas atuando sobre ele,
e nada mais. Trata-se de um corte intencional através dos apoios, articulações e contatos,
onde cada corte é substituído pelo que ele transmite.
Objeto real, configuração idealizada e diagrama de corpo livre
Cargas aplicadas: gravidade, cabos, contatos, pressão de fluidos — com direção e
ponto de aplicação.
Reações: o que cada apoio empurra de volta. O peso atua no
centro de gravidade.
Forças internas nunca aparecem: se você não cortou o membro, sua força
não está neste diagrama.
A verificação: conte as incógnitas, conte as equações independentes (duas para uma partícula em
2D, três para um corpo rígido) e declare se o corpo é estaticamente determinado
— solucionável apenas pelo equilíbrio.
Corte os cabos e mantenha apenas o que eles transmitem: o DCL do anel tem três forças e duas incógnitas.
Exemplo resolvido 1 (anel da lâmpada). Uma lâmpada pendura por dois cabos em 30° e 45°
da horizontal. O DCL do anel é um ponto com três forças: o peso de 200 N
para baixo e duas tensões desconhecidas ao longo dos cabos. Nada está resolvido ainda — o diagrama
É o produto deste passo, e a unidade 1.3 o resolve.
Exemplo resolvido 2 (auditar a viga, escalonado). Uma viga de 6 m repousa sobre uma articulação em A e tem um
apoiro em B e suporta uma carga conhecida. O DCL mostra a carga, as duas
componentes da articulação ($A_x$, $A_y$) e a única do apoiro ($B_y$): três incógnitas contra três
equações de corpo rígido — determinado, resolúvel. Agora audite os modos de falha: omitir a
componente horizontal da articulação torna a contagem mais amigável, mas a viga não se resolve;
adicionar uma segunda extremidade fixa eleva a contagem para seis contra três — indeterminado, e
nenhuma quantidade de álgebra fechará a lacuna (a unidade 1.5 retorna a isso).
Erros comuns. Desenhar forças que o corpo não sente (a carga no outro
lado de um corte). Esquecer uma reação porque "o apoio parece rígido" — ser rígido
é exatamente por isso que ele empurra de volta. Desenhar forças internas nos membros na estrutura em vez de
cortá-las.
Resumo: corte, substitua e desenhe apenas o que o corpo isolado sente; as cargas têm
direção e ponto de aplicação; a auditoria (incógnitas vs equações) vem antes
qualquer álgebra.
O anel da luminária de 1.2 permanece imóvel. Três forças encontram-se ali — o que deve ser verdadeiro
sobre elas? Equilíbrio de partícula é a resposta, e são apenas duas equações.
Uma partícula é um corpo cujo tamanho não importa — todas as forças atuam em um único ponto.
O equilíbrio em 2D exige duas equações:
$$\Sigma F_x = 0 \qquad \Sigma F_y = 0$$
Toda força deve ser decomposta primeiro (unidade 1.1); as equações então valem componente por
componente. Escolha eixos paralelos e perpendiculares à incógnita que deseja evitar: cada
equação resolve então uma incógnita diretamente. Quando três forças se equilibram, elas devem ser
concorrentes — suas linhas de ação passam por um único ponto — ou paralelas; esse
fato geométrico resolve muitos problemas sem cálculos aritméticos.
Exemplo resolvido 1 (o sinal simétrico). Um sinal de 400 N pendurado por dois cabos simétricos
a 30° acima da horizontal. Por simetria, cada cabo suporta a mesma tração $T$;
verticalmente, $2T\sin 30^{\circ} = 400$, logo $T = 400$ N. Horizontalmente, os componentes
se cancelam pela simetria — e se não o fizessem, isso seria a verificação que detectaria
um erro. Observe como um cabo mais inclinado (maior ângulo) requer menos tração: a componente
vertical é quem sustenta o peso.
Exemplo resolvido 2 (lâmpada assimétrica, resolvida e ampliada). A lâmpada de 200 N
de unidade 1.2: cabo 1 a 30°, cabo 2 a 45°. As equações, com a componente x de $T_1$
apontando para a esquerda e a de $T_2$ para a direita:
Substituindo $T_1 = T_2\cos 45^{\circ}/\cos 30^{\circ} = 0.816\,T_2$ na equação vertical
obtemos: $T_2(0.408 + 0.707) = 200$, logo trações de $T_2 = 179.3$ N e $T_1 = 146.4$ N. Verificação:
totaliza exatamente $146.4\sin 30^{\circ} + 179.3\sin 45^{\circ} = 73.2 + 126.8 = 200$ N. A
amplificação notável: a simetria desapareceu, mas a estrutura das duas equações permaneceu — e o
Cabo mais íngreme 45° carrega mais, exatamente como o exemplo 1 previu.
Erros comuns. Atribuir a ambos os componentes x o mesmo sinal porque os cabos
"vão para cima" — para cima é o eixo y; os componentes x se opõem. Resolver por proporção
($T$ divide-se como os ângulos) — a tensão segue os senos, não os tamanhos dos ângulos. Pular a
segunda equação quando há simetria: a simetria é uma conclusão a verificar, não para
assumir.
Resumo: duas equações de componentes; escolha os eixos para isolar incógnitas; três forças em
equilíbrio são concorrentes; verifique a simetria em vez de assumi-la.
1.4
Momentos e binários
Por que uma chave mais longa afrouxa um parafuso que uma curta não consegue? O mesmo empurrão, uma
alavanca mais longa — o efeito giratório aumenta com a distância. Esse efeito precisa de sua própria
medida e de sua própria equação.
Um momento é o efeito giratório de uma força em relação a um ponto:
$M = F\cdot d$, onde $d$ é o braço de momento — a distância perpendicular do
ponto à linha de ação da força. Os momentos estão em N·m e possuem sinal:
antihorário positivo é a convenção usual.
O braço de momento é a distância perpendicular — deslizar a força ao longo da linha não altera nada
Um binário é um par de forças iguais, opostas e paralelas. Seu momento
$M = F\cdot d$ (a distância entre as linhas de ação) é o mesmo em relação a todo
par — um par não tem força resultante, apenas um efeito de rotação puro. A terceira
equação de equilíbrio é $\Sigma M_O = 0$ em relação a qualquer ponto conveniente, e o ponto pode
ser escolhido na linha de ação de uma força desconhecida para eliminá-la.
Derivação do porquê um par ser independente da referência. Calcule os momentos do par em relação a qualquer ponto
$O$ a uma distância $a$ da linha da primeira força: $M_O = F(a + d) - F(a) = F d$ — o
$a$ cancela-se. Uma força ganha, a outra perde, exatamente a mesma quantidade. Esse
cancelamento é a definição de "rotação pura".
Exemplo resolvido 1 (par versus força única). Dois forças de 150 N formam um par com
linhas de ação separadas por 0.8 m: $M = 150 \times 0.8 = 120$ N·m, o mesmo em todos os
ponto no plano. Uma única força 240 N com braço de alavanca de 0.5 m também resulta em 120 N·m
em aquele ponto — mas apenas naquele ponto; mova o ponto de referência e o
momento muda. Essa diferença — momento constante do par, momento de força única
dependente da referência — é toda a ideia.
Exemplo resolvido 2 (combinando-os, ampliado). Um braço de suporte sente uma força descendente de 300 N
cuja linha de ação passa 0.4 m à direita do parafuso $O$, mais um par aplicado
par horário de 60 N·m. Em relação a $O$: a força gera $300 \times 0.4 = 120$ N·m
horário, o par 60 N·m horário, total 180 N·m horário — e em relação a qualquer
outro ponto a parte da força muda enquanto o 60 N·m nunca muda. Se o suporte está
em equilíbrio, o parafuso e seu parceiro devem fornecer 180 N·m de momento anti-horário
entre eles; a independência da referência permite calcular momentos em relação a qualquer parafuso
adequa-se à álgebra.
Erros comuns. Usar a distância até o ponto de aplicação da força em vez
da distância perpendicular até sua linha de ação. Excluir um binário das somas de momento
"porque não possui força" — um binário entra EM TODA equação de momento, integralmente.
Esquecer que os momentos são sinalizados: misturar magnitudes horárias e antihorárias em
uma única soma.
Resumo: $M = Fd$ sobre um ponto escolhido com o braço perpendicular; binários são rotação pura,
a mesma em todos os pontos; escolha o ponto de momento para cancelar incógnitas.
Uma viga de ponte repousa sobre uma extremidade parafusada e uma deslizante — por que um parafuso e não
dois? Porque a função dos apoios é fornecer exatamente as incógnitas que as três equações
podem resolver: esta unidade reúne forças e momentos no método completo do corpo rígido.
Um corpo rígido em 2D fornece três equações: $\Sigma F_{x} = 0$, $\Sigma F_{y} = 0$,
$\Sigma M = 0$. Os apoios fornecem reações, e cada tipo de apoio restringe um movimento específico:
movimento:
Rolete: uma reação; articulação: duas; encaixe fixo: duas mais um momento
Rolete: uma reação, perpendicular à superfície.
Articulação: duas componentes de reação, em qualquer direção.
Apoio fixo: duas componentes de força e um momento.
Exemplo resolvido 1 (viga simples). Uma viga de 6 m apoiada em articulação em A e rolete em B,
carrega uma carga pontual de 12 kN a 2 m de A. Momentos em relação a A: $R_{B} \times 6 = 12 \times 2$,
portanto $R_{B} = 4$ kN; verticalmente $R_{A} = 12 - 4 = 8$ kN. Verifique pelos momentos em B:
$R_{A} \times 6 = 8 \times 6 = 48 = 12 \times 4$ ✓ — equação que não foi usada para
obter nenhuma das respostas.
Os momentos em A dão R_B = 4 kN; a soma vertical dá R_A = 8 kN.
Exemplo resolvido 2 (balanço, escalonado). Mesma viga, mas o rolete move-se para
4 m de A e a carga de 10 kN está suspensa na ponta de 6 m. Momentos em A:
$R_{B} \times 4 = 10 \times 6$, logo $R_{B} = 15$ kN — maior que a carga, pois ela
aproveita uma vantagem de braço de alavanca. Verticalmente $R_{A} = 10 - 15 = -5$ kN: o pino puxa
para baixo por 5 kN. Verifique pelos momentos em B: $R_{A} \times 4 + 10 \times 2 =
-20 + 20 = 0$ ✓. O resultado negativo não é erro — é a viga informando que a
o fixador deve existir; por isso balancinos reais são parafusados, não apenas apoiados.
Um elemento biarticulado suporta forças iguais e opostas ao longo da linha entre seus
dois pontos de fixação — sem outras cargas. Identificá-los transforma estruturas complexas em
simples. Cada verificação aqui recalcula uma resposta por meio de uma equação que não foi usada
para obtê-la.
Erros comuns. Assumir que toda reação vertical aponta para cima — balancinos e
cargas excêntricas invertem essa direção. Calcular momentos em vários pontos, mas usar a mesma
braço de alavanca desconhecido duas vezes: desenhe as distâncias no DCL antes de somar.
Chamar uma estrutura indeterminada de "resolvível com mais esforço": 6 incógnitas contra 3
equações é um fato, não um desafio.
Resumo: três equações, apoios precificados pelo que impedem (1, 2 ou 2+M
incógnitas); momento em torno do ponto que anula uma incógnita; reações negativas são
informação; membros de dois forças são presentes.
Uma ponte ferroviária carrega seu trem por centenas de barras finas, nenhuma das quais
dobra. O truque é o triângulo: triângulos articulados suportam carga axialmente, e axial
significa dois-força significa resolúvel — esta unidade é o prêmio de tudo que veio antes.
Uma treliça é uma estrutura de membros retos de dois-força unidos em pinos sem atrito
apenas nas articulações. Os membros carregam pura tração ou compressão
ao longo de seus eixos.
Método das articulações: em cada articulação, duas equações de força resolvem duas incógnitas de força de
membros. Método das seções: corte através de três membros, pegue um pedaço como
DCL e resolva três equações — ideal para um membro distante dentro de uma longa treliça.
Membros sem força suportam força axial nula sob a carga especificada.
Em uma articulação sem carga externa ou reação de apoio, dois membros não colineares
são ambos membros sem força. Se três membros se encontram e dois são colineares, o
terceiro é um membro sem força. Simetria não é necessária.
As duas equações da articulação: tração de 6 kN no membro inclinado, compressão de 4.8 kN no horizontal.
Exemplo resolvido 1 (uma articulação na parede). Uma articulação na parede é sustentada por um
membro horizontal e um membro inclinado ascendente em geometria 3-4-5, suportando uma carga de 3.6 kN
suspensa verticalmente. Verticalmente: $F_{inclined} \times (3/5) = 3.6$, logo
$F_{inclined} = 6$ kN (tração). Horizontalmente, o membro horizontal suporta
$6 \times (4/5) = 4.8$ kN de compressão. Cada articulação de cada treliça segue este mesmo
passo de duas equações.
Exemplo resolvido 2 (treliça completa, verificada por máquina, escalonada). Uma treliça Pratt com
vão de 6 m em três painéis de 2 m, altura de 2 m: nós inferiores A–C–D–B, nós superiores T1 acima de C
e T2 acima de D, montantes verticais em C e D, diagonais A–T1 e T2–B, e uma diagonal interna
T1–D. Cargas de 4 kN suspensas em C e D; por simetria, $R_A = R_B = 4$ kN.
Resolução de todos os seis nós (verificado por máquina, todo resíduo zero):
cordas inferiores: tração de 4 kN em cada painel; corda superior T1–T2: compressão de 4 kN
diagonais extremas A–T1 e T2–B: compressão de $4\sqrt{2} = 5.66$ kN; verticais: tração de 4 kN
(cada uma sustenta a carga da junta inferior da corda superior)
a diagonal interna T1–D: zero — o painel central não sofre cisalhamento, porque
a reação de 4 kN é consumida pela carga de 4 kN em C
Este é o padrão de cada treliça simplesmente apoiada sob cargas descendentes: ela se deforma,
portanto, a corda inferior estica (tração) e a corda superior encurta (compressão).
Se sua corda inferior resultar em compressão, procure por um erro de sinal.
O método das seções verifica um membro sem usar os nós: corte o painel direito
(corda inferior D–B e diagonal T2–B), mantenha a peça direita (nó B) e calcule os momentos
em torno de T2, onde a diagonal cortada passa. Com tração positiva, a força da corda inferior
puxa B para a esquerda ao longo de uma linha 2 m abaixo de T2:
$4 \times 2 - F_{bottom} \times 2 = 0$, logo tração de $F_{bottom} = 4$ kN — concordando
com o resultado passo a passo dos nós através de um caminho diferente.
Estruturas e máquinas possuem membros multiforçados; desmonte-os, desenhe cada
FBD do membro com as forças da articulação iguais e opostas ao vizinho, e resolva o
conjunto peça por peça.
Erros comuns. Carregar uma articulação no meio de um membro — os membros de treliça são carregados
apenas nas articulações (carregamento intermediário flexiona o membro fora da teoria). Assumir que todo
diagonal "deve" carregar carga: encontre primeiro os membros sem força. Aplicar seções
em quatro membros: três cortes é o máximo que três equações podem fornecer.
Resumo: articulações fornecem duas equações cada, seções três; membros sem força reduzem
o trabalho; compressão versus tração é a análise; estruturas desmontam em pares iguais e
opostos.
Uma caixa de 50 kg está sobre uma rampa de 20° e não escorrega. Por quê — e qual inclinação seria
demasiada? A atrito é a única força no curso que se ajusta, e toda a
unidade está aprendendo a perguntar "quanto ela precisa?" antes de calcular qualquer coisa.
O atrito seco opõe-se ao deslizamento relativo em um contato. Antes do deslizamento, a
força de atrito ajusta-se ao valor necessário para manter o equilíbrio, até um limite
proporcional à força normal:
$$F \le \mu_s N \qquad F_{kinetic} = \mu_k N$$
Aqui o coeficiente de atrito estático define o limite do atrito
estático, enquanto o coeficiente de atrito cinético aplica-se durante
o deslizamento. No limite, o contato está em deslizamento iminente e o cone
de atrito completo se aplica: a reação total $R = \sqrt{N^2 + F^2}$ inclina-se no máximo
$\phi = \tan^{-1}\mu_s$ em relação à normal.
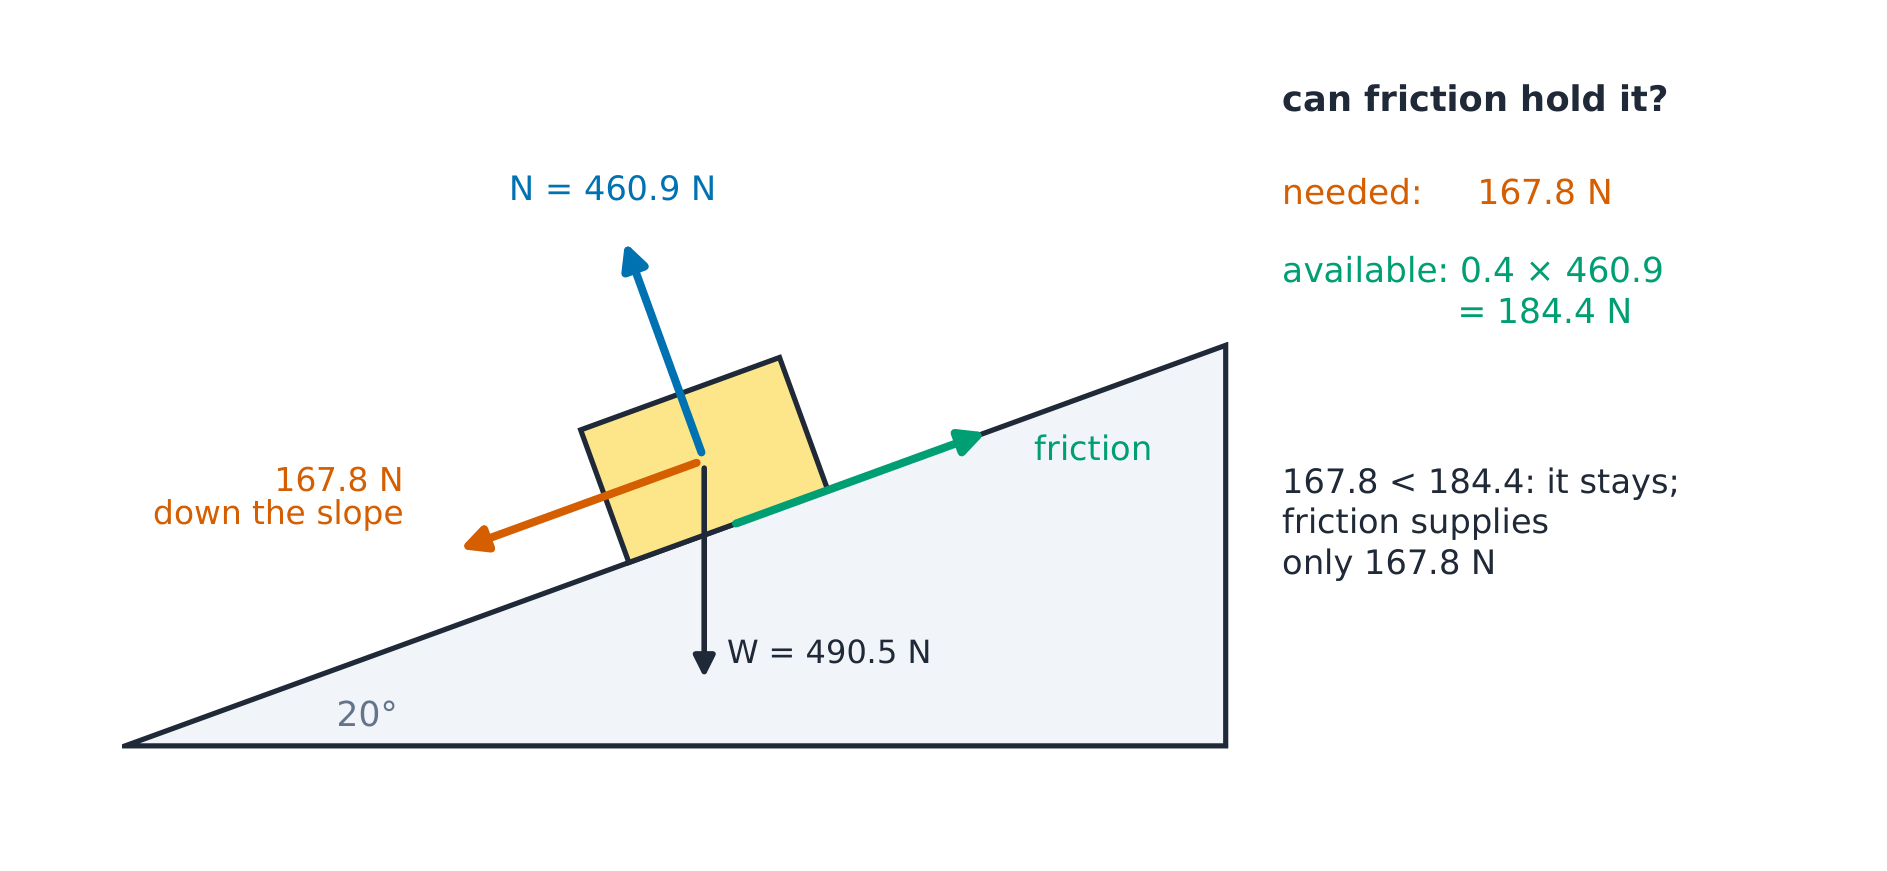
A reação inclina-se no máximo arctan(μs) em relação à normal — na borda no deslizamento iminenteO atrito precisa de 167.8 N dos 184.4 N disponíveis, então o bloco permanece imóvel.
Exemplo resolvido 1 (a inclinação e a comparação clássica). Um bloco de 50 kg sobre
inclinação de 20° ($\mu_s = 0.4$). Componente do peso ao longo da encosta:
$490.5\sin 20^{\circ} = 167.8$ N; atrito disponível: $0.4 \times 490.5\cos 20^{\circ}
= 184.4$ N. Because $167.8 < 184.4$, o bloco permanece — e a força de atrito realmente
atuante é apenas 167.8 N, não 184.4 N. O atrito toma apenas o que precisa, nunca o que poderia
fornecimento. O ângulo máximo sem deslizamento segue imediatamente: $\tan^{-1}(0.4) = 21.8°$, apenas
acima de 20° — a margem é real, mas fina.
Exemplo resolvido 2 (tombar ou deslizar, escalonado). Uma caixa de 0.5 m de largura e 1.0 m de altura,
massa de 40 kg (peso de $W = 392.4$ N), $\mu_s = 0.5$, puxada horizontalmente na borda superior.
Deslizamento exige $P_{slip} = \mu_s W = 0.5 \times 392.4 = 196.2$ N. Tombar em torno da
aresta inferior frontal equilibra o puxão contra o momento do peso:
$P_{tip} \times 1.0 = 392.4 \times 0.25$, logo $P_{tip} = 98.1$ N. O menor deles
ocorre primeiro: a caixa tomba em 98.1 N, muito antes de qualquer deslizamento. A lição
de projeto: caixas altas em pisos aderentes tombam; caixas baixas em pisos escorregadios deslizam —
puxe baixo e a mesma caixa desliza em vez disso.
Erros comuns. Definir $F = \mu N$ sempre: esse é o limite; o equilíbrio define
a força real, e apenas o deslizamento iminente atinge o limite. Obter a direção
do movimento incorretamente — o atrito se opõe ao movimento que ocorreria, não a
qualquer movimento imaginável. Comparar valores $P$ sem verificar a qual falha
eles pertencem.
Resumo: o atrito autoajusta-se até $\mu_s N$; compare o necessário com o disponível;
o ângulo do cone $\tan^{-1}\mu_s$ é a inclinação mais íngreme de autotravamento; ponta versus deslizamento
compara duas trações e adota a menor.
coefficient of static friction/ˌkəʊɪˈfɪʃənt ɒv ˈstætɪk ˈfrɪkʃn/
coeficiente de atrito estático
coefficient of kinetic friction/ˌkəʊɪˈfɪʃənt ɒv kɪˈnetɪk ˈfrɪkʃn/
coeficiente de atrito cinético
impending slip/ɪmˈpendɪŋ slɪp/
deslizamento iminente
distributed load/ˈdɪstrɪbjuːtɪd ləʊd/
carga distribuída
1.8
Centróides e cargas distribuídas
Acúmulos de neve são mais profundos no meio do vão do que nas beiradas — a viga abaixo não sente um
ponto, ela sente uma forma. A engenharia responde com um passo: substitua a forma por seu
total em seu ponto de equilíbrio, e todas as ferramentas anteriores aplicam-se inalteradas.
Uma carga distribuída espalha força sobre um comprimento ou área (N/m, N/m²). Uma
centroide é o ponto de equilíbrio da carga: toda a distribuição pode ser substituída
por sua resultante — magnitude total atuando na centroides.
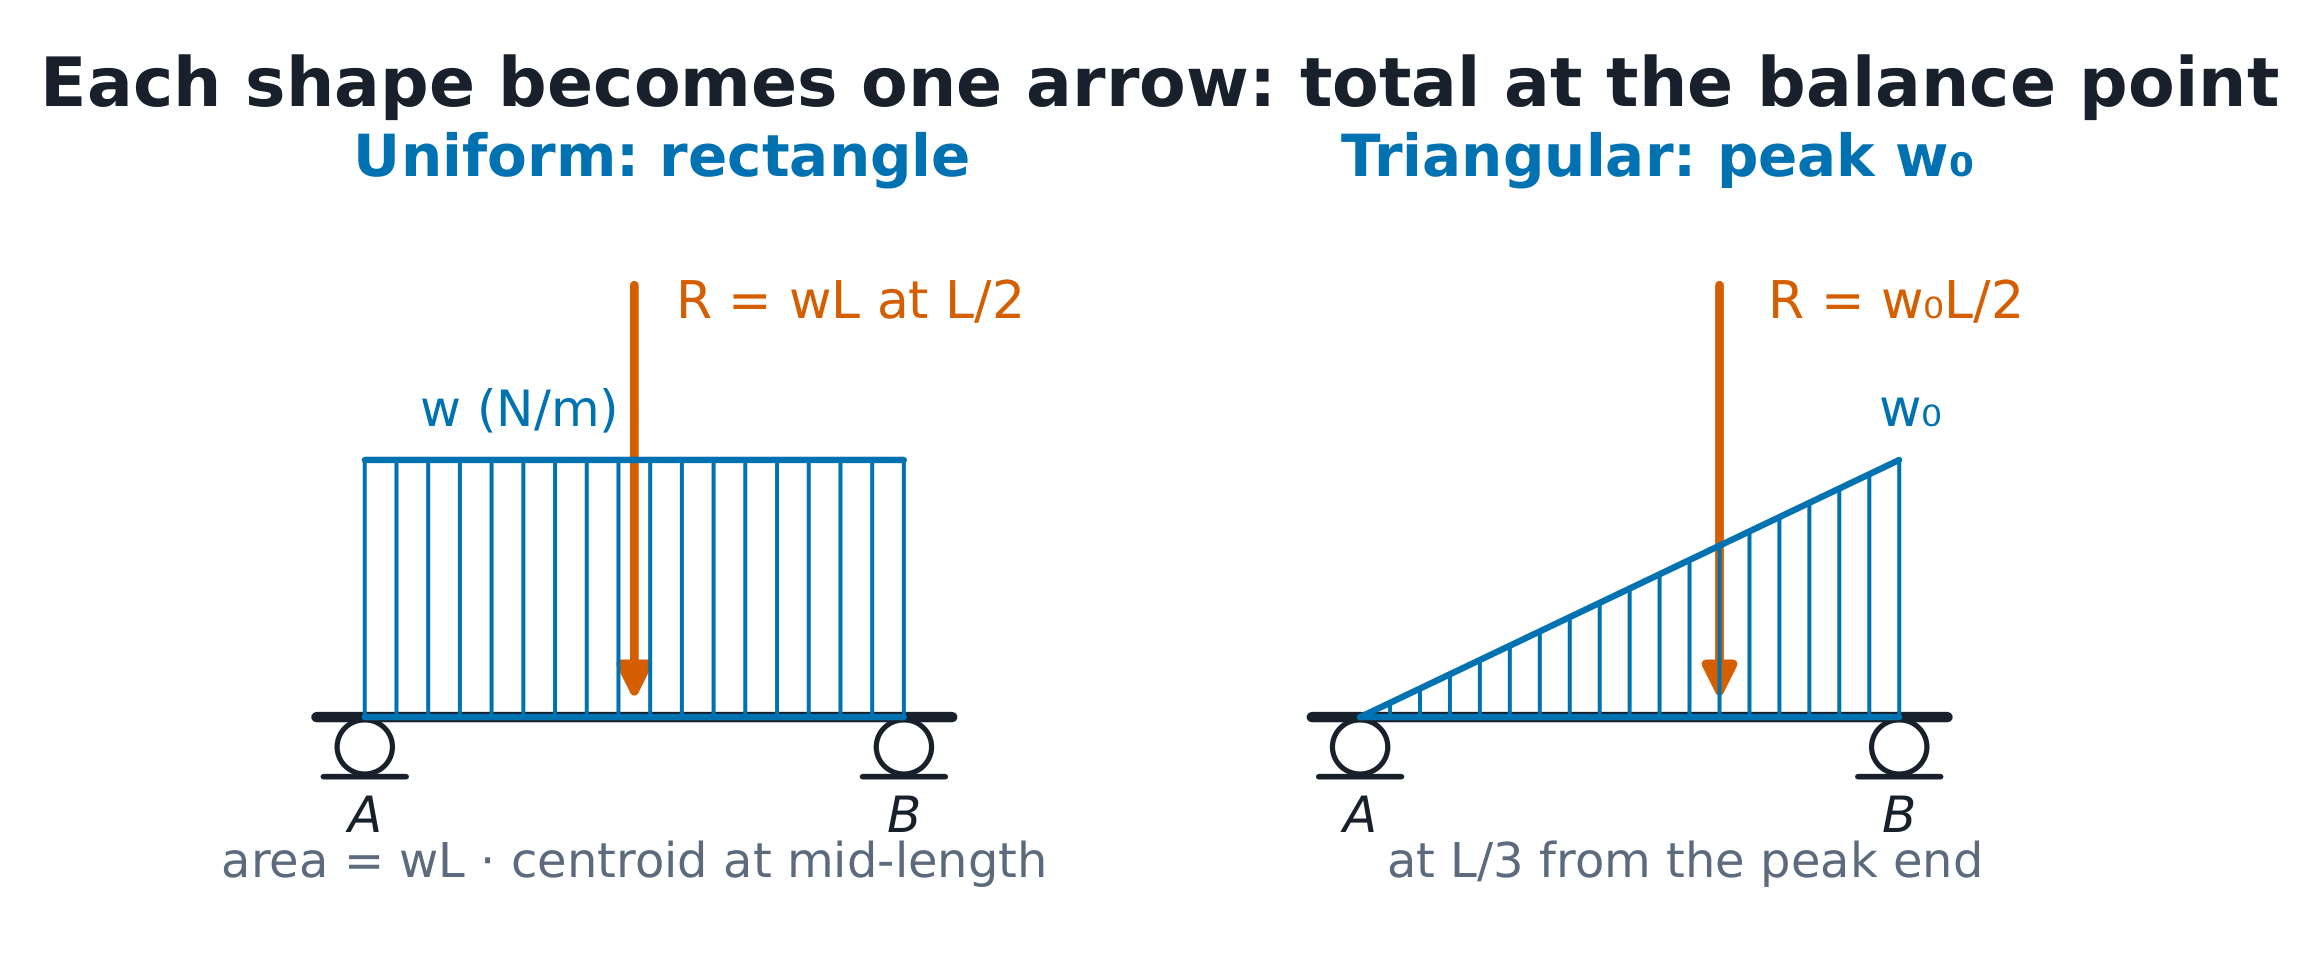
Retângulo (uniforme $w$ sobre comprimento $L$): $R = wL$ no ponto médio, $L/2$.
Triângulo (pico $w_{0}$ em uma extremidade sobre $L$): $R = w_{0}L/2$ a $L/3$ da extremidade
de pico.
$$\Sigma M:\ \text{moment of the resultant} = \text{moment of the distribution}$$
Cada forma torna-se uma única seta: total no ponto de equilíbrio
Derivando o centróide do triângulo. Uma faixa a $x$ da extremidade zero possui intensidade
proporcional a $x$, logo $\bar{x} = \int x \cdot (w_0 x/L)\,dx \,/\, \int (w_0 x/L)\,dx
= 2L/3$ from the zero end, which is $L/3$ a partir do pico — a regra dos terços, agora com sua origem visível.
Exemplo resolvido 1 (viga triangular). Uma carga triangular cresce de zero até
6 kN/m sobre 4 m em uma viga simplesmente apoiada. Total: $R = 6 \times 4/2 = 12$ kN atuando
em $4/3 = 1.333$ m da extremidade mais alta. Reações seguem duas equações de momento
exatamente como para uma carga pontual. Quando cargas uniformes e triangulares atuam na mesma viga,
substitua cada uma por seu resultante e some — a substituição é exata, não uma
aproximação.
Exemplo resolvido 2 (duas formas, verificado por máquina, escalonado). Uma viga de 6 m suporta
uma carga uniforme de 2 kN/m nos primeiros 3 m e um triângulo crescendo até 4 kN/m nos últimos 3 m.
Resultantes: $R_1 = 6$ kN em 1.5 m de A; $R_2 = 6$ kN em 5 m de A. Momentos em torno
de A: $R_B \times 6 = 6 \times 1.5 + 6 \times 5 = 39$, logo $R_B = 6.5$ kN e
$R_A = 5.5$ kN. Verifique em B: $5.5 \times 6 = 33 = 27 + 6$ ✓ (verificado por máquina).
Com isso, o curso completa seu ciclo: as cargas reduzem-se a resultantes, os resultantes entram
nos diagramas de corpo livre, e as três equações de equilíbrio concluem o trabalho.
Erros comuns. Posicionar o resultante triangular no meio geométrico — ele
fica $L/3$ da extremidade do pico, sempre. Dividir um trapézio com as extremidades dos picos incorretas.
Tratar a substituição como aproximada: ela é exata.
Resumo: cada forma torna-se sua total no centroide — $wL$ em $L/2$, $w_0L/2$ em $L/3$ do pico — então a unidade 1.5 finaliza, exatamente.