대학 기계공학 과정의 첫 번째 과목: 엔지니어링 정역학입니다.
— 평형 상태에 있는 물체의 역학입니다. 기계, 다리 또는
건물이 수행하는 모든 활동은 여기서 시작되며, 이 과정의 유일한 핵심 도구는 자유도체도입니다.
도식**.
단원 1.1과 1.2은 어휘를 구축합니다: 벡터, 힘, 그리고
계산 전에 물체를 분리하는 전문성.
단원 1.3부터 1.5까지 평형을 풉니다: 먼저 입자, 그 다음 강체의 모멘트와 지지점.
강체.
단원 1.6부터 1.8까지 동일한 세 개의 방정식을 구조물, 마찰력 및
분포 하중에 적용합니다.
각 단원을 읽는 방법: WHY가 중요한지 설명하는 짧은 스토리가 있고; 수식이
formula; then the precise definitions; then worked examples that get harder, each with
두 번째 방법으로 계산한 검증이 포함됨); 사람들이 실제로 하는 실수; 그리고
세 줄 요약이 있습니다. 성공을 결정하는 습관: 모든 힘과 반작용력을 포함하여 완전한 자유도체도를
먼저 그려야 하며, 수식을 쓰기 전에 이를 검토해야 합니다. 누락된 반작용력은 대수식에서는
보이지 않습니다 — 단순히 확신에 찬 틀린 답만 생성할 뿐입니다.
확신 있는 오답.
1.1
벡터와 힘
두 줄이 상자를 당합니다: 하나는 동쪽으로 30 N, 다른 것은 북쪽으로 40 N입니다. 단일한 당김이 이를
대체한다면? 그에 답하는 것—밀고 당기는 힘의 합성과 분해—가 바로 단원 1.1에서 정밀하게 다루는 내용입니다.
코드의 한 줄과 트랜지터 사이에는 아무것도 없음 — 이것이 바로 C에서 기계 언어로의 매핑이 정확해야 하는 이유임. precise.
힘은 크기, 방향 및 작용선을 가진 밀기나 당김입니다.
힘의 작용선. 힘은 벡터: 꼬리-머리 순서로 더하고, 임의의 편리한 축에 대해 성분을 분해한다.
분해 방정식은 $\theta$축에서 측정된다:
$x$축:
$$F_x = F\cos\theta \qquad F_y = F\sin\theta$$
성분은 사각형의 변이며, 힘은 그 대각선입니다
여러 힘의 합력은 그들의 벡터 합이다: 성분을 더한 후,
크기 $R = \sqrt{(\Sigma F_x)^2 + (\Sigma F_y)^2}$와 방향을
$\theta_R = \tan^{-1}(\Sigma F_y / \Sigma F_x)$. 힘은 그 작용선을 따라 이동할 수 있어 강체에 미치는 효과는 변하지 않으나, 이 선에서 수직으로 벗어날 수는 없다.
의 선**을 유지하면서 강체에서의 효과는 변경하지 않음 — 하지만 반드시 그 선에서 수직으로 벗어날 수는 없음
line. Forces in SI are measured in newtons (N); 1 N accelerates 1 kg at
1 m/s². Weights are forces: $W = mg$, with $g = 9.81 \text{ m/s}^2$, so a 50 kg block
weighs 490.5 N.
Worked example 1 (resolve and check). A 100 N force acts at 30° above the
horizontal: $F_{x} = 100\cos 30^{\circ} = 86.6$ N and $F_{y} = 100\sin 30^{\circ} = 50$
N. Check: $\sqrt{86.6^{2} + 50^{2}} = 100$ N — the components always rebuild the
얽히지 않습니다.
해설 예제 2 (세 힘, 심화). 보울러드(기둥)가 세 줄에 의해 당겨진다:
200 N 동쪽, 150 N 북쪽, 100 N 서쪽. 먼저 성분을 합산하자:
$\Sigma F_x = 200 - 100 = 100$ N과 $\Sigma F_y = 150$ N이므로,
$R = \sqrt{100^{2} + 150^{2}} = 180.3$ N이 $\theta_R = \tan^{-1}(150/100) = 56.3°$
동쪽 위를 향한다. 기하학적 검증: 100과 150는 직사각형의 두 변이고,
180.3은 그 대각선이다 — 예제 1의 그림을 뒤집어 본 것과 같다. 이는
성분 합산 방식이 머릿속에서 얽힐 수 없는 연산으로 모든 꼬리-머리 연결 도형을 대체함을 의미한다.
cannot tangle.
자주 하는 실수. 각도의 기준선($x$축 또는
force's own line) — always state which. Using $\cos$ on both components because the
triangle "looks like" a cos problem: $F_x$ takes the cosine of the angle from the
요약: 힘은 크기, 방향, 작용선을 가진 벡터임; $x$/$F_y$으로 분해하고, 성분을 합산하여 결합하며, 원래로 재구성하여 검증함;
힘을 그 작용선 위에서 자유롭게 이동시키되, 다른 방향으로 이동해서는 안 됨.
Summary: forces are vectors with magnitude, direction and line of action; resolve by
$\cos$/$\sin$, combine by summing components, and check by rebuilding the original;
그 주변에서 적용하는 규칙 및 관행이 바로 자유체도임: 과정에서의 유일한 도구임. 모든
A book rests on a table. What does the table do to the book? Nothing in the book's
picture shows it — until you cut the contact and draw what it transmits. That cut,
그리고 이 과목의 핵심 도구인 자유도체도: 모든 문제 해결에 필수적인 한 가지 방법입니다.
나중에 사용하는 단원.
**자유도 도식(FBD)**은 한 물체를 분리하여 그 위에 작용하는 모든 외부력을 그려
나머지 것은 모두 제거한다. 지지대, 접합부 및 접촉면을 의도적으로 절단한 것으로,
절단된 부분은 각 지점이 전달하는 힘으로 대체된다.
실물, 이상화된 구조 및 자유도 도식
외하중: 중력, 케이블, 접촉면, 유체 압력 등 — 방향과
적용점을 명시한다.
반응력(반력): 각 지지대가 물체에 가하는 반작용이다. 무게는 물체의
무게 중심에 작용한다.
내력은 반드시 나타나지 않는다: 부재 내부의 절단을 하지 않았다면 해당 힘은
이 도식에 포함되지 않는다.
감사 분석: 미지수를 세고, 독립 방정식의 개수를 세십시오(입자에서는 두 개의 방정식이 필요합니다).
2D, 강체의 경우 3개). 그리고 물체가 정적 정밀인지
— 평형 조건만으로 해를 구할 수 있는지를 명시하라.
케이블을 절단하고 전달되는 힘만 남기면: 링의 FBD에는 세 가지 힘과 두 가지 미지수가 된다.
해설 예제 1 (램프 링). 램프가 수평선으로부터 30°와 45° 각도로 두 개의 케이블에 매달려 있다.
링의 FBD는 세 가지 힘을 가진 한 점으로 표현된다: 아래로 향하는 200 N 무게와 두 케이블을 따라 작용하는 미지의 장력. 아직 해결된 것은 없다 — 이 도식은
down and two unknown tensions along their cables. Nothing is solved yet — the diagram
이 단계의 산출물은 1.3 단위가 해결합니다.
해설 예 2 (보의 감사 분석, 확장됨). A 6 m 보가 A점의 핀 지지대 B점의 롤러 지지대에 놓여 있으며 하나의 알 수 없는 하중을 받습니다. FBD에는 하중, 핀의 두
roller at B and carries one known load. The FBD shows the load, the pin's two
components ($A_x$, $A_y$) and the roller's one ($B_y$): three unknowns against three
두 번째 고정 단을 추가하면 세 개의 방정식에 대해 여섯 개의 미지수가 되어 불정해가 되며,
pin's horizontal component and the count looks friendlier but the beam is unsolved;
add a second fixed end and the count rises to six against three — indeterminate, and
대수식 몇 번을 써도 간격은 메워지지 않습니다 (단위 1.5에서 다시 다룹니다).
자주 하는 실수. 몸체가 느끼지 않는 힘(절단면의 다른 쪽의 하중)을 그립니다. 지지대가 "단단해 보인다"는 이유로 반력을 놓치는 것 — 단단하기 때문에 오히려 밀어내야 합니다. 절단하여 내부 부재 하중을 전체 구조물에 그리는 것입니다.
절단면의 한쪽). "지지가 단단해 보인다"는 이유로 반작용력을 잊어 버리는 것 — 단단함은 바로 그 반발력이 생기는 정확히 그 이유입니다. 조립체 대신 내부 부재의 힘에 대한 도면을 그리거나,
그들을 관통하는 절단면으로 그리는 것이 아니라,
절단면으로 그립니다.
요약: 절단하고, 대체하며, 독립된 몸체가 느끼는 것만 그리십시오; 하중에는 방향과 작용점이 있으며, 대수 계산 전에 검수(미지수 대 방정식)가 먼저 이루어져야 합니다.
방향과 작용점; 검산(모호한 변수 대 방정식)은 모든 대수 계산 전에 이루어집니다.
어떤 대수 계산보다 먼저입니다.
The lamp ring from 1.2 hangs motionless. Three forces meet there — what must be true
입자는 크기가 중요하지 않은 몸체로, 모든 힘이 한 점에서 작용합니다.
입자란 크기가 중요하지 않은 물체로, 모든 힘이 하나의 점에서 작용합니다.
2D에서의 평형은 두 개의 방정식입니다:
$$\Sigma F_x = 0 \qquad \Sigma F_y = 0$$
모든 힘은 먼저 분해되어야 한다(단위 1.1); 방정식은 이후 성분별로 성립한다.
성분. 피하고 싶은 미지수를 피하는 축을 선택하라: 각
방정식은 즉각 한 개의 미지수를 풀게 된다. 세 힘이 평형일 때, 그들은 반드시
중심 — 작용선이 하나의 점을 지나는 것 — 또는 평행이어야 하며, 이
기하학적 사실은 산술 없이도 많은 문제를 해결할 수 있다.
Worked example 1 (the symmetric sign). A 400 N sign hangs from two symmetric
cables at 30° above horizontal. By symmetry each cable carries the same tension $T$;
수직 성분은 $2T\sin 30^{\circ} = 400$이므로, $T = 400$ N이다. 수평 성분은
대칭성에 의해 상쇄되며 — 만약 그렇지 않다면, 그것은 실수를 발견하는 검증이 될 것이다. 더 가파른 케이블(더 큰 각도)이 더 적은 장력을 필요로 함에 주목하라: 수직
성분이 하중을 지탱한다.
지지는 성분입니다.
Worked example 2 (the unsymmetric lamp, solved, escalated). The 200 N lamp of
unit 1.2: cable 1 at 30°, cable 2 at 45°. The equations, with $T_1$'s x-component
$T_2$ N이 정확히 나옵니다. 이
Substituting $T_1 = T_2\cos 45^{\circ}/\cos 30^{\circ} = 0.816\,T_2$ into the vertical
equation: $T_2(0.408 + 0.707) = 200$, so $T_2 = 179.3$ N and $T_1 = 146.4$ N. Check:
$146.4\sin 30^{\circ} + 179.3\sin 45^{\circ} = 73.2 + 126.8 = 200$ N exactly. The
escalation to notice: symmetry died, the two-equation machinery did not — and the
steeper 45° cable carries more, exactly as example 1 predicted.
Common mistakes. Putting both x-components with the same sign because the cables
"모두 위로" — 위쪽은 y축이며, x성분은 서로 반대 방향이다. 비례法으로 풀이함
($T$가 각도처럼 분할됨) — 장력은 각도의 크기가 아닌 사인값에 따른다. 다음을 생략하면,
대칭성이 있을 때 두 번째 방정식을 생략하는 것은: 대칭성은 확인해야 할 결론이지,
전제로서 받아들여서는 안 된다.
요약: 두 개의 성분 방정식; 미지수를 분리하기 위해 축을 선택함; 세 가지 힘의
평형 상태는 교차점(중심점)에 존재함; 전제하지 말고 대칭성을 검증하라.
1.4
모멘트와 쌍력
왜 긴 스패너는 짧은 스패너로는 풀 수 없는 나사를 풀 수 있는가? 같은 힘으로 밀어도,
더 긴 지름판 — 거리는 길어질수록 회전 효과는 커진다. 그 효과에는 자체적인
측정 단위와 자체 방정식이 필요하다.
모멘트는 한 점에 대한 힘의 회전 효과:
$M = F\cdot d$, 여기서 $d$은 모멘트 팔 — 한 점에서 힘의 작용선까지의 수직 거리임.
모멘트의 단위는 N·m이며, 부호를 가진다: 반시계 방향이 양수인 것이 일반적인 convention임.
counterclockwise positive is the usual convention.
쌍력은 크기와 방향이 같고 평행한 두 힘의 쌍이다. 이 쌍력의 모멘트
쌍력은 크기가 같고 방향이 반대이며 평행한 두 힘의 쌍을 말한다. 이 쌍력의 모멘트
$M = F\cdot d$(작용선 사이의 거리)은 모든
point — a couple has no resultant force, only a pure turning effect. The third
equilibrium equation is $\Sigma M_O = 0$ about any convenient point, and the point can
알 수 없는 힘의 작용선 위에 선택하여 이를 제거한다.
모멘트 쌍이 참조점에 무관한 이유를 유도하기. 쌍을 임의의 점에 대해 모멘트를 취한다.
$O$ 첫 번째 힘의 작용선으로부터 거리 $a$ 지점에서: $M_O = F(a + d) - F(a) = F d$ — 이
$a$ 소거된다. 한 힘은 얻고 다른 힘은 잃는데, 그 양은 정확히 동일하다. 이
소거가 "순수 회전"의 정의이다.
1 m 간격인 쌍력을 형성하며: 150 N·m, 모든
lines of action 0.8 m apart: $M = 150 \times 0.8 = 120$ N·m, the same about every
평면 위의 점. 단일 240 N 힘과 0.5 m 모멘트 팔도 120 N·m를 제공함.
모멘트가 변한다. 이 차이—모멘트 쌍은 일정하고 단일 힘의 모멘트는
참조점에 의존함—이것이 핵심 개념 전체이다.
reference-dependent — is the whole idea.
Worked example 2 (combine them, escalated). A bracket arm feels a downward 300 N
시계 방향 모멘트를 발생시키고, 쌍력은 0.4 N·m 시계 방향이므로 총합은 $O$ N·m 시계 방향이다 — 그리고 임의의
clockwise couple of 60 N·m. About $O$: the force gives $300 \times 0.4 = 120$ N·m
clockwise, the couple 60 N·m clockwise, total 180 N·m clockwise — and about any
other point the force part changes while the 60 N·m never does. If the bracket is
in equilibrium, the bolt and its mate must supply 180 N·m of counterclockwise moment
between them; the reference-independence lets you take moments about whichever bolt
suits the algebra.
Common mistakes. Using the distance to the force's point of application instead
작동선까지의 수직 거리. 쌍모멘트를 모멘트 합에서 빼면
"힘이 없기 때문에" — 쌍모멘트는 모든 모멘트 방정식에 완전히 포함된다.
모멘트의 부호를 무시함: 시계 방향과 반시계 방향 크기를 하나의 합에 섞음.
하나의 합에 포함됨.
요약: $M = Fd$을 선택한 점에 대해 수직 레버와 함께; 쌍모멘트는 순수한 회전이며, 모든 점에서 동일하다. 모멘트 중심점을 선택하여 미지수를 상쇄하시오.
회전하며, 모든 점에서 동일합니다. 미지수를 상쇄하기 위해 모멘트 중심점을 선택하십시오.
교량 거더가 한쪽은 볼트 고정단, 다른 쪽은 슬라이딩 단에 rests합니다 — 왜 볼트가 하나이고 두 개가 아닌가? 지지대의 역할은 세 개의 방정식이 소거할 수 있는 미지수만을 정확히 공급하는 것이다: 이 단원은 힘과 모멘트를 결합하여 완전한 경성체 방법을 구성한다.
세 방정식이 소거할 수 있는 미지수만을 정확히 공급하는 것이 지지대의 역할이다: 이 단원은 힘과 모멘트를 결합하여 완전한 경성체 방법을 구성한다.
세 방정식이 소거할 수 있는 미지수만을 정확히 공급하는 것이 지지대의 역할이다: 이 단원은 힘과 모멘트를 결합하여 완전한 경성체 방법을 구성한다.
2D의 경성체는 세 개의 방정식을 제공한다: $\Sigma F_{x} = 0$, $\Sigma F_{y} = 0$,
$\Sigma M = 0$. 지지대는 반력을 공급하며, 각 지지대 유형은 특정 운동을 제한한다:
운동:
롤러: 반력 하나; 핀: 두 성분; 고정단: 두 성분 plus 모멘트
롤러: 표면과 수직한 반력 하나.
핀: 임의의 방향의 반력 두 성분.
고정 지지대: 두 힘 성분 및 모멘트.
Worked example 1 (the simple beam). A 6 m beam on a pin at A and a roller at B
A로부터 2 m 떨어진 지점에 12 kN의 점하중을 받는다. A에 대한 모멘트: $R_{B} \times 6 = 12 \times 2$,
따라서 $R_{B} = 4$ kN; 수직 성분은 $R_{A} = 12 - 4 = 8$ kN입니다. B점의 모멘트로 검증합니다:
$R_{A} \times 6 = 8 \times 6 = 48 = 12 \times 4$ ✓ — 답을 도출하는 데 사용되지 않은 방정식입니다.
어떤 해를 산출하기 위해 사용되지 않았습니다.
A점의 모멘트에서 R_B = 4 kN; 수직 힘의 합에서 R_A = 8 kN입니다.
작업 예제 2 (연장부, 확장됨). 동일한 빔이지만 롤러가 A로부터
4 m로 이동하고 10 kN 하중이 6 m 끝단에 매달립니다. A점의 모멘트:
$R_{B} \times 4 = 10 \times 6$, 따라서 $R_{B} = 15$ kN — 하중보다 크며, 이는
모멘트 손익점(레버암) 이점을 제공하기 때문입니다. 수직 성분은 $R_{A} = 10 - 15 = -5$ kN: 핀이 아래쪽으로 당김니다.
down by 5 kN. Check by moments about B: $R_{A} \times 4 + 10 \times 2 =
-20 + 20 = 0$ ✓. 음수 값은 오류가 아닙니다 — 빔이 그 존재를 알려주는 것입니다.
고정 장치가 필요함을 의미하며, 이것이 실제 연장부가 단순히 올려놓는 것이 아니라 볼트로 고정되는 이유입니다.
이력 부재는 두 연결 점을 잇는 직선 상에 크기가 같고 방향이 반대인 힘을 전달하며 — 다른 하중은 없습니다. 이를 식별하면 복잡한 구조물을 쉽게 해결할 수 있습니다.
어떤 해를 도출하는 데 사용되지 않은 방정식을 통해 다시 계산하여 모든 검증을 수행합니다.
그 해를 산출하기 위해 사용되지 않은 방정식을 통해 재계산하여 모든 검증이 이루어집니다.
여기서 모든 검증을 통해 해를 도출하는 데 사용되지 않은 방정식으로 다시 계산합니다.
자주 하는 실수. 모든 수직 반력이 위를 향한다고 가정함 — 연장부와 편심 하중은 방향을 뒤집습니다. 여러 점의 모멘트를 취하지만 같은 미지수의 잘못된 레버암을 두 번 사용함: 합산 전에 FBD에 거리를 표시하십시오.
offset loads flip them. Taking moments about several points but using the same
미지수들의 잘못된 레버암을 두 번 사용한다: 합산 전에 FBD에 거리를 표시하라.
해결 불가능한 구조를 "노력이 더 필요하면 풀 수 있다"고 부름: 6개의 미지수 대비 3개의
방정식은 사실이지 과제가 아닙니다.
Summary: three equations, supports priced by what they prevent (1, 2, or 2+M
unknowns); moment about the point that kills an unknown; negative reactions are
정보; 이력수 부재는 선물입니다.
철도교는 수백 개의 얇은 막대기 위에 기차를 실어 지나는 데, 그 중 하나도
구부러지지 않습니다. 핵심은 삼각형입니다: 힌지 연결 삼각형은 축 방향으로 하중을 받으며, 축 방향
이론은 두 힘 이론을 의미하므로 해결 가능합니다—이 단원은 이전 모든 것의 보상이자 결과입니다.
트러스는 마찰 없는 힌지에서 직선 이력수 부재로 이루어진 구조물로, 절점에만 하중을 받습니다. 부재들은 축을 따라 순수 인장 또는 압축을 받습니다.
핀이며, 절점에서만 하중을 받는다. 부재는 순수 인장 또는 압축력을
부재 축을 따라 전달한다.
절점법: 각 절점에서 두 개의 힘 방정식을 사용하여 두 개의 미지 부재 힘을 구합니다. 단면법: 세 개의 부재를 절단하여 하나의 조각을 FBD로 설정하고 세 개의 방정식을 풀어서 계산합니다. 이는 긴 트러스 내부의 한 부재를 분석하는 데 이상적입니다.
힘들다. 절단법: 세 개의 부재를 절단하여 하나의 조각을 FBD로 설정하고 세 개의 방정식을 푸는 방법—길쭉한 트러스 내부의 특정 부재 분석에 적합하다.
FBD로 설정하고 세 개의 방정식을 푸는 방법—길쭉한 트러스 내부의 특정 부재 분석에 적합하다.
영력 부재 요소는 지정된 하중 하에서 영 axial force를 가짐.
외부 하중이나 지지 반력이 없는 접점에서 두 비일체 선 요소
모두 영력 부재 요소이다. 세 요소가 meeting하고 두 개가 일체 선이면,
세 번째는 영력 부재 요소이다. 대칭성은 필요하지 않음.
절점의 두 방정식: 경사 부재에는 6 kN의 인력, 수평 부재에는 4.8 kN의 압력.
worked example 1 (벽에 있는 절점). 벽에 있는 절점은 수평 부재와 경사 부재에 의해 고정된다.
수평 부재와 3-4-5 기하학적 형태로 상승하는 경사 부재가 있으며, 3.6 kN 하중을 받음
하중이 아래로 걸림. 수직 방향: $F_{inclined} \times (3/5) = 3.6$, 따라서
$F_{inclined} = 6$ kN (인장). 수평 방향에서는 수평 부재가
$6 \times (4/5) = 4.8$ kN 압축을 받음. 모든 트러스의 모든 접점은 모두 이 동일한
두 방정식 단계임.
해설 예제 2 (전체 트러스, 기계 검증됨, 가산 적용됨). Pratt 트러스의
6 m 간격으로 3개 2 m 구획, 높이 2 m: 하단 접점 A–C–D–B, 상단 접점 T1은 C 위
에 있고 T2은 D 위에 있으며, C와 D에 수직 부재, 대각선 A–T1 및 T2–B, 그리고 내부
대각선 T1–D가 있음. C와 D에 4 kN 하중이 걸리며, 대칭성에 의해 $R_A = R_B = 4$ kN임.
모든 여섯 접점을 풀었음(기계 검증됨, 모든 잔차가 0):
하방 코어: 모든 패널에서 4 kN의 인력; 상방 코어 T1–T2: 4 kN의 압력
끝대각선 A–T1 및 T2–B: $4\sqrt{2} = 5.66$ kN의 압력; 수직 부재: 4 kN의
인력 (각 수직 부재가 상방 코어에 하방 절점의 하중을 걸고 있음)
내면 대각선 T1–D: 영 — 중간 패널에는 전단력이 없으며, 그 이유는
4 kN의 반력이 C점의 4 kN 하중에 의해 소모되었기 때문이다.
이것은 수직 하중을 받는 모든 단순 지지 트러스의 패턴이다: 아랫부분이 처짐으로써,
아랫 chords가 신장(인장)되고 윗 chords가 단축(압축)된다.
만약 아랫 chords가 압축으로 산출된다면 부호 오류를 확인하라.
절단법은 접점 없이 한 부재를 교차 검증함: 오른쪽 구획을 절단
(아랫 chords D–B와 대각선 T2–B), 오른쪽 조각(접점 B)을 유지하고 모멘트를 취한다.
T2에 대해, 여기서 절단된 대각선이 통과함. 인양을 양수로 설정하면 아랫 chords의 힘은
B를 T2 아래 2 m 선을 따라 왼쪽으로 당김:
$4 \times 2 - F_{bottom} \times 2 = 0$, 따라서 $F_{bottom} = 4$ kN 인장 — 일치함
서로 다른 경로를 통해 접점별 결과와 일치함.
프레임 및 기계는 다력 부재를 가지므로 해체하여 각
부재의 FBD를 그릴 때 접점 힘은 이웃 부재에 대해 크기는 같고 방향은 반대여야 하며, 조립물을
조각조각 풀어야 함.
흔히 하는 실수. 트러스 부재의 중간 지점에 하중을 가하는 것 — 트러스 부재는 힌드(연결점)에서만 하중을 받습니다 (중간 하중은 부재를 설계 이론에서 벗어난 방향으로 구부립니다). 모든
대각 부재가 "반드시" 하중을 견뎌야 한다고 가정하지 마십시오. 먼저 무하중 부재를 찾으십시오. 절단면法을 적용할 때
네 개의 부재를 통과시키는 경우: 절단면法으로 자를 수 있는 부재는 최대 세 개이며, 이는 세 개의 평형 방정식만으로 해결 가능한 한계입니다.
네 개의 요소를 통해: 절단된 세 요소는 세 방정식이 구매할 수 있는 최대치임.
요약: 접점은 각 두 개의 식을 제공하며, 섹션은 세 개; 무하중 요소는
작업을 줄이고, 압축과 인장은 보고서이며, 프레임은 등대역쌍으로 해체됨.
너무 가파른가? 마찰력은 이 과정에서 스스로 조절되는 유일한 힘이며, 전체
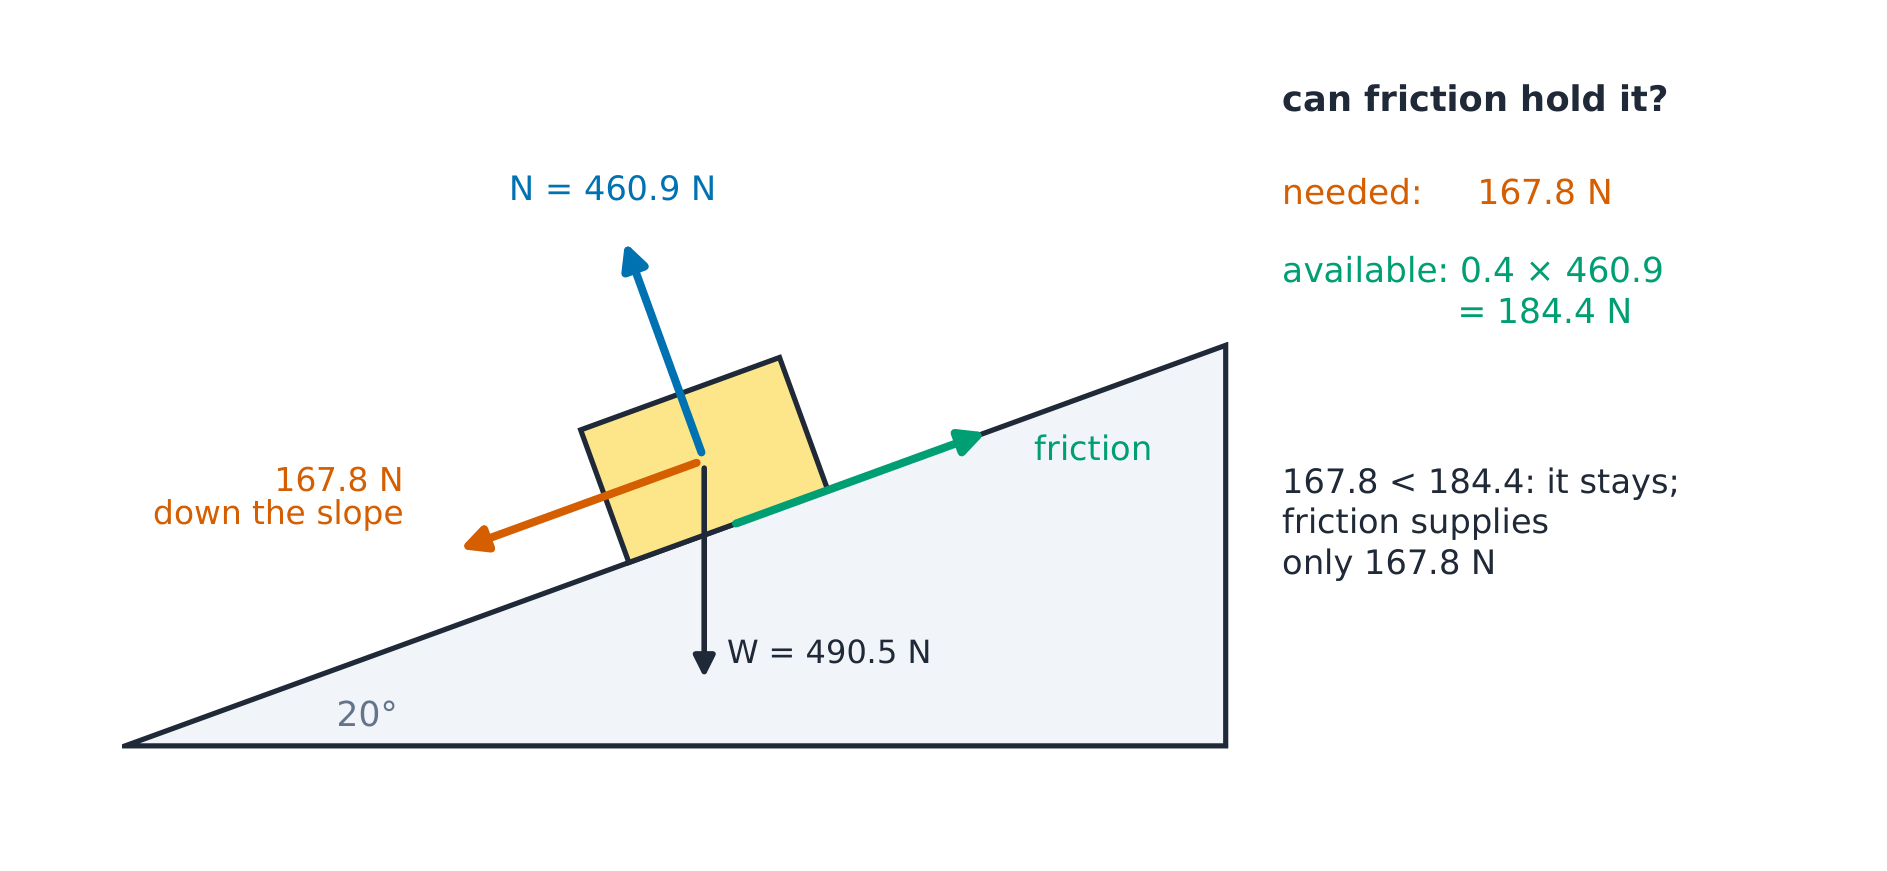
A 50 kg 상자가 20° 경사면에 놓여 미끄러지지 않고 정지해 있습니다. 왜 미끄러지지 않는지, 그리고 경사가 얼마나 기울어야 미끄러지기 시작할지 설명하십시오. 마찰력은 이 과정에서 스스로 크기를 조절하는 유일한 힘이며, 전체 단위는 어떤 값보다 먼저 "필요한 크기는 얼마인가?"라고 묻는 방법을 배우는 과정입니다.
단위는 무언가를 계산하기 전에 "필요한 크기는 얼마인가?"라고 묻는 법을 배우고 있다.
마찰력은 평형을 유지하는 데 필요한.check Anythingwhatever에 스스로 조절되며, 정지 마찰력의 한계까지
건조 마찰은 접촉면에서의 상대적 미끄럼에 반대합니다. 미끄러지기 전까지 마찰력 크기는 평형을 유지하기 위해 필요한 만큼 스스로 조절되며, 그 상한선은 수직힘에 비례합니다:
수직력 비례에 상한 선에 도달하면 접촉은 미끄러짐 직전 상태가 되고 완전한
여기서 정지 마찰 계수는 제한적인 정지 마찰을 결정하며, 운동 마찰 계수는 미끄러짐 동안 적용됩니다.
$$F \le \mu_s N \qquad F_{kinetic} = \mu_k N$$
접촉은 미끄러짐 직전 상태에 있으며 완전한
마찰, 중 운동 마찰 계수는 이동 중에도 적용됩니다.
미끄러짐. 한계에서 접촉면은 미끄러짐 임계 상태이며 전체
마찰 원뿔이 적용됩니다: 총 반력은 최대 $R = \sqrt{N^2 + F^2}$까지 기울어질 수 있습니다.
$\phi = \tan^{-1}\mu_s$만큼 기울어질 수 있습니다.
반작용력은 수직방향으로부터 최대 arctan(μs)만큼 기울어지며, 미끄러짐 직전 상태에서는 원뿔의 가장자리에 위치함필요한 마찰력은 167.8 N이며, 이용 가능한 마찰력인 184.4 N보다 작으므로 블록은 정지해 있습니다.
해설 예제 1 (기울기 면, 그리고 고전적 비교). A 50 kg 블록이
20° 경사면 위에 있습니다($\mu_s = 0.4$). 경사면을 따라 내려가는 무게 성분:
$490.5\sin 20^{\circ} = 167.8$ N; 사용 가능한 마찰력: $0.4 \times 490.5\cos 20^{\circ}
= 184.4$ N. Because $167.8 < 184.4$, 따라서 블록은 정지하며, 실제 작용하는 마찰력은
184.4 N가 아니라 오직 167.8 N에 불과합니다. 마찰력은 필요할 만큼만 제공하며, 공급 가능량을 초과하지 않습니다.
미끄러지지 않는 가장 가파른 각도는 즉시 구할 수 있습니다: $\tan^{-1}(0.4) = 21.8°$°, 이는
20° 바로 위입니다—안정 여유는 존재하지만 매우 작습니다.
해설 예제 2 (회전 또는 미끄러짐, 확장된 상황). 너비 0.5 m, 높이 1.0 m인 상자가
질량 40 kg(무게 $W = 392.4$ N), $\mu_s = 0.5$을 가지며, 상단 모서리에서 수평으로 당겨집니다.
미끄러짐에는 $P_{slip} = \mu_s W = 0.5 \times 392.4 = 196.2$ N이 필요합니다. 회전 tipping occurs about the
회전 시 당기는 힘과 무게의 모멘트가 균형을 이룬다:
$P_{tip} \times 1.0 = 392.4 \times 0.25$, 따라서 $P_{tip} = 98.1$ N. 더 작은 쪽이
98.1 N에서 회전합니다. 설계 교훈: 미끄럼 방지 바닥의 높은 상자는 회전하고, 미끄러운 바닥의 낮은 상자는 미끄러집니다—아래쪽에서 당기면 같은 상자가 대신 미끄러집니다.
교훈: 미끄럼 방지 바닥의 높은 상자는 tipping; 미끄러운 바닥의 낮은 상자는 sliding —
낮게 당기면 같은 상자가 대신 sliding합니다.
자주 하는 실수. 항상 $F = \mu N$를 설정하는 것: 그것은 한계입니다; 평형은
실제 힘을 설정하며, 미끄러짐 임계 상태에서만 한계에 도달합니다. 예상되는
운동의 방향은 잘못됨 — 마찰은 발생할 운동을 반대하며, 다른 어떤 운동에도 반대하지 않음
상상할 수 있는 운동. $P$ 값이 어떤 고장을 일으키는지 확인하지 않고 비교하는 것
소속 여부를 확인하지 않고도
요약: 마찰력은 최대 $\mu_s N$까지 자체 조정됩니다; 필요한 값과 사용 가능한 값을 비교하십시오;
원뿔의 각도 $\tan^{-1}\mu_s$가 가장 급격한 자물쇠 고정 기울기입니다. 끝부분-미끄러짐 비교는 두 인력을 대조하여 작은 값을 선택합니다.
두 인력을 비교하여 더 작은 값을 선택합니다.
coefficient of static friction/ˌkəʊɪˈfɪʃənt ɒv ˈstætɪk ˈfrɪkʃn/
정지마찰계수
coefficient of kinetic friction/ˌkəʊɪˈfɪʃənt ɒv kɪˈnetɪk ˈfrɪkʃn/
운동마찰계수
impending slip/ɪmˈpendɪŋ slɪp/
임박 미끄러짐
distributed load/ˈdɪstrɪbjuːtɪd ləʊd/
분포 하중
centroid/ˈsentrɔɪd/
형심
1.8
중점 및 분포 하중
눈은 경사면 말단보다 중앙에서 더 깊게 쌓입니다 — 아래 보에는 점 하중이 아닌
모양이 가해집니다. 엔지니어링은 한 단계로 해결합니다: 모양을 그 균형점에서 총합으로 대체하고, 모든 이전 도구가 그대로 적용됩니다.
균형점에서의 총합으로 대체하며, 모든 기존 도구는 변경 없이 적용됩니다.
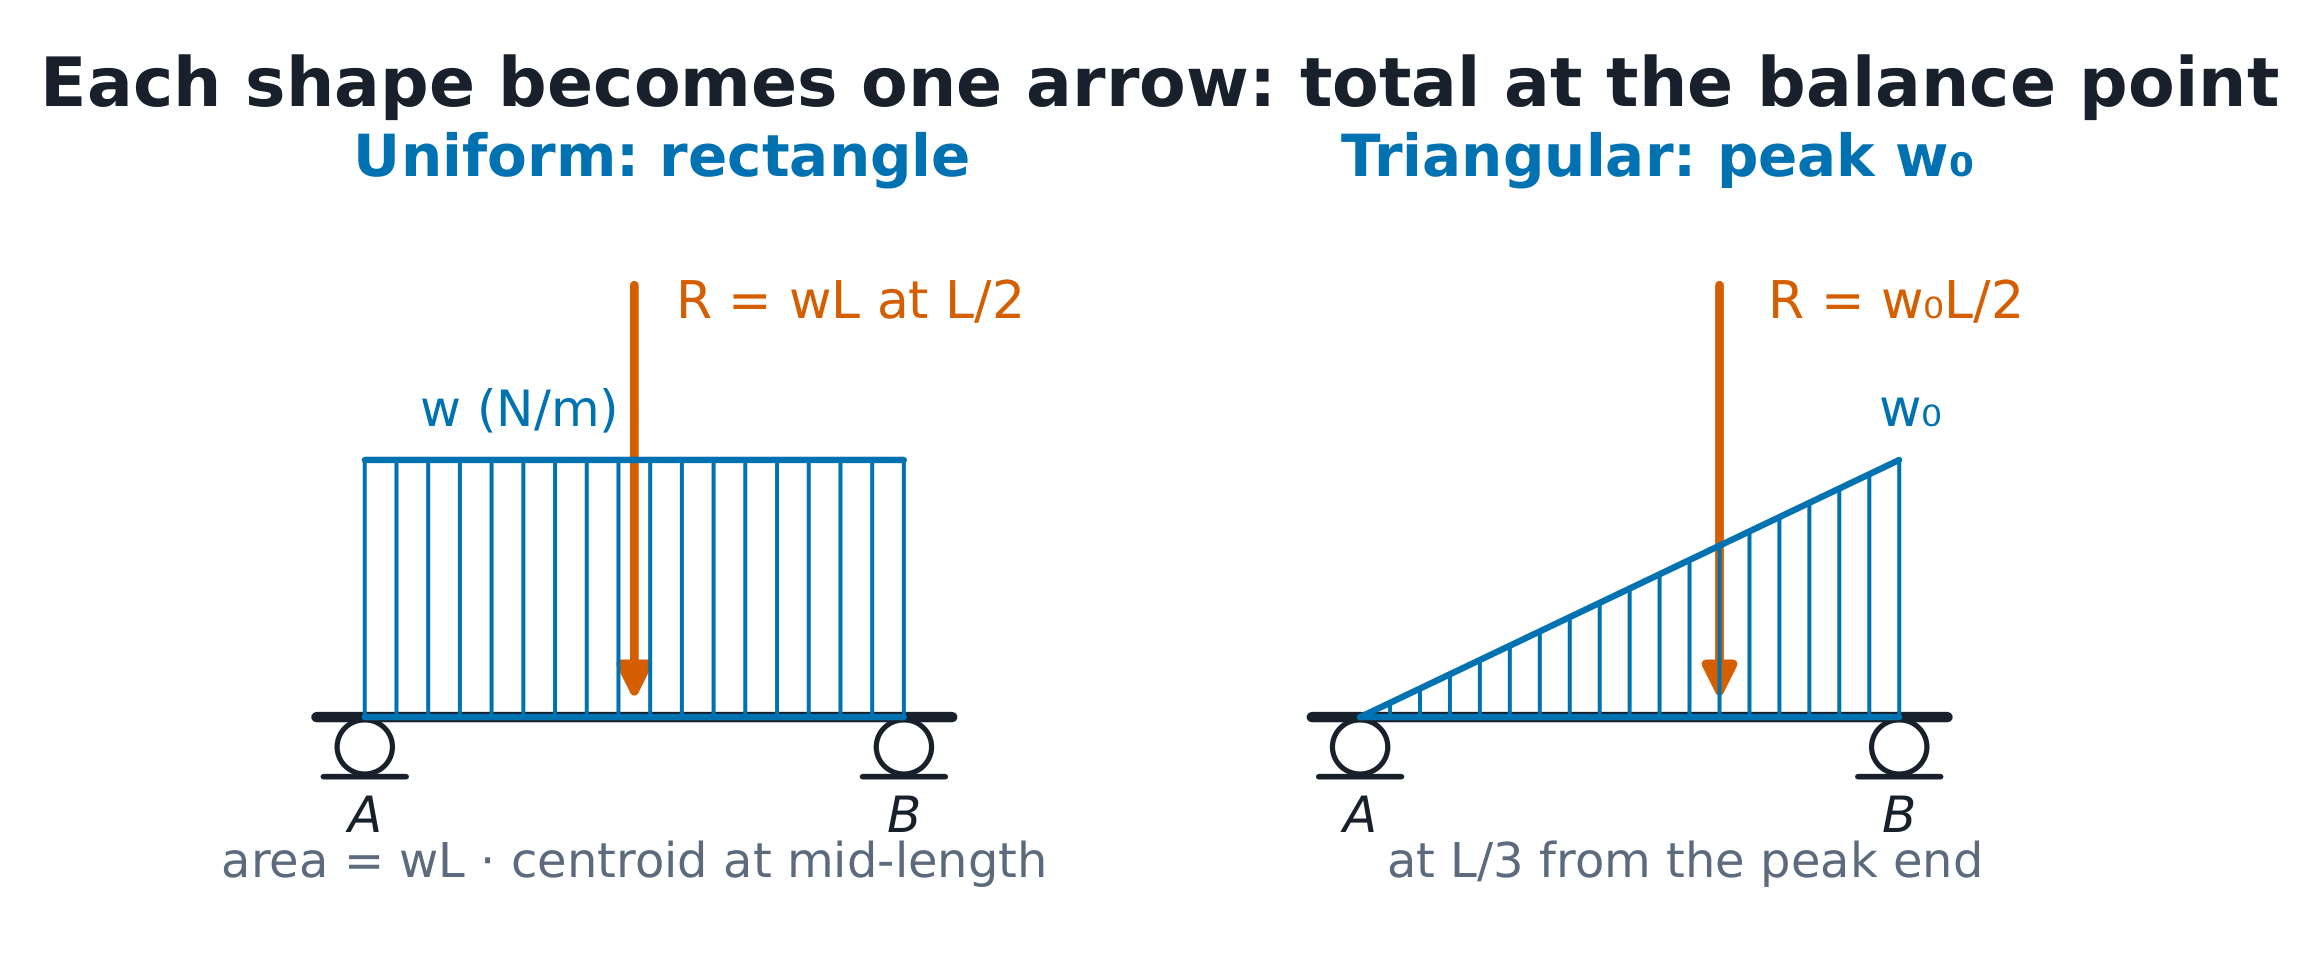
분포 하중은 힘 길이나 면적에 걸쳐 퍼져 있습니다(N/m, N/m²). 중점은 하중의 균형점입니다: 전체 분포를 합성력으로 대체할 수 있으며,
중점에서의 합성력—총 크기가 중점에 작용함—as replaces it.
중점에서의 합성력으로 대체할 수 있습니다: 총 크기는 중점에 작용합니다.
사각형 (길이 $L$ 동안 일정한 $w$): $R = wL$는 중간점에 위치하고, 크기는 $L/2$입니다.
삼각형 (한쪽 끝에서 정점 $w_{0}$, 길이 $L$): 정점으로부터 $L/3$ 지점에 $R = w_{0}L/2$가 위치합니다.
끝.
$$\Sigma M:\ \text{moment of the resultant} = \text{moment of the distribution}$$
각 모양은 하나의 화살표로 변환: 균형점에서의 총합
삼각형의 중심 구하기. 영점으로부터 $x$에 있는 strip은 강도
proportional to $x$, so $\bar{x} = \int x \cdot (w_0 x/L)\,dx \,/\, \int (w_0 x/L)\,dx
= 2L/3$ from the zero end, which is $L/3$ 피크로부터 — 삼등분 법칙, 이제 원점이 보임.
해설 예제 1 (삼각형 하중). 삼각형 하중은 0에서 시작하여
6 kN/m로 증가하며, 4 m 길이의 단순 지지 빔 위에 작용합니다. 총합: $R = 6 \times 4/2 = 12$ kN이
높은 쪽 끝으로부터 $4/3 = 1.333$ m 지점에 작용합니다. 반력은 점하중과 동일한 두 모멘트 방정식을 통해 구할 수 있습니다.
일정한 하중과 삼각형 하중이 동시에 빔에 작용하는 경우,
각 하중을 합성력으로 치환한 뒤 더합니다 — 이 치환은 근사가 아닌 정확합니다.
근사법.
해설 예제 2 (두 형태, 기계 검증 완료, 확장 적용). 6 m 빔이
첫 번째 3 m 구간에 균일한 2 kN/m와 마지막 3 m 구간에 정점 4 kN/m까지 증가하는 삼각형 하중을 받음.
합성력: A로부터 1.5 m 지점에 $R_1 = 6$ kN; A로부터 5 m 지점에 $R_2 = 6$ kN. A를 기준으로 한 모멘트:
$R_B \times 6 = 6 \times 1.5 + 6 \times 5 = 39$이므로, 반력 R_A는 $R_B = 6.5$ kN이고
R_B는 $R_A = 5.5$ kN입니다. B를 기준으로 확인: $5.5 \times 6 = 33 = 27 + 6$ ✓ (기계 검증 완료).
이를 통해 과정이 순환을 완성합니다: 하중은 합성력으로 환산되고, 합성력은 자유체도(FBD)에 적용되며, 세 가지 평형 방정식이 최종 결과를 도출합니다.
자유체도 그리고 세 가지 평형 방정식을 이용하면 풀이가 완성됨.
자주 하는 실수. 삼각형 하중의 합성력을 기하학적 중앙에 배치함 — 실제 위치는 항상 정점(최대값) 쪽에서
$L/3$ 거리입니다. 사다리꼴을 잘못된 정점 방향으로 분할함.
치환을 근사라고 간주함: 이는 정확합니다.
요약: 각 형태는 중심점에서 총합으로 치환됨 — 정점으로부터 $L/2$ 거리에 $wL$, $L/3$ 거리에 $w_0L/2$ — 이후 단위 1.5가 정확히 마무리됩니다.