コンテンツへスキップ

工学力学 — 静力学

大学 機械工学 · トピック 1

查看幻灯片 練習する
1.1

このコースとは何か、および使い方は

これは大学機械工学コースの第一回:工学的静力学 これは大学機械工学コースの最初の科目: エンジニアリング静力学 — 平衡状態にある物体の力学である。機械、橋梁、または建物が行うことはすべてここから始まり、 このコースの唯一つの中心的なツールは 自由体図 である。

  • 単元1.1と1.2では、ベクトル、力、および 計算を行う前に物体を分離する手法の基礎となる語彙を習得します。
  • 単元1.3から1.5までで、平衡問題を解きます:まず粒子について考え、次に剛体におけるモーメントと支持点について学びます。 剛体の場合です。
  • 単元1.6から1.8までで、同じ3つの式を用いて構造物、摩擦、 分布荷重を扱います。

各単元の読み方:なぜ重要かを示す短い物語が導入され、 公式;次に正確な定義;そして難易度が段階的に上がる解例。各解例には 確認値は別の方法で計算されます。次に、実際に人々が犯す間違い;最後に 3行の要約です。成功を決める習慣:すべての力とすべての反力を含めた完全な自由体図を最初に描き、 数式を書く前にその図を検証することです。反力が一つ欠けていると、代数計算上は目に見えませんが、自信満々に間違った答えを導いてしまいます。 方程式を立てる前です。欠けた反力は代数の中で見えず、単に確信に満ちた誤った結果を生むだけです。 誤った答えになります。

1.1

ベクトルと力

2本のロープが箱を引き寄せる:一方が東向きに 30 N、他方が北向きに 40 N。単一の引力として 単元1.1が精密化します。 precise.

力とは、大きさ、方向、および 作用線を持つ押しまたは引きである。力はベクトルであり、頭尾连接法で合成され、任意の便利な軸に沿って 成分に分解される。分解方程式において、$\theta$ $x$軸から測った:

$$F_x = F\cos\theta \qquad F_y = F\sin\theta$$
角度30で作用する力100Nをx成分とy成分に分解: 各々86.6Nおよび50N。成分の長方形を描き、元のベクトルをその対角線とする
成分は長方形の辺であり、力はその対角線である

複数の力の合成力とはそれらのベクトル和のこと: 成分を加算し、次に magnitude $R = \sqrt{(\Sigma F_x)^2 + (\Sigma F_y)^2}$ と方向を再構築する $\theta_R = \tan^{-1}(\Sigma F_y / \Sigma F_x)$。力はその作用線上に沿って 移動できるが、剛体に対する効果を変化させない。ただし、その線から横にずらすことは決してできない。 SI単位での力はニュートン (N) で測定される; 1 N は 1 kg を 1 m/s² の加速度を与える。重量は力である: $W = mg$, $g = 9.81 \text{ m/s}^2$ に伴い、したがって 50 kg のブロックは 490.5 N の重さを持つ。

Worked example 1 (resolve and check). A 100 N force acts at 30° above the horizontal: $F_{x} = 100\cos 30^{\circ} = 86.6$ N and $F_{y} = 100\sin 30^{\circ} = 50$ N。検証: $\sqrt{86.6^{2} + 50^{2}} = 100$ N — 成分は常に元のベクトルを再構築するため、 両方向からの自由な検証となる。

** worked example 2 (3つの力、難易度アップ)。** ボラードが3本のロープによって引かれている: 東向き200 N、北向き150 N、西向き100 N。まず成分の和を求める: 各々$\Sigma F_x = 200 - 100 = 100$ N および$\Sigma F_y = 150$ N なので、 $R = \sqrt{100^{2} + 150^{2}} = 180.3$ N が $\theta_R = \tan^{-1}(150/100) = 56.3°$ 100 はその対角線である — 例150と同じ図形だが逆順で描かれる。これ 180.3 はその対角線であり、例 1 と同じ図を逆順に並べたものである。この コンポーネント優先の手順は、tip-to-tail図をすべて、絡み合うことのない計算に置き換えます。 それは絡み合うことができません。

一般的な間違い。 角度の基準($x$軸からのものか、力自身の直線からのものか)を混同する — 常にどちらを示すかを明記してください。 力の作用線自体) — 必ずどちらかを示すこと。両成分に $\cos$ を用いるのは、 triangle "looks like" a cos problem: $F_x$ takes the cosine of the angle from the $x$-axis, $F_y$ the sine, every time. Reporting a magnitude without a direction — a 結果として合力は両方を含みます。

Summary: forces are vectors with magnitude, direction and line of action; resolve by $\cos$/$\sin$, combine by summing components, and check by rebuilding the original; 力をその作用線上では自由に移動させ、横に移動させてはいません。

English 日本語
force/fɔːs/ 力
magnitude/ˈmæɡnɪtjuːd/ 大きさ
direction/daɪˈrekʃn/ 方向
line of action/laɪn ɒv ˈækʃn/ 作用線
1.2

フリーボディ図

本が机の上に置かれています。机は本に対して何を行いますか? 本の図には何も表示されていません — 接触を切断してそれが伝達するものを描くまで。 その切断と、それに関する厳格なルールこそがフリーボディ図です:これはコースのすべての後続単元が利用する唯一の道具です。 これがコースのすべての後続単元が利用する唯一の道具です。 これがコースの唯一の道具であり、すべての後続単元がこれを使用します。

フリーボディ図 は1つの物体を孤立させ、そこに働くすべての外力を描き、その他は何も描かないものです。 支持部、接合部、および接触点を意図的に切断したものであり、各切断部はそれが伝達するものによって置き換えられます。 各切断部はそれが伝達するものによって置き換えられます。

壁ブラケットの描法:実物、理想化されたピン・ローラーモデル、および3つの反力を示すフリーボディ図
実物、理想化されたセットアップ、およびフリーボディ図
  • 適用荷重: 重力、ケーブル、接触、流体圧力 — 方向と 作用点を含む。
  • 反力: 各支持点が押し返す力。重量は 重心に作用する。
  • 内力は現れない: 部材を切断しない限り、その内部の力は この図には描かれない。

監査: 未知数の数を数え、独立した方程式の数を数える(質点では二つ、 2D、剛体では三つ)、そして物体が 静的に可解 かどうかを述べよ。 — 平衡条件のみで解ける。

30 と 45 の角度で二本のケーブルから吊り下げられたランプと、張力二つおよび 200 N の重力を含むリングの自由体図
ケーブルを切断して伝達されるものだけを残す: リングのFBDには三つの力と二つの未知数が含まれる。

** worked example 1 (ランプのリング)。** ランプが水平面に対して 30° と 45° の角度で 吊り下げられている。リングのFBDは一点であり、三つの力が存在する: 下向きの 200 N の重力 と、それぞれのケーブルに沿った二つの未知の張力。まだ何も解かれていない — この図そのものが このステップの成果物であり、単位 1.3 でこれを解決する。

Worked example 2 (audit the beam, escalated). A 6 m beam sits on a pin at A and a roller at B and carries one known load. The FBD shows the load, the pin's two components ($A_x$, $A_y$) and the roller's one ($B_y$): three unknowns against three rigid-body equations — determinate, solvable. Now audit the failure modes: miss the ピン水平成分と数値は親しみやすいが、ビームは未解です。 固定端を2つ追加すると、3対6となり、不確定となります。 代数のいかなる操作でもこのギャップは埋まらない(単元1.5で後に再登場する)。

よくある間違い。 物体が実際に感じない力を描く(切断面の反対側の荷重)。 「支持部は剛体だから」として反力を忘れる — 剛体であるからこそ、押し返すのである。 内部部材力を断面ではなく、全体構造に対して描いてしまう。 断面積分するのではなく、内部部材力を断面に切り込んで描くべきである。

まとめ:切断し、置き換え、孤立した物体が感じるものだけを描く;荷重には 方向と作用点があり、未知数と方程式の照合(監査)は 代数演算の前に必ず行うべきである。

English 日本語
roller/ˈrəʊlə/ ローラー支点
pin/pɪn/ ピン支点
fixed support/fɪkst səˈpɔːt/ 固定端
two-force member/tuː fɔːs ˈmembə/ 二力部材
1.3

質点の釣合

1.2のランプリングは静止しています。3つの力が交わる点で、何が成り立っている必要がありますか? その条件とは何か?質点の釣合が答えであり、それはただ2つの式に過ぎない。

質点とは、大きさが無視できる物体であり、すべての力が一点に働く。 2Dにおける釣合は2つの式である:

$$\Sigma F_x = 0 \qquad \Sigma F_y = 0$$

まずすべての力を分解しなければならない(単元1.1);その後、式は成分ごとに成立する。 成分。避けたい未知量に平行および垂直な軸を選択します。各 3つの力が釣り合う場合、それらは必ず共点力 — 作用線が一点を通る — または平行でなければならない。 この幾何学的事実は、計算を伴わず多くの問題を解決する。 幾何学的事実は、計算なしで多くの問題を解決します。

** worked example 1(対称サイン)。** 400 Nのサインが2つの対称な 水平面から 30°上方のケーブル。対称性により、各ケーブルには同じ張力 $T$が作用する; 垂直方向に $2T\sin 30^{\circ} = 400$、すなわち $T = 400$ N。水平方向では成分は 対称性によって相殺される——もしそうなら、それは重大な計算ミスを見逃さずに済む確認となる。 より急なケーブル(角度が大きい)ほど必要な張力が少ないことに注意:垂直成分が荷重を支える。 成分が支えています。

Worked example 2 (the unsymmetric lamp, solved, escalated). The 200 N lamp of unit 1.2: cable 1 at 30°, cable 2 at 45°. The equations, with $T_1$'s x-component 左向きと $T_2$'s 右向き:

$$T_1\cos 30^{\circ} = T_2\cos 45^{\circ} \qquad T_1\sin 30^{\circ} + T_2\sin 45^{\circ} = 200$$

垂直成分に $T_1 = T_2\cos 45^{\circ}/\cos 30^{\circ} = 0.816\,T_2$ を代入 方程式: $T_2(0.408 + 0.707) = 200$、よって $T_2 = 179.3$ N および $T_1 = 146.4$ N。検証: $146.4\sin 30^{\circ} + 179.3\sin 45^{\circ} = 73.2 + 126.8 = 200$ N に一致する。この 拡張版で留意すべき点:対称性は消滅しましたが、2式連立方程式の仕組みは残っています。そして 傾斜の大きい 45° のケーブルの方が多く支え、例 1 が予測した通りである。

** 一般的なミス。** ケーブルが "どちらも上に向かう"ため、同じ符号のx成分を両方用いる — 上はy軸であり、x成分は互いに反対方向です。比例法による解法 ($T$ は角度のように分割される) — 張力は角度の大きさではなく正弦に従う。省略すると 省略する(対称性がある場合):対称性は仮定してよいものではなく、検証すべき結論です。 假设してはいけません。

まとめ:2つの成分方程式;未知量を分離するための軸選択;3つの力が つり合いは共点であることに注意し、対称性を仮定するのではなく確認すること。

1.4

モメントとカップル

なぜ長いスパナは、短いスパナでは外せないボルトを緩めるのか。同じ力でも、 より長いレバー——回転効果は距離とともに増大する。この効果には独自の 測定値と独自の式が必要である。

モメントとは、ある点に対する力の回転効果のことである: $M = F\cdot d$,ここで $d$ はモーメントアーム—— 点から力の作用線までの垂直距離である。モメントの単位は N·m で、符号を持つ: 反時計回りを正とするのが一般的な慣例である。

力の作用線と参照点Oを示す図:モーメントアームdは、Oから作用線へ下ろした垂線として描かれる;力を作用線上で移動させてもdは変わらない
モーメントアームは垂直距離であり、力を作用線上でスライドさせても変化しない

カップルとは、等しい大きさで向きが逆で平行な二つの力の組である。そのモメント $M = F\cdot d$(作用線間の距離)は すべての 点に対して同じである——カップルには合力がなく、純粋な回転効果のみを持つ。第3の 釣合方程式は任意の便利な点における $\Sigma M_O = 0$ であり、その点は 未知の力の作用線上に選んで消去できる。

カップルが参照点に依存しない理由の導出。 任意の点 $O$ において第一の力の作用線からの距離を $a$ とする: $M_O = F(a + d) - F(a) = F d$ —— $a$ が相殺される。一方の力は増え、もう一方は同じだけ減る。この 相殺が「純粋な回転」の定義である。

** worked example 1 (カップル対単一力)。** 2つの 150 N の力がカップルを形成し 作用線 0.8 m 間隔:$M = 150 \times 0.8 = 120$ N·m、すべての点で同一 平面内の点。単一の 240 N 力と 0.5 m モメントアームも 120 N·m を提供します。 モーメントを その 点について与える — が、それはその点のみにおいてであり、参照点を移動させると モーメントは変化する。この対比 — カップルは一定であるのに対し、単一力のモーメントは 参照点に依存する — これが全体のアプローチである。

** worked example 2 (これらを統合し、応用)。ブラケットアームには下向きの 300 N の ボルト $O$ の右側 0.4 m を通る作用線を持つ力、および加えられた 時計回りの couples(一対の力)が 60 N·m である。点 $O$ について: この力は $300 \times 0.4 = 120$ N·m の 時計回り、カップルは 60 N·m の時計回り、合計は 180 N·m の時計回り — そして任意の 他の 点については、力の寄与は変化しつつも、60 N·m は常に変わらない。もしブラケットが 釣合状態にあるなら、ボルトとその対応するボルトは互いに 180 N·m の反時計回りのモーメントを 提供しなければならない;参照点非依存性により、代数計算に適した任意のボルトについてモーメントを 取ることができる。

** 一般的なミス。** 力の作用点までの距離を用いること、または垂直距離ではなく 作用線への垂直距離を使用すること。カップルをモーメントの和から除外すること「力がないため」— カップルは EVERY(すべての)モーメント方程式に完全に含まれる。 モーメントに符号があることを忘れる:時計回りと反時計回りの大きさを一つの和に混同すること。 モーメントを生じる。モーメントの符号を無視して: 時計回り・反時計回りの大きさを混在させると、 すべての点で同一である;未知量を相殺するため、モーメントの参照点を適切に選択せよ。

まとめ: 垂直腕を用いて選んだ点 $M = Fd$ について計算し、couples は純粋な 回転であり、どの点についても同じ値となるため、未知量を消すためにモーメントの基準点を適切に選ぶこと。

English 日本語
moment/ˈməʊmənt/ モーメント
moment arm/ˈməʊmənt ɑːm/ モーメントアーム
couple/ˈkʌpl/ 力偶
1.5

剛体のつり合いと支持点

橋梁の桁は、一方をボルト固定端とし、他方を滑り端とする——なぜ片方のみを固定し、 両方とも固定しないのか? 支持点の役割とは、3つの方程式で解ける未知数の数に正好に対応する反力を提供することである。この単元では、力とモーメントを組み合わせて、完全な剛体の方法論を構築する。 利用可能: この単元では、力をモーメントと組み合わせて剛体全体の解法を構築します。

2D の剛体には3つの方程式がある: $\Sigma F_{x} = 0$, $\Sigma F_{y} = 0$, $\Sigma M = 0$。支持点は反力を提供し、各支持タイプは特定の運動を拘束する: 運動:

3種類の支持点記号(ローラーは垂直方向の反力1つ、ピンは2成分、固定端は2成分+モーメント)およびそれぞれが阻止する運動を示した図
ローラー:反力1つ;ピン:2つ;固定端:2つ+モーメント
  • ローラー: 表面に垂直な反力1つ。
  • ピン: いかなる方向でも作用する反力2成分。
  • 固定支持: 2つの力成分およびモーメント。

** worked example 1 (単純なビーム)。** A にピン、B にローラーがあり、長さが 6 m のビームが A から 2 m の位置に 12 kN の集中荷重を受ける。A 周りのモーメント: $R_{B} \times 6 = 12 \times 2$、 よって水平方向は $R_{B} = 4$ kN、垂直方向は $R_{A} = 12 - 4 = 8$ kN。B 周りのモーメントで検証: $R_{A} \times 6 = 8 \times 6 = 48 = 12 \times 4$ ✓ — どちらの答えの算出にも使用されていない式である。 結果の導出には使われていない方程式による検証。

A 6 m のビームがピンおよびローラーで支持され、A から 2 m の位置に 12 kN の荷重がかかり、反力が 8 kN および 4 kN である
A 周りのモーメントから R_B = 4 kN、垂直成分の和から R_A = 8 kN が得られる。

** worked example 2 (手摺り梁、応用編)。** 同じ梁だが、ローラーが移動して A から 4 m の位置にあり、10 kN の荷重が 6 m の先端にかかっている。A 周りのモーメント: $R_{B} \times 4 = 10 \times 6$、よって $R_{B} = 15$ kN — 荷重より大きいのは、これが レバームア_mes の利点を持っているためである。垂直方向に $R_{A} = 10 - 15 = -5$ kN: ピンが down by 5 kN. Check by moments about B: $R_{A} \times 4 + 10 \times 2 = -20 + 20 = 0$ ✓。負の答えは誤りではありません。これはビームが、 保持力が必要であることを示している。それゆえ実務のオーバーハングは単に載せるのではなく、ボルトで固定される。

二力部材は、接点間を結ぶ直線上に等しく逆向きの力を伝達し、 他に荷重はない。これを見極めることは、複雑な構造を単純なものに 変えることである。ここではすべての検証が、生成に用いられなかった方程式を通じて答えを再計算する。 これを生み出すために必要なことを示しているのです。

よくある間違い。 垂直反力がすべて上向きだと仮定する — オーバーハングや 偏心荷重はそれを反転させる。複数の点まわりのモーメントを取る際、同じ未知数の 未知量の誤ったレバームア_mes を二回使用している: 和を取る前にFBD上の距離を描く。 解き /^(难)^(難)^(性)^(可)^(解)^(性)^(な)^(組)^(立)^(物)^(体)^(を)「より多くの作業で解ける」と呼ぶこと:6個の未知数に対して3個の 方程式に対してあるのは事実であり、課題ではない。

要約:3つの方程式、支持点はそれが阻止するものによって価格付けられる(1, 2, または 2+M)。 未知数)、モーメントは未知数を消す点で行う。負の反力は情報であり、 二力部材は贈り物である。

English 日本語
reactions 反力
centre of gravity/ˈsentə ɒv ˈɡrævɪti/ 重心
statically determinate/ˈstætɪkli dɪˈtɜːmɪnət/ 静定
particle/ˈpɑːtɪkl/ 質点
concurrent/kənˈkʌrənt/ 共点
1.6

構造 — トラスとフレーム

鉄道橋は数百本の細い棒によって列車を支え、どの棒も 曲がる。鍵は三角形にある:ピンで固定された三角形は軸方向に荷重を受け持ち、軸方向 力とは二力平衡を意味し、解ける——この単位はそれまでのすべての知識の結晶である。

トラスとは、摩擦のないピントで接続された直線二力部材からなる構造であり、 節点のみで荷重を受ける。部材は軸に沿って純粋な引張または圧縮を受ける。 その軸に沿って。

節点法:各節点において、2つの力の方程式が2つの未知部材力を解く。 力。セクション法:3本の部材を切断し、片方を 長いトラスの奥深くにある単一の部材に対して理想的である。 零力部材 は指定された荷重下で軸力がゼロです。 外部荷重や支持反応のない接点で、2つの非共線部材 どちらも零力部材です。3つの部材が会合し、2つが共線の場合、 3つ目は零力部材です。対称性は必要ありません。

A wall bracket with 3-4-5 geometry carrying 3.6 kN, and the joint's free-body diagram 節点の2つの方程式:斜材には6 kNの引張力、水平材には4.8 kNの圧縮力。

例題 1(壁上の節点)。 壁上の節点は、水平部材と傾斜部材によって支えられており、 水平材と、3-4-5の幾何形状で上昇する斜材からなる構造で、3.6 kNの 荷重が垂直に下がっています。垂直方向:$F_{inclined} \times (3/5) = 3.6$なので、 $F_{inclined} = 6$ kN(引張)。水平方向では、水平材は $6 \times (4/5) = 4.8$ kNの圧縮を受けます。すべてのトラスのすべての節点は、この同じ 2式ステップです。

** worked example 2 (完全なトラス、機械による検証済み、拡張版)**。Prattトラスは、 6 mスパンで3つの2 mパネル、高さ2 m:下部接点A–C–D–B、上部接点T1はCの上にある T2がDの上、CとDの垂直線、A–T1およびT2–Bの対角線、内部に 対角線T1–D。CとDに4 kNの荷重がかかり、対称性により$R_A = R_B = 4$ kNとなる。 6つの節点すべてを解く(機械による検証済み、残留値はすべてゼロ):

  • 下弦材:各パネルで4 kNの引張;上弦材T1–T2:4 kNの圧縮
  • 端部斜材A–T1およびT2–B:$4\sqrt{2} = 5.66$ kNの圧縮;垂直材:4 kN 引張(それぞれが下部接点の荷重を上弦材から吊り下げている)
  • 内部斜材T1–D:ゼロ — 中央パネルはせん断力を受けず、なぜなら 4 kN の反力が、C点の 4 kN の荷重によって相殺される。

これは、下向きの荷重を受けるすべての単純支持トラスに見られるパターンである:たわむ。 したがって、下弦は伸び(引張)、上弦は短縮(圧縮)する。 下弦が圧縮として計算された場合は、符号ミスがないか確認せよ。

断面法では節点を使わずに1本の部材を検証する:右側のパネルを切断し (下弦D–Bおよび斜材T2–B)右側の部分(節点B)を残し、モーメントを取る。 T2について、切断された斜材が通る点で。引張を正とすると、下弦の力は T2から 2 m 下の直線上にBを左へ引っ張る: $4 \times 2 - F_{bottom} \times 2 = 0$ なので、 $F_{bottom} = 4$ kN の引張 — 一致した。 節点ごとの結果と異なる経路によって一致する。

フレームおよびマシーンには多力作用部材が含まれる。これらを分解し、各 部材の自由体図を描き、節点力が隣り合う部材に対して等しく逆向きであることを用いて、 組立物を部品ごとに解く。

**よくある間違い。**部材の中点に荷重を加える — トラス部材は節点でのみ 荷重を受ける(中点荷重は部材を理論から逸脱して曲げる)。すべての 斜材は「必ず」荷重を支える:零力部材を先に特定せよ。断面法を適用する。 4つの部材を含む断面:切断された部材が3つまでなら、最大3つの連立方程式で解ける。

まとめ:節点はそれぞれ2つの方程式、断面は3つ;零力部材は作業量を削減する。 圧縮対引張は結果報告であり、フレームは等しいスライドに分断される。 対向するペア

English 日本語
engineering statics/ˌendʒɪˈnɪərɪŋ ˈstætɪks/ 工学的静力学
free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ 自由体図
truss/trʌs/ トラス
tension/ˈtenʃn/ 引張
compression/kəmˈpreʃn/ 圧縮
method of joints/ˈmeθəd ɒv dʒɔɪnts/ 節点法
method of sections/ˈmeθəd ɒv ˈsekʃnz/ 断面法
zero-force members 零力部材
frames and machines/freɪmz ænd məˈʃiːnz/ 剛体と機構
1.7

摩擦

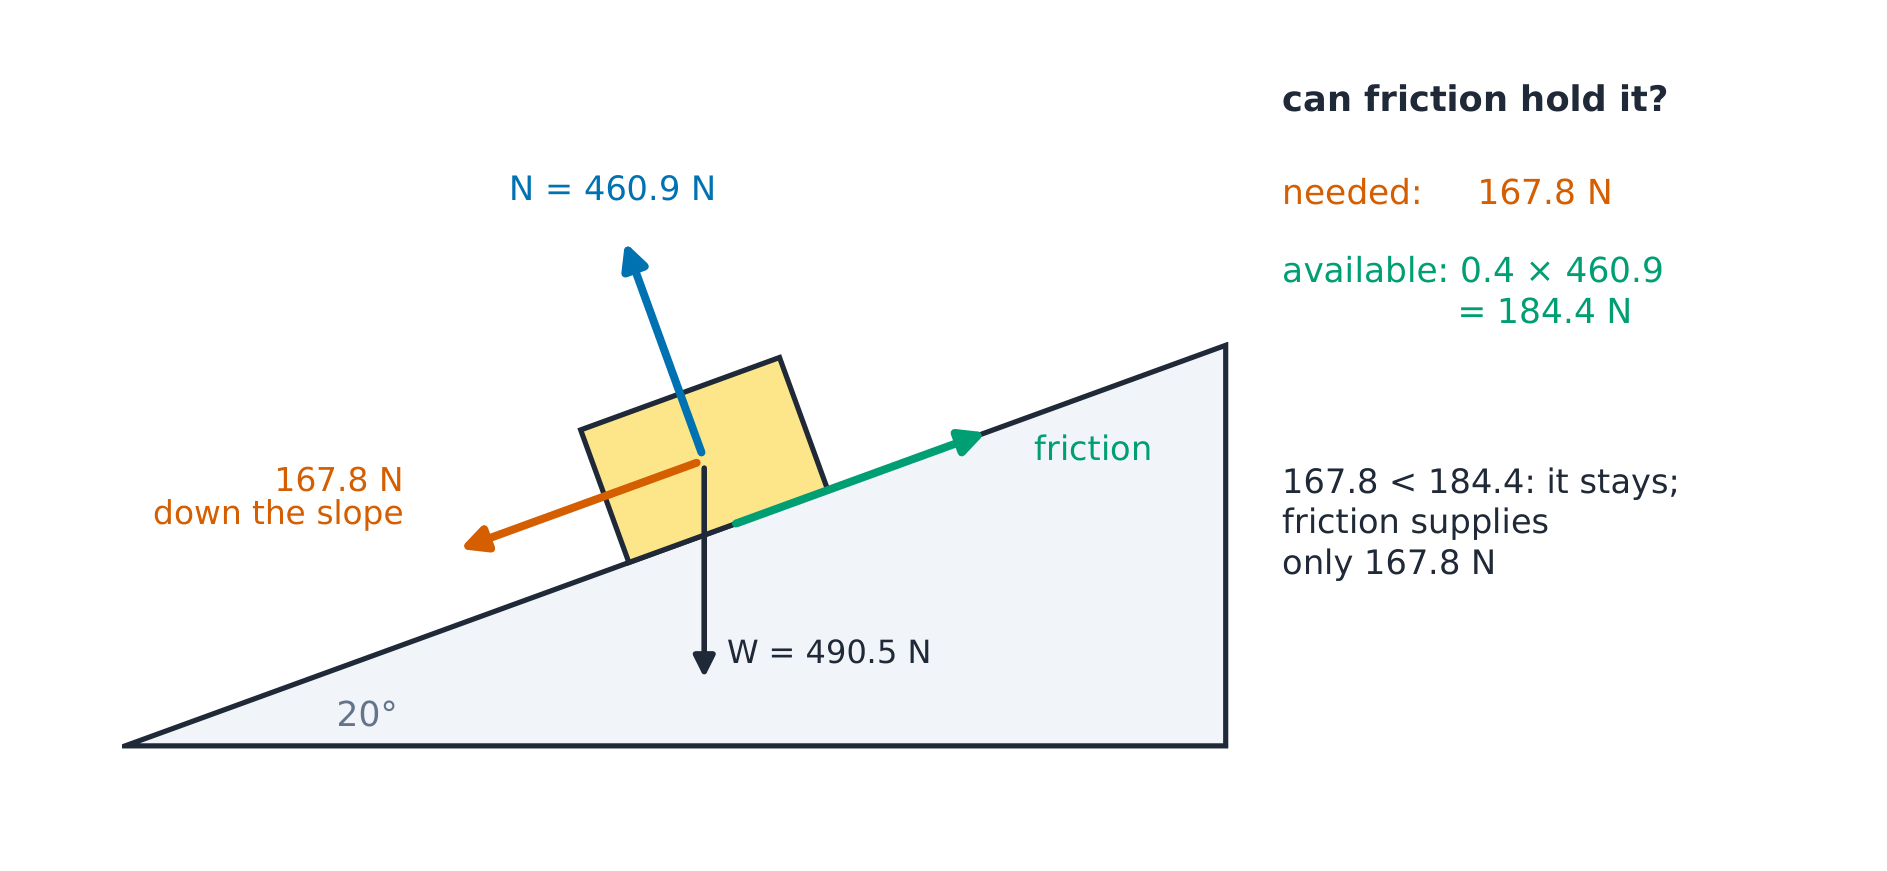
質量50 kgの段ボール箱が傾斜角20°のスロープの上に置かれており、滑り落ちていない。なぜか——そして、スロープはどの程度急でなければならなかったのか? 摩擦力は、本コースで唯一自身の大きさを調整できる力であり、すべての単元では、計算する前に「これにはどれだけ必要か?」と問うことを学んでいる。 滑り落ちない理由とは何か——また、スロープはどの程度急であればよかったのか? 摩擦力は、本コースで唯一自身の大きさを調整できる力であり、すべての単元では、計算する前に「これにはどれだけ必要か?」と問うことを学んでいる。 滑り落ちない理由とは何か——また、スロープはどの程度急であればよかったのか? 摩擦力は、本コースで唯一自身の大きさを調整できる力であり、すべての単元では、計算する前に「これにはどれだけ必要か?」と問うことを学んでいる。

乾摩擦力は、接触面における相対的なすべりに反対する。すべりが始まる前、 摩擦力は、平衡を維持するために必要な値にまで調整されるが、その上限は 垂直抗力に比例する:

$$F \le \mu_s N \qquad F_{kinetic} = \mu_k N$$

ここで静摩擦係数は限界静摩擦力を決定し、動摩擦係数は すべり运动中に適用される。限界状態において、接触面は滑り始めの状態となり、完全な 限界において接触は滑りかけの状態となり、完全な $R = \sqrt{N^2 + F^2}$だけ傾くことができる。 $\phi = \tan^{-1}\mu_s$だけ傾くことができる。

接触における摩擦円錐:全反力は静摩擦係数の正接値を持つ角度内であればどこでも傾くことができ、滑りかけでは円錐の縁に乗る
全反力は法線から最大で arctan(μs) だけ傾く——滑り始めの状態では円錐の縁上にある
20度の斜面にあるブロックとその重力、垂直抗力、斜面下方向の 167.8 N 成分および摩擦力
摩擦力には利用可能な 184.4 N のうち 167.8 N が必要なので、ブロックは静止している。

** worked example 1(斜面、および古典的な比較)。質量50 kgのブロックが 20° の斜面($\mu_s = 0.4$)。重力の斜面下方向成分: $490.5\sin 20^{\circ} = 167.8$ N;利用可能な摩擦力:$0.4 \times 490.5\cos 20^{\circ} = 184.4$ N. Because $167.8 < 184.4$、ブロックは静止しており、実際に摩擦力は 摩擦力は167.8 Nまでしか働かず、184.4 Nには達しない。摩擦力は必要な分だけ働き、得られる限度を超えることはない。 供給されている。滑らない最大の斜面角は直ちに求まる:$\tan^{-1}(0.4) = 21.8°$、ただ 20°以上 — 余裕は存在するが、わずかである。

** worked example 2 ( tipping or sliding, escalated. ** A crate 0.5 m wide and 1.0 m tall, 質量 40 kg ($W = 392.4$ N)、$\mu_s = 0.5$、上部端から水平に引っ張られる。 よくある間違い。$P_{slip} = \mu_s W = 0.5 \times 392.4 = 196.2$ を常に設定する:それは 限界 である。平衡状態では実際の力が決まり、 impending slip が limite に達するのはその時のみである。想定される運動の方向を誤る——摩擦力は想像できるどの運動でもなく、発生するはずの 運動に対して逆向きに働く。 front bottom edge balances the pull against the weight's moment: $P_{tip} \times 1.0 = 392.4 \times 0.25$、よって $P_{tip} = 98.1$ N。小さい方が 先に起こる: クレートは 98.1 N で ** tipping ** し、滑り始めるずっと前である。設計の lesson: tall crates on grippy floors tip; low crates on slippery floors slide — pull low and the same crate slides instead.

よくある間違い。 $F = \mu N$ を常に設定すること:これは限界である;平衡状態では実際の力に追従し、ついにすべりが始まる瞬間だけが限界に達する。 the actual force, and only impending slip reaches the limit. Getting the would-be motion's direction wrong — friction opposes the motion that would occur, not any motion you can imagine. Comparing $P$ values without checking which failure they belong to.

Summary: friction self-adjusts up to $\mu_s N$; compare needed against available; the cone angle $\tan^{-1}\mu_s$ is the steepest self-locking tilt; tip-versus-slide compares two pulls and takes the smaller.

English 日本語
friction/ˈfrɪkʃn/ 摩擦力
coefficient of static friction/ˌkəʊɪˈfɪʃənt ɒv ˈstætɪk ˈfrɪkʃn/ 静止摩擦係数
coefficient of kinetic friction/ˌkəʊɪˈfɪʃənt ɒv kɪˈnetɪk ˈfrɪkʃn/ 動摩擦係数
impending slip/ɪmˈpendɪŋ slɪp/ すべり開始
distributed load/ˈdɪstrɪbjuːtɪd ləʊd/ 分布荷重
centroid/ˈsentrɔɪd/ 重心
1.8

Centroids and distributed loads

雪は軒先より中央部で深くなるが、その下の梁には一点の力が作用するわけではなく、 形状として受ける。工学的な解決策は一つの操作で済む:形状をその釣り合い点での 全量に置き換えれば、それまでのすべての道具がそのまま使える。

分布荷重とは、力がある長さや面積にわたって分散して作用すること(単位: N/m, N/m²)。 重心とは荷重の釣り合い点であり、この分布全体をその合力に置き換えることができる。 つまり、合力の大きさのみを重心の位置で作用させることで等価となる。

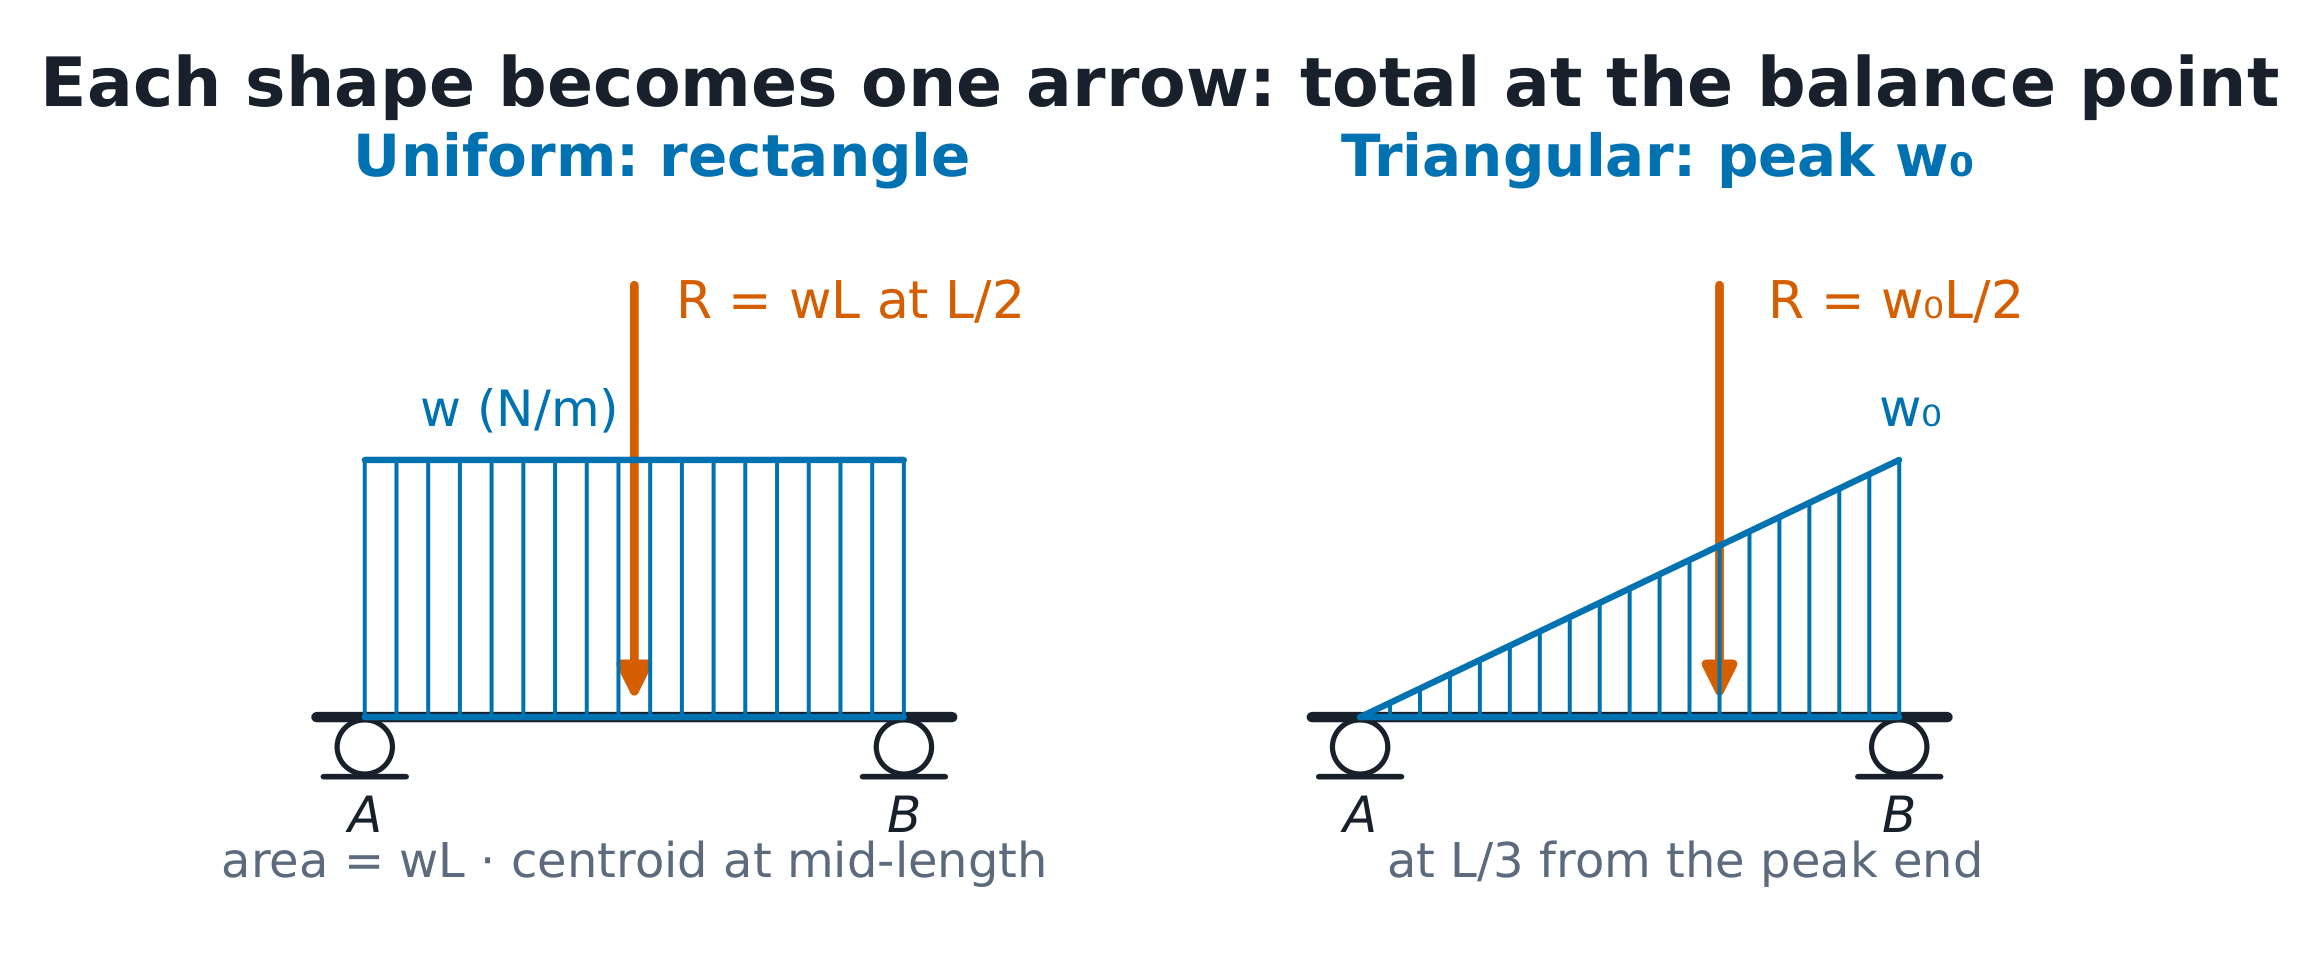
  • 長方形(長さ$L$にわたって均一な$w$): 合力は$R = wL$、位置は中央、大きさは$L/2$。
  • 三角形(一端から$L$にわたり頂点$w_{0}$を持つ): 合力は$R = w_{0}L/2$、位置は頂点側から$L/3$。 の位置にある。
$$\Sigma M:\ \text{moment of the resultant} = \text{moment of the distribution}$$
均布荷重と三角形荷重を受け、それぞれ合力矢印で置き換えた梁の図: 長方形はwLで中央、三角形はw0L/2で頂点から1/3の位置
各形状は一本の矢印に変換される:釣り合い点における全量

三角形の重心の導出。 ゼロ端から $x$ にあるストリップは強度を持ちます $x$ に比例するため、$\bar{x} = \int x \cdot (w_0 x/L)\,dx \,/\, \int (w_0 x/L)\,dx = 2L/3$ from the zero end, which is $L/3$ 峰から — 1/3則、現在その原点が見えます。

** worked example 1 (三角形梁の例題)。** 単支持梁上で、三角形荷重はゼロから 単純支持梁において、高さが 6 kN/m、長さが 4 m の分布荷重。合力:$R = 6 \times 4/2 = 12$ kN が作用する。 高い端から $4/3 = 1.333$ m の位置にある。反力は2つのモーメント方程式から求められる。 同時に作用する場合でも、それぞれを合力で置き換えて足し合わせればよい。この置き換えは厳密であり、 近似ではない。 近似値。

計算例 2(2つの形状、機械検証済み、難易度上昇)。A端に 6 m の梁があり、 最初の 3 m に一様な 2 kN/m、最後の 3 m に 4 kN/m まで増加する三角形分布が作用している。 合力:Aから 1.5 m の位置に $R_1 = 6$ kN、Aから 5 m の位置に $R_2 = 6$ kN。Aまわりのモーメント は $R_B \times 6 = 6 \times 1.5 + 6 \times 5 = 39$ なので、合力は $R_B = 6.5$ kN と $R_A = 5.5$ kN となる。Bまわりで確認:$5.5 \times 6 = 33 = 27 + 6$ ✓(機械検証済み)。

これによりコースはループを閉じる:荷重は合力に還元され、合力は自由体図に入り、 3つのつり合い方程式によって解決される。

よくある間違い。 三角形の合力を幾何学的中央に置く — それは常に 最大値側から $L/3$ の位置にある。台形の頂点の選び方を誤る。 近似として扱う:実際には厳密である。

まとめ:各形状は重心においてその合計値となり — 最大値側から $wL$ が $L/2$、$w_0L/2$ が $L/3$ — その後単位 1.5 で厳密に完成する。

English 日本語
resultant/rɪˈzʌltənt/ 合力
newtons ニュートン
applied loads 荷重

このトピックのインタラクティブ授業

一歩ずつ進め、即時チェック付きの問題で学習します。

大学 機械工学 の他のトピック

ログインまたはアカウント作成

IGCSE, A-Level & AP