Este es el primer curso de Ingeniería Mecánica Universitaria: estática ingenieril
— la mecánica de cuerpos en equilibrio. Todo lo que hace una máquina, puente o
edificio comienza aquí, y la única herramienta central del curso es el diagrama de cuerpo libre.
diagrama**.
Las unidades 1.1 y 1.2 establecen el vocabulario: vectores, fuerzas y la disciplina de
aislar un cuerpo antes de calcular cualquier cosa.
Las unidades 1.3 a 1.5 resuelven el equilibrio: partículas primero, luego momentos y soportes para
cuerpos rígidos.
Las unidades 1.6 a 1.8 aplican las mismas tres ecuaciones a estructuras, fricción y
cargas distribuidas.
Cómo leer cada unidad: una breve narración explica por qué es importante; una imagen aparece antes de cualquier
fórmula; luego las definiciones precisas; y ejemplos resueltos que se vuelven más difíciles, cada uno con
una verificación calculada de otra forma; luego los errores que la gente comete realmente; y luego un
resumen de tres líneas. El hábito que determina el éxito: dibuje primero el diagrama de cuerpo libre completo
con todas las fuerzas y reacciones, y revíselo antes de escribir ecuaciones. Una reacción faltante es invisible en el álgebra — simplemente produce una
respuesta segura pero incorrecta.
respuesta segura incorrecta.
Dos cuerdas tiran de una caja: una hacia el este a 30 N, otra hacia el norte a 40 N. ¿Qué única tracción reemplazaría
a ambas? Responder eso — combinar y descomponer empujes — es lo que la unidad 1.1 define como
Una fuerza es un empuje o jalón con una magnitud, una dirección y una
línea de acción. Las fuerzas son vectores: se suman punta con cola, y se descomponen
línea de acción. Las fuerzas son vectores: se suman punta con cola, y se descomponen
medido desde el eje $\theta$:
medidas desde el eje $x$:
$$F_x = F\cos\theta \qquad F_y = F\sin\theta$$
La resultante de varias fuerzas es su suma vectorial: sume los componentes, luego
La resultante de varias fuerzas es su suma vectorial: sumar las componentes, luego
$R = \sqrt{(\Sigma F_x)^2 + (\Sigma F_y)^2}$. Una fuerza puede ser **desplazada a lo largo de su línea
$\theta_R = \tan^{-1}(\Sigma F_y / \Sigma F_x)$. Una fuerza puede desplazarse a lo largo de su línea
de acción sin cambiar su efecto sobre un cuerpo rígido — pero nunca lateralmente fuera de ella
línea. Las fuerzas en el SI se miden en newtons (N); 1 N acelera 1 kg a
1 m/s². Los pesos son fuerzas: $W = mg$, con $g = 9.81 \text{ m/s}^2$, por lo que un bloque de 50 kg
pesa 490.5 N.
Ejemplo resuelto 1 (resolver y verificar). Una fuerza de 100 N actúa a 30° sobre la
horizontal: $F_{x} = 100\cos 30^{\circ} = 86.6$ N y $F_{y} = 100\sin 30^{\circ} = 50$
N. Verificación: $\sqrt{86.6^{2} + 50^{2}} = 100$ N — las componentes siempre reconstruyen el
vector original, lo cual es una comprobación libre en ambas direcciones.
Ejemplo resuelto 2 (tres fuerzas, escalonado). Un poste está tirado por tres cuerdas:
200 N al este, 150 N al norte, 100 N al oeste. Suma primero las componentes:
$\Sigma F_x = 200 - 100 = 100$ N y $\Sigma F_y = 150$ N, por lo tanto
$R = \sqrt{100^{2} + 150^{2}} = 180.3$ N a $\theta_R = \tan^{-1}(150/100) = 56.3°$
sobre el este. La verificación geométrica: 100 y 150 son los catetos del rectángulo, y
180.3 es su diagonal — la misma figura que el ejemplo 1, pero invertida. Este
procedimiento de componentes primero reemplaza cada dibujo punta a cola con aritmética que
no puede complicarse.
Errores comunes. Mezclar la referencia del ángulo (desde el eje $x$ o desde la
propia línea de la fuerza) — siempre indica cuál. Usar $\cos$ en ambas componentes porque el
triángulo "parece" un problema de coseno: $F_x$ toma el coseno del ángulo respecto al
eje $x$, $F_y$ el seno, siempre. Reportar una magnitud sin dirección — una resultante tiene ambas.
la resultante es tanto.
Resumen: las fuerzas son vectores con magnitud, dirección y línea de acción; se resuelven mediante
$\cos$/$\sin$, se combinan sumando componentes y se verifican reconstruyendo el original;
desplace una fuerza a lo largo de su línea libremente, nunca a través de ella.
Un libro descansa sobre una mesa. ¿Qué hace la mesa con el libro? Nada en la imagen del libro
lo muestra — hasta que usted corta el contacto y dibuja lo que transmite. Ese corte,
y la disciplina alrededor de él, es el diagrama de cuerpo libre: la única herramienta del curso que cada
unidad posterior utiliza.
Un diagrama de cuerpo libre aísla un solo cuerpo, dibuja todas las fuerzas externas que actúan sobre él,
y nada más. Es un corte deliberado a través de los soportes, uniones y contactos,
donde cada corte se reemplaza por lo que transmite.
Objeto real, configuración idealizada y diagrama de cuerpo libre
Cargas aplicadas: gravedad, cables, contactos, presión de fluidos — con dirección y
punto de aplicación.
Reacciones: lo que cada soporte empuja hacia atrás. El peso actúa en el
centro de gravedad.
Las fuerzas internas nunca aparecen: si no cortó a través del miembro, su fuerza no
está en este diagrama.
La auditoría: cuente las incógnitas, cuente las ecuaciones independientes (dos para una partícula en
2D, tres para un cuerpo rígido), y determinar si el cuerpo es estáticamente determinado
— resoluble únicamente por equilibrio.
Corte los cables y conserve solo lo que transmiten: el DCL del anillo tiene tres fuerzas y dos incógnitas.
Ejemplo resuelto 1 (anillo de la lámpara). Una lámpara cuelga de dos cables a 30° y 45°
desde la horizontal. El DCL del anillo representa un punto con tres fuerzas: el peso de 200 N
hacia abajo y dos tensiones desconocidas a lo largo de sus cables. Aún no se ha resuelto nada; el diagrama
ES la entrega de este paso, y la unidad 1.3 lo resuelve.
Ejemplo resuelto 2 (auditoría de viga, escalada). Una viga de 6 m descansa sobre un pasador en A y una
rodadura en B y soporta una carga conocida. El DCL muestra la carga, las dos
componentes del pasador ($A_x$, $A_y$) y la única de la rodadura ($B_y$): tres incógnitas frente a tres
ecuaciones de cuerpo rígido — determinado, resoluble. Ahora audite los modos de falla: omitir la
componente horizontal del pasador hace que el conteo parezca más favorable pero la viga queda irresoluble;
añadir un segundo empotramiento eleva el conteo a seis frente a tres — indeterminado, y
ninguna cantidad de álgebra cerrará la brecha (la unidad 1.5 volverá a esto).
Errores comunes. Dibujar fuerzas que el cuerpo no siente (la carga en el otro
lado de un corte). Olvidar una reacción porque "el soporte parece rígido"; la rigidez
es exactamente por qué ejerce fuerza opuesta. Dibujar fuerzas internas de miembros en el ensamble en lugar de
cortarlos a través de ellos.
Resumen: corte, reemplace y dibuje solo lo que siente el cuerpo aislado; las cargas tienen
dirección y punto de aplicación; el análisis (incógnitas vs. ecuaciones) se realiza antes
cálculo algebraico alguno.
El aro de la lámpara en 1.2 permanece inmóvil. Tres fuerzas concurren allí — ¿qué debe cumplirse
de ellas? La respuesta es equilibrio de partículas, que requiere solo dos ecuaciones.
Una partícula es un cuerpo cuyo tamaño es irrelevante: todas las fuerzas actúan sobre un único punto.
El equilibrio en 2D se rige por dos ecuaciones:
$$\Sigma F_x = 0 \qquad \Sigma F_y = 0$$
Toda fuerza debe descomponerse primero (en unidad 1.1); las ecuaciones luego se aplican componente a
componente. Elige ejes paralelos y perpendiculares a la incógnita que deseas eliminar: cada
ecuación resuelve entonces una incógnita directamente. Cuando tres fuerzas se equilibran, deben ser
concurrentes: sus líneas de acción pasan por un mismo punto — o bien son paralelas; ese
hecho geométrico permite resolver muchos problemas sin cálculos aritméticos.
Ejemplo resuelto 1 (el cartel simétrico). Un cartel de 400 N cuelga de dos cables simétricos
a 30° sobre la horizontal. Por simetría, cada cable soporta la misma tensión $T$;
verticalmente, $2T\sin 30^{\circ} = 400$, por lo que $T = 400$ N. Horizontalmente las componentes
se cancelan por simetría — y si no lo hicieran, esa sería la verificación que detectaría un
error. Observa cómo un cable más inclinado (ángulo mayor) necesita menor tensión: la componente
vertical es la que soporta el peso.
Ejemplo resuelto 2 (la lámpara asimétrica, resuelta, escalada). La lámpara de 200 N de
unidad 1.2: cable 1 a 30°, cable 2 a 45°. Las ecuaciones, con la componente x de $T_1$
apuntando hacia la izquierda y a la derecha de $T_2$:
Sustituyendo $T_1 = T_2\cos 45^{\circ}/\cos 30^{\circ} = 0.816\,T_2$ en la ecuación vertical
: $T_2(0.408 + 0.707) = 200$, por lo tanto $T_2 = 179.3$ N y $T_1 = 146.4$ N. Verificación:
$146.4\sin 30^{\circ} + 179.3\sin 45^{\circ} = 73.2 + 126.8 = 200$ N exactamente. La
escalada a notar: la simetría desapareció, pero el sistema de dos ecuaciones no — y el
steeper 45° cable carries more, exactly as example 1 predicted.
Errores comunes. Asignar el mismo signo a ambas componentes x porque los cables
"suben" — arriba es el eje y; las componentes x se oponen. Resolver por proporción
($T$ splits like the angles) — tension follows sines, not angle sizes. Skipping the
segunda ecuación cuando existe simetría: la simetría es una conclusión que verificar, no para
asumir.
Resumen: dos ecuaciones de componentes; elegir ejes para aislar incógnitas; tres fuerzas en
equilibrio son concurrentes; verificar la simetría en lugar de asumirla.
¿Por qué una llave más larga afloja un perno que una corta no puede? El mismo empuje, una
palanca más larga — el efecto giratorio aumenta con la distancia. Ese efecto necesita su propia
medida y su propia ecuación.
Un momento es el efecto giratorio de una fuerza respecto a un punto:
$M = F\cdot d$, where $d$ is the moment arm — the perpendicular distance from
el punto a la línea de acción de la fuerza. Los momentos se expresan en N·m y tienen un signo:
La convención usual es que el sentido antihorario sea positivo.
El brazo de momento es la distancia perpendicular —deslizar la fuerza a lo largo de su línea no cambia nada
Un par de fuerzas es un par de fuerzas iguales, opuestas y paralelas. Su momento
$M = F\cdot d$ (la distancia entre las líneas de acción) es el mismo respecto a cada
punto — un par de fuerzas no tiene fuerza resultante, solo un efecto de giro puro. El tercero
equilibrium equation is $\Sigma M_O = 0$ about any convenient point, and the point can
Derivación de por qué un par de fuerzas es independiente del punto de referencia. Tomar momentos del par respecto a cualquier punto
Derivación del porqué un par de fuerzas es libre de referencia. Tomar momentos del par respecto a cualquier punto
$O$ at distance $a$ from the first force's line: $M_O = F(a + d) - F(a) = F d$ — the
$a$ cancels. One force gains, the other loses, by exactly the same amount. That
cancelación es la definición de "giro puro".
líneas de acción separadas 1 m: 150 N·m, el mismo respecto a cada
líneas de acción separadas 0.8 m: $M = 150 \times 0.8 = 120$ N·m, el mismo respecto a cada
punto en el plano. Una fuerza única de 240 N con un brazo de palanca de 0.5 m también produce un momento de 120 N·m
momento cambia. Ese contraste —par de fuerzas constante, momento de fuerza única
dependiente del punto de referencia— es toda la idea.
dependiente de la referencia — es toda la idea.
cuya línea de acción pasa 2 m a la derecha del perno 300, más una fuerza aplicada
fuerza cuya línea de acción pasa 0.4 m a la derecha del perno $O$, más una fuerza aplicada
par de 60 N·m en sentido horario. Respecto a $O$: la fuerza produce $300 \times 0.4 = 120$ N·m
en sentido horario, el par 60 N·m en sentido horario, total 180 N·m en sentido horario — y respecto a cualquier
otro punto la parte de la fuerza cambia mientras que el 60 N·m nunca varía. Si el soporte está
en equilibrio, el perno y su contraparte deben proporcionar un momento de 180 N·m en sentido antihorario
entre ellos; la independencia del punto de referencia permite calcular momentos respecto al perno que
resulte más conveniente para el álgebra.
Errores comunes. Usar la distancia al punto de aplicación de la fuerza en lugar
de la distancia perpendicular a su línea de acción. Excluir el par de las sumas de momentos "porque no tiene fuerza" — un par entra EN TODA ecuación de momentos, completamente.
suma "porque no tiene fuerza" — un par de fuerzas entra en CADA ecuación de momentos, completamente.
Olvidar que los momentos tienen signo: mezclar magnitudes horarias y antihorarias en
una sola suma.
Resumen: $M = Fd$ respecto a un punto elegido con el brazo perpendicular; los pares son pura
rotación, iguales respecto a todos los puntos; elige el punto de momento para cancelar incógnitas.
Una viga de puente descansa sobre un extremo atornillado y otro deslizante — ¿por qué un tornillo y no
dos? Porque la función de los soportes es proporcionar exactamente las incógnitas que las tres ecuaciones
pueden resolver: esta unidad ensambla fuerzas y momentos en el método completo de cuerpo rígido.
Un cuerpo rígido en 2D proporciona tres ecuaciones: $\Sigma F_{x} = 0$, $\Sigma F_{y} = 0$,
$\Sigma M = 0$. Los soportes proporcionan reacciones, y cada tipo de soporte restringe un movimiento específico:
movimiento:
Rodillo: una reacción; articulación: dos; empotramiento: dos más un momento
Rodillo: una reacción, perpendicular a la superficie.
Articulación: dos componentes de reacción, en cualquier dirección.
Soporte empotrado: dos componentes de fuerza y un momento.
Ejemplo resuelto 1 (la viga simple). Una viga de 6 m sobre una articulación en A y un rodillo en B
soporta una carga puntual de 12 kN a 2 m de A. Momentos respecto a A: $R_{B} \times 6 = 12 \times 2$,
por lo tanto $R_{B} = 4$ kN; verticalmente $R_{A} = 12 - 4 = 8$ kN. Verificación mediante momentos respecto a B:
$R_{A} \times 6 = 8 \times 6 = 48 = 12 \times 4$ ✓ — una ecuación que no se utilizó para
obtener ninguna de las respuestas.
Los momentos respecto a A dan R_B = 4 kN; la suma vertical da R_A = 8 kN.
Ejemplo resuelto 2 (el voladizo, escalado). La misma viga, pero el rodillo se mueve a
4 m de A y la carga de 10 kN cuelga en la punta a 6 m. Momentos respecto a A:
$R_{B} \times 4 = 10 \times 6$, por lo tanto $R_{B} = 15$ kN — mayor que la carga, porque
aprovecha la ventaja del brazo de palanca. Verticalmente $R_{A} = 10 - 15 = -5$ kN: la articulación tira
hacia abajo de 5 kN. Verificar por momentos en B: $R_{A} \times 4 + 10 \times 2 =
-20 + 20 = 0$ ✓. La respuesta negativa no es un error — indica que el
anclaje debe existir, y es por eso que los voladizos reales se atornillan, no solo se apoyan.
Un elemento de dos fuerzas soporta fuerzas iguales y opuestas a lo largo de la línea que une sus
dos puntos de anclaje — sin otras cargas. Identificarlos convierte estructuras rígidas en
estructuras fáciles. Cada verificación aquí recalcula una respuesta mediante una ecuación que no se utilizó
para producirla.
Errores comunes. Asumir que cada reacción vertical apunta hacia arriba: voladizos y
cargas excéntricas la invierten. Tomar momentos sobre varios puntos pero usar el mismo
brazo de palanca incorrecto del desconocido dos veces: dibuje las distancias en el DCL antes de sumar.
Llamar a un ensamblaje indeterminado "soluble con más esfuerzo": 6 incógnitas contra 3
ecuaciones es un hecho, no un desafío.
Resumen: tres ecuaciones, soportes clasificados por lo que previenen (1, 2 o 2+M
incógnitas); momento alrededor del punto que elimina una incógnita; reacciones negativas son
información; los miembros de dos fuerzas son un regalo.
Un puente ferroviario transporta su tren a través de cientos de barras delgadas, ninguna de las cuales
se dobla. El truco está en el triángulo: los triángulos articulados transmiten carga axialmente, y la carga
axial significa dos fuerzas, lo que implica que es soluble — esta unidad es el resultado de todo lo anterior.
Una armadura es una estructura de miembros rectos de dos fuerzas unidos en pasadores sin fricción, cargada solo en las uniones. Los miembros soportan pura tracción o compresión
a lo largo de sus ejes.
Método de nudos: en cada nudo, dos ecuaciones de fuerza resuelven dos fuerzas de miembro desconocidas. Método de secciones: corte a través de tres miembros, tome una pieza como un
Método de nudos: en cada nudo, dos ecuaciones de fuerza resuelven dos miembros desconocidos
fuerzas. Método de secciones: corte a través de tres miembros, tome una pieza como
FBD, y resolver tres ecuaciones — ideal para un miembro alejado dentro de una armadura larga.
En una articulación sin carga externa ni reacción de soporte, dos miembros no colineales
son ambos miembros sin fuerza axial. Si tres miembros concurren y dos son colineales, el
tercero es un miembro sin fuerza axial. La simetría no es requerida.
el tercero es un elemento sin fuerza. La simetría no es necesaria.
Las dos ecuaciones del nudo: 6 kN de tracción en el miembro inclinado, 4.8 kN de compresión en el horizontal.
Ejemplo resuelto 1 (un nudo en la pared). Un nudo en la pared está sostenido por un
miembro horizontal y un miembro inclinado ascendente con geometría 3-4-5, que soporta una carga de 3.6 kN
hacia abajo. Verticalmente: $F_{inclined} \times (3/5) = 3.6$, por lo tanto
$F_{inclined} = 6$ kN (tracción). Horizontalmente, el miembro horizontal absorbe
$6 \times (4/5) = 4.8$ kN de compresión. Cada nudo de cada armadura sigue este mismo
paso de dos ecuaciones.
Ejemplo resuelto 2 (una armadura completa, verificada por máquina, escalada). Una armadura Pratt de
luz de 6 m en tres paneles de 2 m, altura de 2 m: nudos inferiores A–C–D–B, nudos superiores T1 sobre C
y T2 sobre D, verticales en C y D, diagonales A–T1 y T2–B, y un interior
diagonal T1–D. Cargas de 4 kN cuelgan en C y D; por simetría $R_A = R_B = 4$ kN.
Resolviendo todos los seis nudos (verificado por máquina, cada residuo cero):
cordones inferiores: 4 kN tensión en cada panel; cordón superior T1–T2: 4 kN compresión
diagonales extremas A–T1 y T2–B: $4\sqrt{2} = 5.66$ kN compresión; verticales: 4 kN
tensión (cada una sostiene la carga del nudo inferior desde el cordón superior)
la diagonal interior T1–D: cero — el panel central no tiene cortante, porque
la reacción de 4 kN se agota con la carga de 4 kN en C
Este es el patrón de toda armadura simplemente apoyada bajo cargas descendentes: se hunde,
por lo que el cordón inferior se estira (tensión) y el cordón superior se acorta (compresión).
Si su cordón inferior resulta en compresión, busque un error de signo.
El método de secciones verifica un miembro sin usar las uniones: corte el panel derecho
(cordón inferior D–B y diagonal T2–B), conserve la pieza derecha (nudo B) y tome momentos
respecto a T2, donde pasa la diagonal cortada. Con tensión positiva, la fuerza del cordón inferior
jala B hacia la izquierda a lo largo de una línea 2 m debajo de T2:
$4 \times 2 - F_{bottom} \times 2 = 0$, por lo tanto $F_{bottom} = 4$ kN tensión — concordando
con el resultado paso a paso mediante una ruta diferente.
Armaduras y máquinas tienen miembros con múltiples fuerzas; desensámblalas, dibuja el DCL de cada
miembro con las fuerzas en la unión siendo iguales y opuestas al vecino, y resuelve el
ensamblaje pieza por pieza.
Errores comunes. Cargar una unión a mitad de un miembro: los miembros de armadura se cargan
solo en las uniones (la carga intermedia dobla el miembro fuera de la teoría). Asumir que cada
diagonal "debe" llevar carga: encuentra primero los miembros de fuerza cero. Aplicar secciones
a través de cuatro miembros: tres cortes son el máximo que pueden proporcionar tres ecuaciones.
Resumen: las uniones dan dos ecuaciones cada una, las secciones tres; los miembros de fuerza cero reducen
el trabajo; la compresión vs tensión es el reporte; las armaduras se desensamblan en pares iguales y
opuestos.
Una caja de 50 kg está sobre una rampa de 20° y no se desliza. ¿Por qué no — y qué inclinación sería
demasiado empinada? La fricción es la única fuerza en el curso que se ajusta sola, y toda la
unidad está aprendiendo a preguntar "¿cuánto necesita?" antes de calcular cualquier cosa.
La fricción seca se opone al deslizamiento relativo en un contacto. Antes del deslizamiento, la
fuerza de fricción se ajusta a lo que mantenga el equilibrio, hasta un límite
proporcional a la fuerza normal:
$$F \le \mu_s N \qquad F_{kinetic} = \mu_k N$$
Aquí el coeficiente de fricción estática establece la fricción estática límite, mientras que el coeficiente de fricción cinética se aplica durante
fricción, mientras que el coeficiente de fricción cinética se aplica durante
deslizamiento. En el límite, el contacto está en deslizamiento inminente y la fricción completa
cono de fricción se aplica: la reacción total $R = \sqrt{N^2 + F^2}$ se inclina como máximo
$\phi = \tan^{-1}\mu_s$ a la normal.
La reacción se inclina como máximo arctan(μs) desde la normal —en el borde durante el deslizamiento inminente
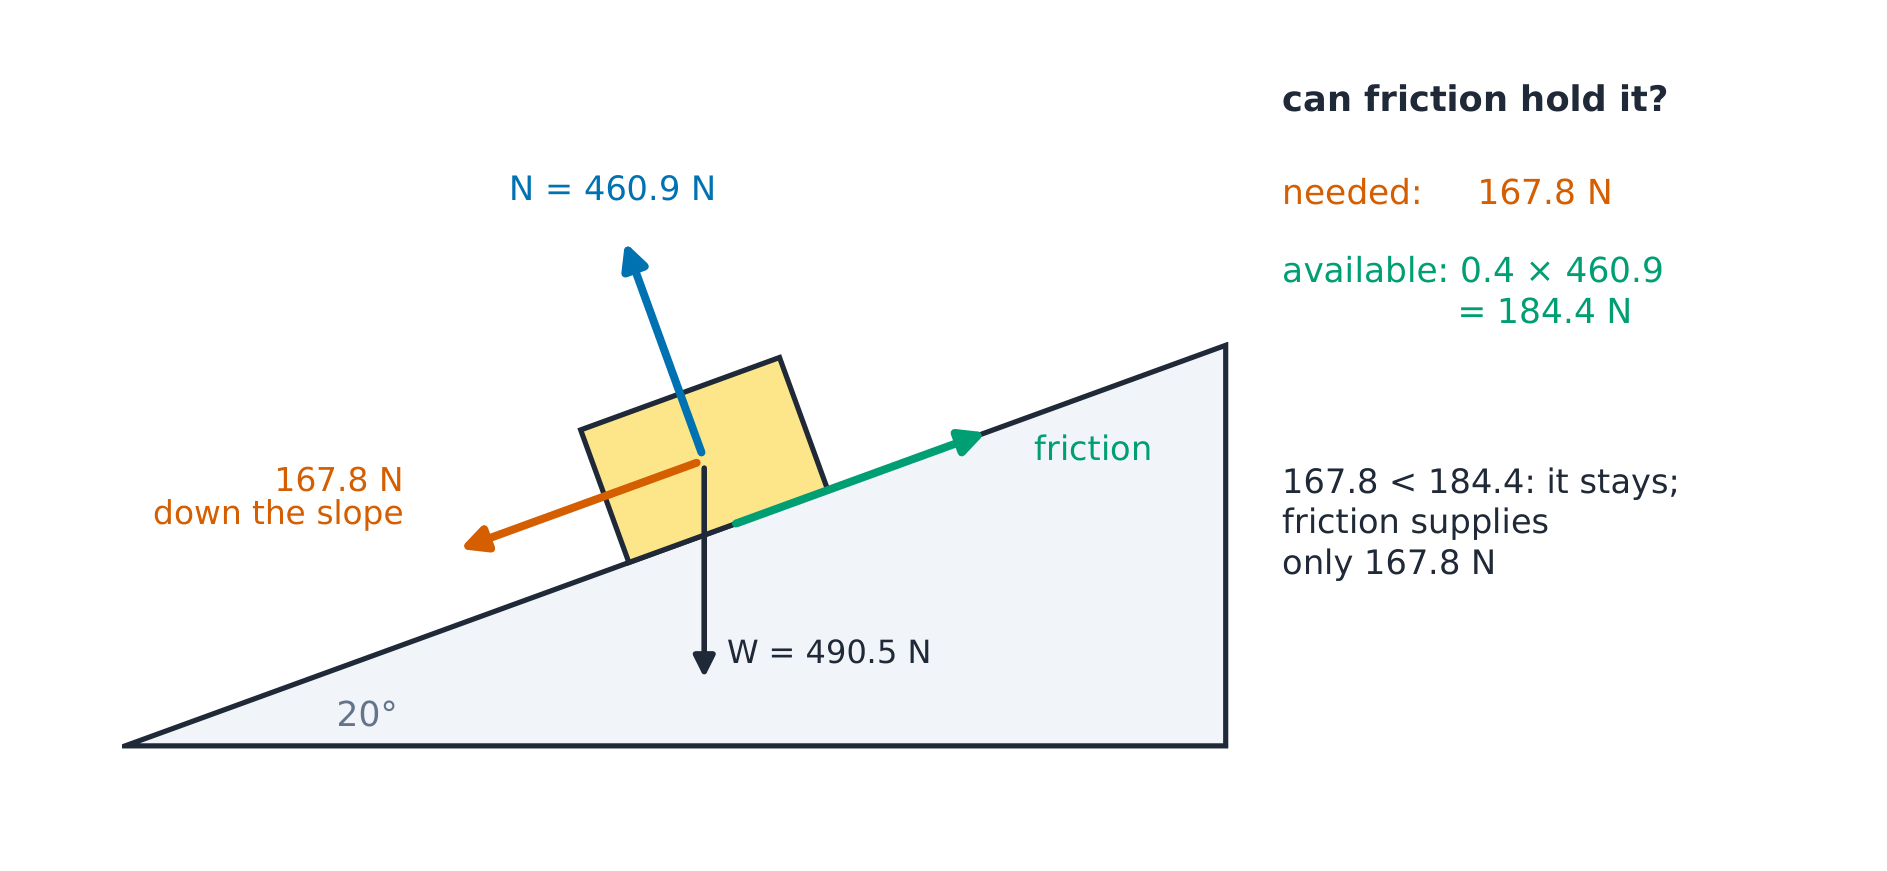
rampa de 167.8° (184.4). Componente del peso hacia abajo por la pendiente:
Ejemplo resuelto 1 (la rampa y la comparación clásica). Un bloque de 50 kg sobre una
rampa de 20° ($\mu_s = 0.4$). Componente del peso hacia abajo de la pendiente:
$490.5\sin 20^{\circ} = 167.8$ N; fricción disponible: $0.4 \times 490.5\cos 20^{\circ}
= 184.4$ N. Because $167.8 < 184.4$, el bloque permanece —y la fuerza de fricción realmente
actuada es solo 167.8 N, no 184.4 N. La fricción toma lo que necesita, nunca lo que podría
proporcionar. El ángulo máximo sin deslizamiento sigue inmediatamente: $\tan^{-1}(0.4) = 21.8°$, apenas
por encima de 20° —el margen es real pero fino.
Ejemplo resuelto 2 (volcamiento o deslizamiento, escalado). Una caja de 0.5 m de ancho y 1.0 m de alto,
masa 40 kg ($W = 392.4$ N), $\mu_s = 0.5$, se tira horizontalmente por su borde superior.
El deslizamiento requiere $P_{slip} = \mu_s W = 0.5 \times 392.4 = 196.2$ N. El volcamiento alrededor del
borde inferior delantero equilibra el tiro contra el momento del peso:
$P_{tip} \times 1.0 = 392.4 \times 0.25$, por lo tanto $P_{tip} = 98.1$ N. El valor menor
ocurre primero: la caja se volca en 98.1 N, mucho antes de cualquier deslizamiento. La lección
de diseño: las cajas altas en pisos con fricción se vuelcan; las cajas bajas en pisos resbaladizos se deslizan —
tire bajo y la misma caja se desliza en su lugar.
Errores comunes. Fijar siempre $F = \mu N$: ese es el límite; el equilibrio determina
la fuerza real, y solo el deslizamiento inminente alcanza el límite. Obtener incorrectamente
la dirección del movimiento pretendido — la fricción se opone al movimiento que ocurriría, no a cualquier
movimiento que uno pueda imaginar. Comparar valores de $P$ sin verificar a qué falla
pertenecen.
Resumen: la fricción se autoajusta hasta $\mu_s N$; compare la necesaria contra la disponible;
el ángulo del cono $\tan^{-1}\mu_s$ es la inclinación más pronunciada de auto-bloqueo; el volcamiento frente al deslizamiento
compara dos fuerzas de tracción y toma el valor menor.
coefficient of static friction/ˌkəʊɪˈfɪʃənt ɒv ˈstætɪk ˈfrɪkʃn/
coeficiente de fricción estática
coefficient of kinetic friction/ˌkəʊɪˈfɪʃənt ɒv kɪˈnetɪk ˈfrɪkʃn/
coeficiente de fricción cinética
impending slip/ɪmˈpendɪŋ slɪp/
deslizamiento inminente
distributed load/ˈdɪstrɪbjuːtɪd ləʊd/
carga distribuida
1.8
Centroides y cargas distribuidas
Las pilas de nieve son más profundas en el centro del vano que en los aleros — la viga inferior no siente una
fuerza puntual, siente una forma. La ingeniería responde con un paso: reemplace la forma por su
total en su punto de equilibrio, y todas las herramientas anteriores se aplican sin cambios.
Una carga distribuida extiende la fuerza sobre una longitud o área (N/m, N/m²). Un
centroide es el punto de equilibrio de la carga: toda la distribución puede reemplazarse
por su resultante — magnitud total actuando en el centroide.
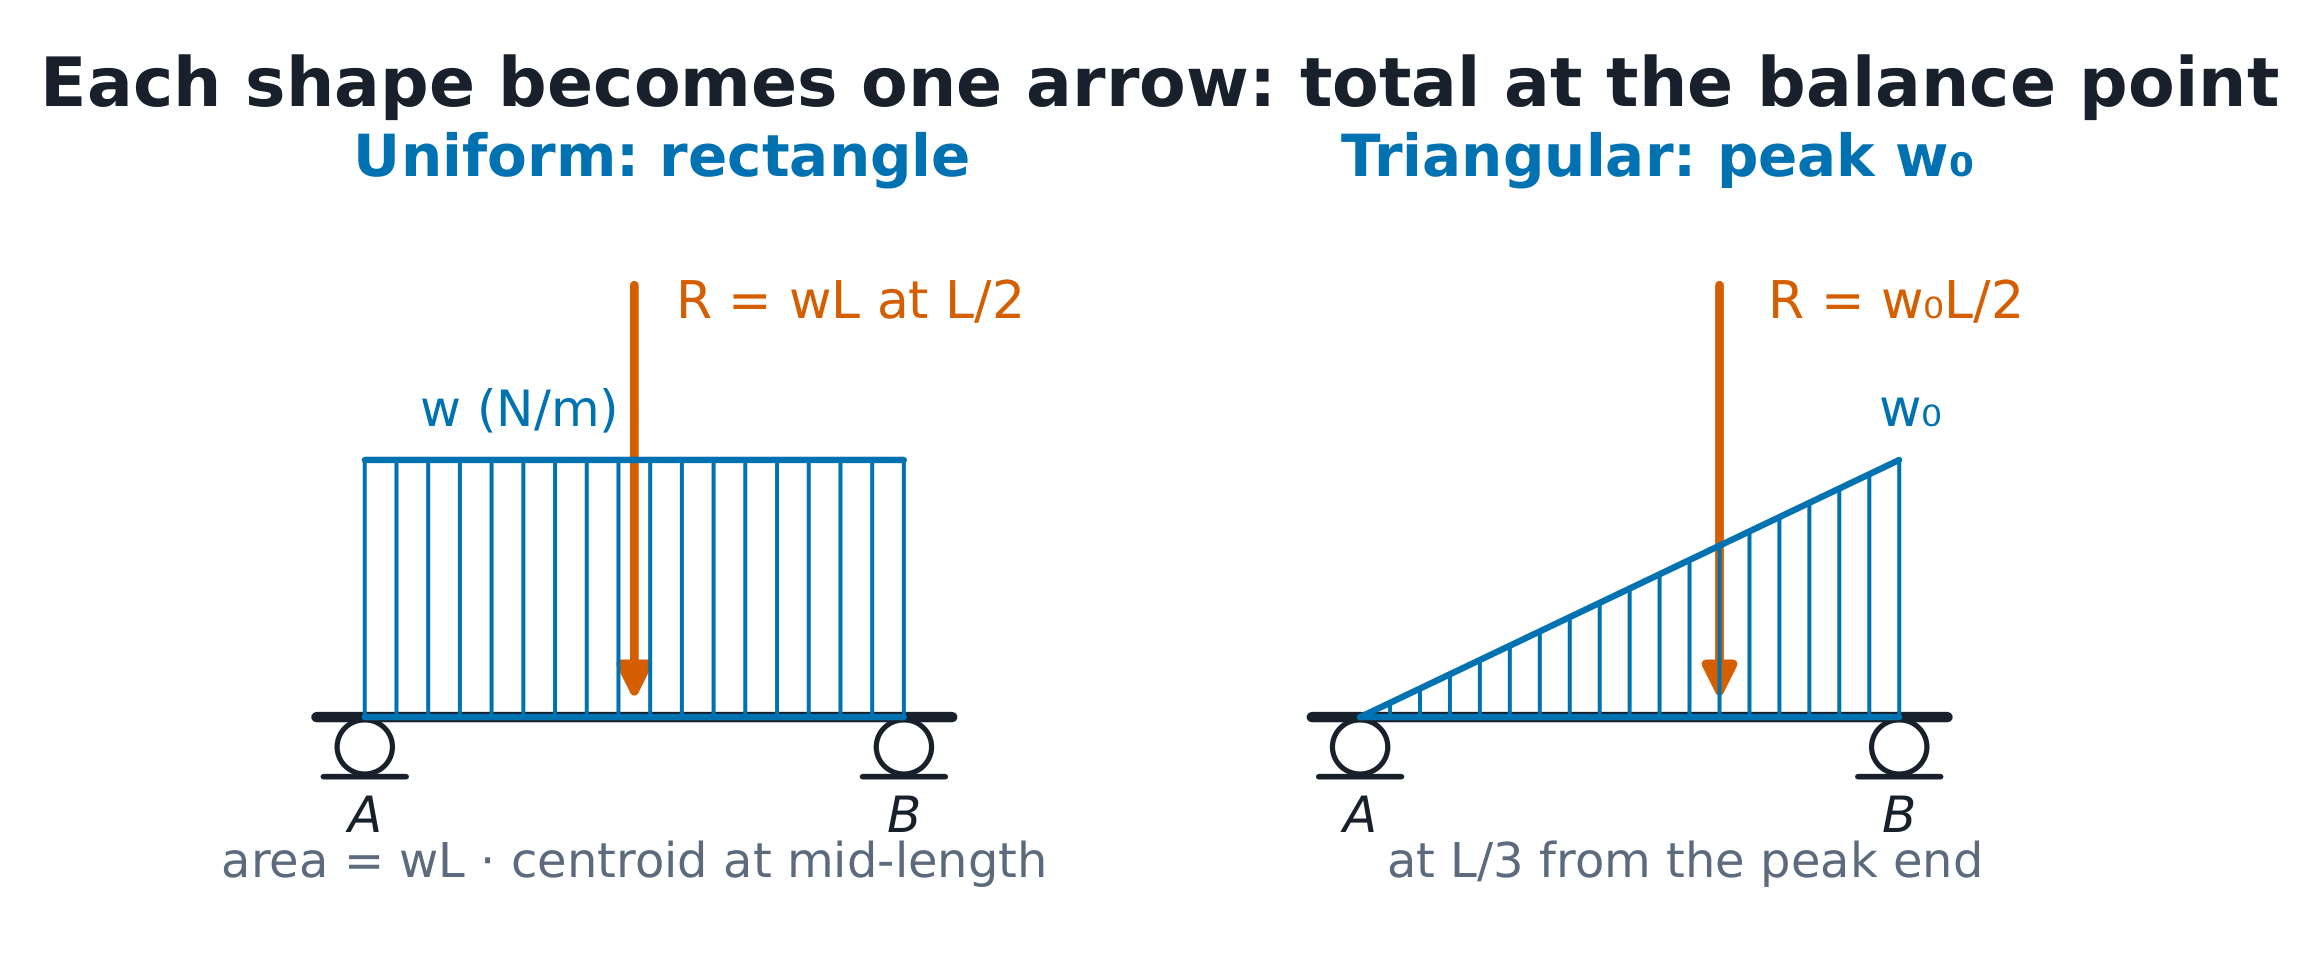
Rectángulo (uniforme $w$ sobre longitud $L$): $R = wL$ en el punto medio, $L/2$.
Triángulo (pico $w_{0}$ en un extremo sobre $L$): $R = w_{0}L/2$ a $L/3$ del pico
extremo.
$$\Sigma M:\ \text{moment of the resultant} = \text{moment of the distribution}$$
Cada figura se convierte en una flecha: total en el punto de equilibrio
Derivación del centroide del triángulo. Una franja ubicada a $x$ desde el extremo cero transporta intensidad
proporcional a $x$, así que $\bar{x} = \int x \cdot (w_0 x/L)\,dx \,/\, \int (w_0 x/L)\,dx
= 2L/3$ from the zero end, which is $L/3$ desde el pico — la regla del tercio, ahora con su origen visible.
Ejemplo resuelto 1 (viga triangular). Una carga triangular crece desde cero hasta
6 kN/m sobre 4 m en una viga simplemente apoyada. Total: $R = 6 \times 4/2 = 12$ kN actuando
a $4/3 = 1.333$ m del extremo alto. Las reacciones se obtienen mediante dos ecuaciones de momento
exactamente como para una carga puntual. Cuando una carga uniforme y una triangular comparten una viga,
reemplace cada una por su resultante y sume —el reemplazo es exacto, no una
aproximación.
Ejemplo resuelto 2 (dos figuras, verificado por máquina, escalado). Una viga de 6 m soporta
una carga uniforme de 2 kN/m sobre los primeros 3 m y un triángulo que asciende hasta 4 kN/m sobre los últimos 3 m.
Resultantes: $R_1 = 6$ kN a 1.5 m de A; $R_2 = 6$ kN a 5 m de A. Momentos respecto a
A: $R_B \times 6 = 6 \times 1.5 + 6 \times 5 = 39$, por lo tanto $R_B = 6.5$ kN y
$R_A = 5.5$ kN. Verificación respecto a B: $5.5 \times 6 = 33 = 27 + 6$ ✓ (verificado por máquina).
Con esto, el curso cierra su ciclo: las cargas se reducen a resultantes, las resultantes entran
en diagramas de cuerpo libre, y las tres ecuaciones de equilibrio completan el trabajo.
Common mistakes. Placing the triangular resultant at the geometric middle — it
sits $L/3$ from the peak end, always. Splitting a trapezoid with the wrong peak ends.
Tratando el reemplazo como aproximado: es exacto.
Resumen: cada forma se convierte en su total en su centroide — $wL$ en $L/2$, $w_0L/2$ en $L/3$ desde la cima — luego la unidad 1.5 finaliza, exactamente.


 rampa de 167.8° (184.4). Componente del peso hacia abajo por la pendiente: